
-
×
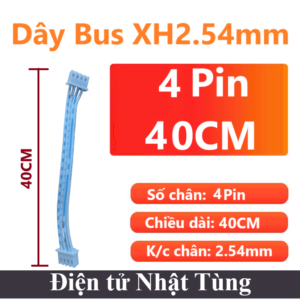 Dây bus 4pin 40cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
3 × 7.000 ₫
-
×
 ANTEN 433Mhz 7dBi KIM TRONG 17CM, ANTEN LORA 433MHz
1 × 42.000 ₫
-
×
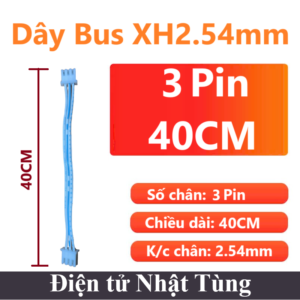 Dây bus 3pin 40cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
2 × 5.000 ₫
-
×
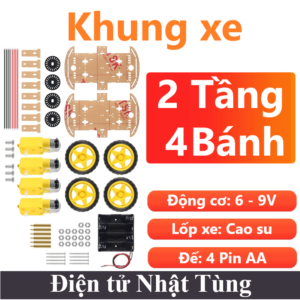 Bộ khung xe robot 4 bánh 2 tầng, Khung xe mô hình 4 bánh
2 × 177.000 ₫
-
×
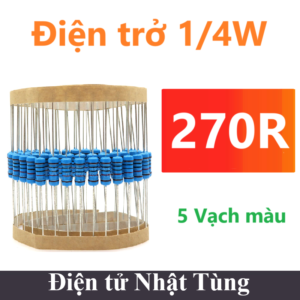 Điện trở 270R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
4 × 10.000 ₫
-
×
 Điện trở 2R7 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
 Điện trở 1R5 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
 GÁ ĐỠ ĐỘNG CƠ DC GB37, KHUNG GÁ ĐỘNG CƠ GIẢM TỐC
2 × 30.000 ₫
-
×
 Hàng rào đực đơn chân thẳng 1*40P 2.54mm, Jump header đơn 40 pin
1 × 1.000 ₫
-
×
 IC SỐ SN74HC148 8 SANG 3, BỘ MÃ HÓA ƯU TIÊN DIP
1 × 9.000 ₫
-
×
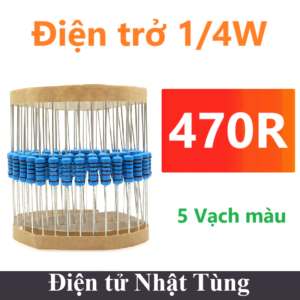 Điện trở 470R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
 IC SỐ SN74HC21 CỔNG AND, IC CỔNG LOGIC 4-INPUT DIP
1 × 8.000 ₫
-
×
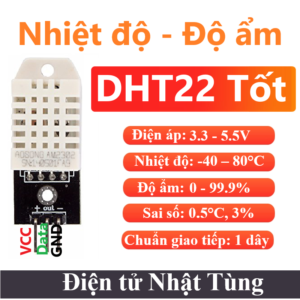 MODULE CẢM BIẾN DHT22 TỐT, ĐO NHIỆT ĐỘ VÀ ĐỘ ẨM
1 × 114.000 ₫
-
×
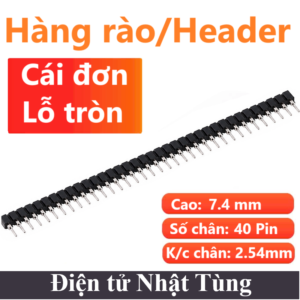 Hàng rào cái lỗ tròn đơn thẳng 1*40P 2.54mm, Jump header đơn 40 pin
2 × 7.000 ₫
-
×
 MẠCH ĐỆM ULN2003 V1, MẠCH ĐIỀU KHIỂN ĐỘNG CƠ BƯỚC
1 × 15.000 ₫
-
×
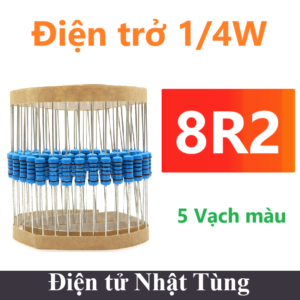 Điện trở 8R2 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
2 × 10.000 ₫
-
×
 ANTEN 433Mhz 5dBi KIM TRONG 14.5CM, ANTEN LORA 433MHz
1 × 40.000 ₫
-
×
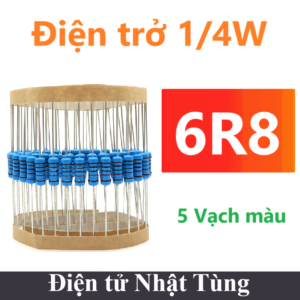 Điện trở 6R8 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
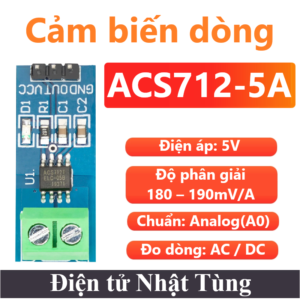 CẢM BIẾN ACS712 5A, ĐO DÒNG ĐIỆN DC/AC
2 × 28.000 ₫
-
×
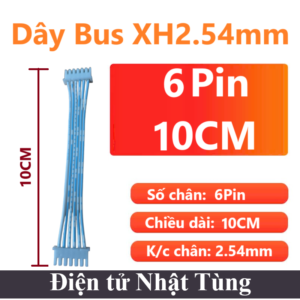 Dây bus 6pin 10cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 7.000 ₫
-
×
 CẢM BIẾN MÀU SẮC TCS3200, NHẬN DIỆN MÀU RGB
1 × 230.000 ₫
-
×
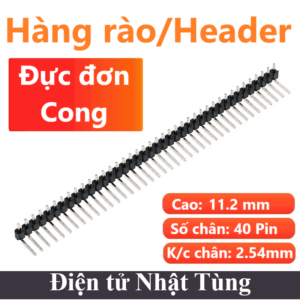 Hàng rào đực đơn chân cong 1*40P 2.54mm, Jump header đơn 40 pin
2 × 2.000 ₫
-
×
 Dây bus 4pin 20cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 5.500 ₫
-
×
 Động cơ DC Encoder JGA25-370 24V 130rpm, Động cơ giảm tốc
1 × 175.000 ₫
-
×
 Điện trở 1R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
 Điện trở 150R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
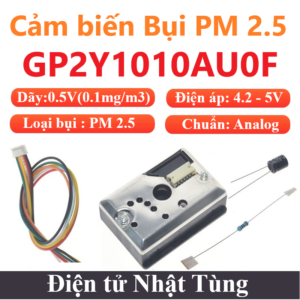 Cảm Biến Bụi PM2.5, CẢM BIẾN GP2Y1010AU0F
1 × 131.000 ₫
-
×
 QUẠT TẢN NHIỆT 12VDC 40X40X10MM, QUẠT MINI 12V
1 × 14.000 ₫
-
×
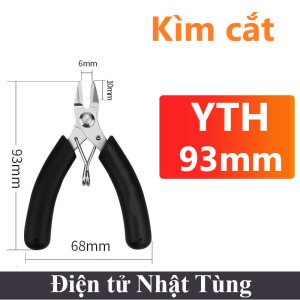 Kìm cắt linh kiện YTH-101 93mm, Kìm cắt dây điện
1 × 52.000 ₫
-
×
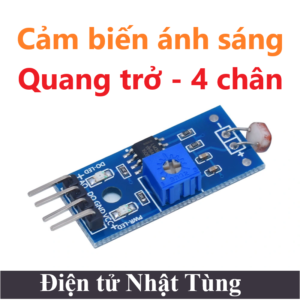 QUANG TRỞ 4 CHÂN, CẢM BIẾN ÁNH SÁNG
1 × 12.000 ₫
-
×
 ĐIỆN TRỞ 25R 100W, ĐIỆN TRỞ CÔNG SUẤT NHÔM RX24
1 × 30.000 ₫
-
×
 Điện trở 100R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
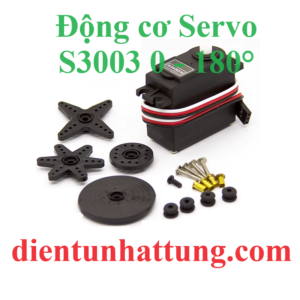 ĐỘNG CƠ SERVO S3003, ĐỘNG CƠ QUAY GÓC 0 - 180 ĐỘ
2 × 77.000 ₫
-
×
 Dây bus 6pin 20cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 7.000 ₫
-
×
 ĐỘNG CƠ GIẢM TỐC V1 1 PHẦN SẮT, ĐỘNG CƠ TRỤC SẮT
1 × 52.000 ₫
-
×
 IC SỐ SN74HC08 CỔNG AND, IC CỔNG LOGIC 14 CHÂN DIP
1 × 7.000 ₫
-
×
 Dây bus 8pin 10cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 8.000 ₫
-
×
 Điện trở 560R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
 KHUNG CÁNH TAY ROBOT 6 BẬC, CHƯA BAO GỒM ĐỘNG CƠ
1 × 680.000 ₫
-
×
 Hàng rào Cái vuông đôi thẳng 2*40P 2.54mm, Jump header đôi 40 pin
1 × 5.000 ₫
-
×
 IC SỐ SN74HC11 CỔNG AND, IC CỔNG LOGIC 14 CHÂN DIP
1 × 7.000 ₫
-
×
 Điện trở 16R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
 Dây bus 6pin 40cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 9.000 ₫
-
×
 ANTEN LORA 433Mhz 3dBi 5CM, THU PHÁT KHÔNG DÂY RF
1 × 20.000 ₫
-
×
 Anten GPS+BD 28dBi 41x47mm dây 3m, Tần số 1555/1580MHz
1 × 84.000 ₫
-
×
 CẢM BIẾN PT100 3 DÂY 500MM, CẢM BIẾN NHIỆT ĐỘ 3 DÂY
1 × 70.000 ₫
-
×
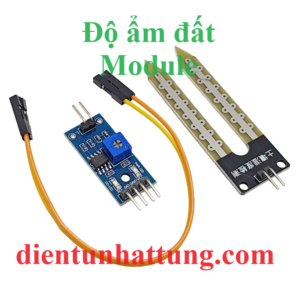 MODULE ĐỘ ẨM ĐẤT, CẢM BIẾN ĐỘ ẨM
1 × 14.000 ₫
 VI ĐIỀU KHIỂN
 CẢM BIẾN
 ĐỘ K & Pt100
 MODULE VÀ MẠCH ĐIỆN
 ANTEN
 ĐIỆN TRỞ
 TỤ ĐIỆN
 IC CHỨC NĂNG
 ĐỘNG CƠ
 NGUỒN CUNG CẤP
 DỤNG CỤ & PHỤ KIỆN
 ĐÈN LED & DIODE


CẢM BIẾN LƯU LƯỢNG FS300A, CẢM BIẾN LƯU LƯỢNG NƯỚC


180.000 ₫
Cảm biến lưu lượng FS300A nước chủ yếu bao gồm thân van nhựa, cụm rôto lưu lượng nước và cảm biến Hall. Nó được lắp đặt ở đầu đầu vào của máy
| Điện áp hoạt động: | 3.5V - 24V |
| Dòng tiêu thụ: | 10mA |
| Công suất: | 240mW |
| Loại sản phẩm: | Module |
| Chuẩn giao tiếp: | Đọc xung |
Còn 10 trong kho
Giới thiệu cảm biến lưu lượng FS300A
Cảm biến lưu lượng FS300A nước chủ yếu bao gồm thân van nhựa, cụm rôto lưu lượng nước và cảm biến Hall. Nó được lắp đặt ở đầu đầu vào của máy nước nóng và được sử dụng để phát hiện dòng nước đầu vào khi nước đi qua cụm rôto dòng nước.
Rôto từ quay và tốc độ quay thay đổi theo tốc độ dòng chảy và cảm biến Hall tạo ra các xung tương ứng. Tín hiệu được đưa trở lại bộ điều khiển, bộ điều khiển này xác định kích thước của dòng nước và điều chỉnh nó.
Chức năng các chân
- MÀU ĐỎ : chân nguồn dương VCC
- MÀU ĐEN: Chân cấp nguồn 0V
- MÀU VÀNG : Chân tạo xung .
Thông số kỹ thuật cảm biến lưu lượng FS300A nước
- Điện áp hoạt động : 3.5V – 24V
- Dòng điện : 10mA
- Công suất : Nhỏ
- Chuẩn truyền : Đọc xung trả về
- Áp lực chịu đựng: 1.7MPa
- Nhiệt độ hoạt động : 35°C – 120°C
- Độ ẩm hoạt động : 35% – 90%
- Dãy hoạt động : 1 – 60 (L/min)
- Sai số nhiệt độ : 5%
- Số chân : 3
- Loại : Module
- Kiểu chân : TTL
- Kích thước : 61mm*36mm*34mm
Công thức lưu lượng
- Q = F / 6
- F : tần số ( Hz)
- Q: lưu lượng : (L/min)
- 6 : hằng số
Các lưu ý khi sử dụng
- Nên đặt cảm biến ở trên cùng dòng chảy
- Không cho dòng chảy có chất hóa học, ăn mòn
- Không chịu va đập khi sử dụng
- Đặt cảm biến thẳng đứng không lệch quá 5 Độ
- Nhiệt độ nước chảy qua dưới 120 Độ C
Chương trình Test sản phẩm
Nguyên lý kết nối
Chương trình
volatile int NumPulses; //variable for the number of pulses received
int PinSensor = 3;    //Sensor connected to pin 2
float factor_conversion=7.11; //to convert from frequency to flow rate
float volume=0;
long dt=0; //time variation for each loop
long t0=0; //millis() from the previous loop


//---Function executed on interrupt----

void CountPulse ()
{
  NumPulses++;  //increment the pulse variable
}

//---Function to obtain pulse frequency----------

int ObtenerNumPulses()
{
  int frequency;
  NumPulses = 0;   //We set the number of pulses to 0
  interrupts();    //Enable interrupts
  delay(1000);   //sample 1 second
  noInterrupts(); // Disable interrupts
  frequency=NumPulses;//Hz(pulses per second)
  return frequency;
}

void setup()
{

  Serial.begin(9600);
  pinMode(PinSensor, INPUT);
  attachInterrupt(1,CountPulse,RISING);//(Interrupt 0(Pin2),function,Rising Edge)
  Serial.println ("Send 'S' to reset volume to 0 Liters");
  t0=millis();
}

void loop ()
{
  if (Serial.available()) {
    if(Serial.read()=='S')volume=0;//reset the volume if we receive 'r'
  }
  float frequency=ObtenerNumPulses(); // get the frequency of the pulses in Hz
  float flow_L_m=frequency/factor_conversion; //calculate the flow in L/m
  dt=millis()-t0; ////calculate the time variation
  t0=millis();
  volume=volume+(flow_L_m/60)*(dt/1000); // volume(L)=flow(L/s)*time(s)

//-----Send through the serial port---------------
  Serial.print ("flow: ");
  Serial.print (flow_L_m,3);
  Serial.print ("L/min\tvolume: ");
  Serial.print (volume,3);
  Serial.println ("L");
}
Liên hệ làm mạch
- Phone: 0967.551.477
- Zalo: 0967.551.477
- Chi tiết : Nhận làm mạch và hướng dẫn đồ án sinh viên
Tham khảo chương trình mẫu và thông tin linh kiện chi tiết tại:
Chỉ những khách hàng đã đăng nhập và đã mua sản phẩm này mới có thể để lại đánh giá.
Sản phẩm tương tự






Đánh giá
Chưa có đánh giá nào.