
-
×
 IC SỐ SN74HC14 CỔNG NOT, IC CỔNG LOGIC 14 CHÂN DIP
2 × 7.000 ₫
-
×
 CẦU DIODE KBP410 DIP, CHỈNH LƯU TOÀN KỲ 4A - 1000V
1 × 5.000 ₫
-
×
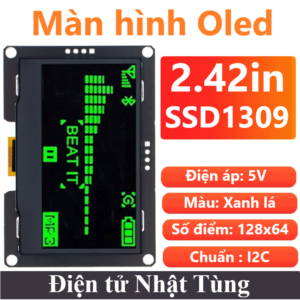 Màn hình Oled 2.42in I2C xanh lá, Màn hình Oled 128x64 hiển thị điểm ảnh
1 × 306.000 ₫
-
×
 Điện trở 220R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
2 × 10.000 ₫
-
×
 Pic12F675 DIP, VI ĐIỀU KHIỂN HỌ PIC CỦA MICROCHIP
1 × 33.000 ₫
-
×
 IC SỐ SN74HC138 3 SANG 8, IC CỔNG LOGIC MỞ RỘNG DIP
1 × 7.000 ₫
-
×
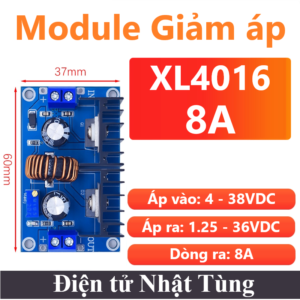 Module giảm áp XL4016 8A, Mạch ổn áp DC-DC giảm áp 8A
1 × 51.000 ₫
-
×
 Biến trở tinh chỉnh 3296W 50K 503, Biến trở vi chỉnh 50K
1 × 4.000 ₫
-
×
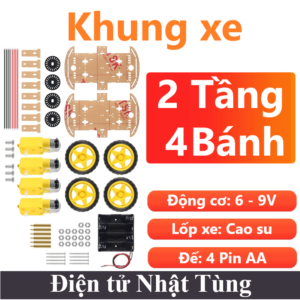 Bộ khung xe robot 4 bánh 2 tầng, Khung xe mô hình 4 bánh
1 × 177.000 ₫
-
×
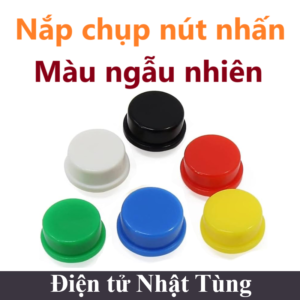 Combo nắp chụp nút nhấn B3F 6 màu, Nắp chụp nút nhấn 12x12x7.3mm
1 × 4.000 ₫
-
×
 Arduino Uno R3 chip cắm DIP cáp Type B, Vi điều khiển họ Arduino ( không kèm Cáp)
1 × 144.000 ₫
-
×
 CẦU DIODE KBPC1010 DIP, CHỈNH LƯU TOÀN KỲ 10A - 1000V
1 × 15.000 ₫
-
×
 TRANSISTOR NPN C2383 DIP, DÃY HOẠT ĐỘNG 160V VÀ 1A
1 × 1.000 ₫
-
×
 Dây bus 2pin 20cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 3.000 ₫
-
×
 ANTEN 433Mhz 5dBi KIM TRONG 14.5CM, ANTEN LORA 433MHz
1 × 40.000 ₫
-
×
 ĐỘNG CƠ SERVO 20KG, ĐỘNG CƠ QUAY GÓC 0 - 180 ĐỘ
1 × 232.000 ₫
-
×
 Cút nối dây điện nhanh SC-1 cùng màu, Cút nối dây đa năng 1in-1out
2 × 6.000 ₫
-
×
 ĐỘNG CƠ SERVO MG90 KIM LOẠI, ĐỘNG CƠ GÓC 0 - 180 ĐỘ
1 × 60.000 ₫
-
×
 IC SỐ SN74HC21 CỔNG AND, IC CỔNG LOGIC 4-INPUT DIP
1 × 8.000 ₫
-
×
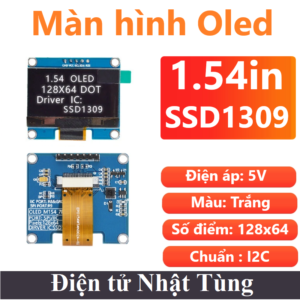 Màn hình Oled 1.54in I2C Màu trắng, Màn hình Oled 128x64 hiển thị điểm ảnh
1 × 175.000 ₫
-
×
 TRANSISTOR PNP TIP42 DIP, HOẠT ĐỘNG -40V VÀ -6A
1 × 5.000 ₫
-
×
 IC SỐ SN74HC04 CỔNG NOT, IC CỔNG LOGIC 14 CHÂN DIP
1 × 7.000 ₫
-
×
 Dây chuyển 1ipex sang SMA 17mm lỗ trong 20cm, Dây chuyển ipex 1
1 × 28.000 ₫
-
×
 ANTEN 433Mhz 7dBi KIM TRONG 17CM, ANTEN LORA 433MHz
1 × 42.000 ₫
-
×
 IC SN74HC540 IC ĐỆM, 8BIT 3 TRẠNG THÁI ĐẢO NGÕ RA
1 × 10.000 ₫
-
×
 ĐỘNG CƠ STEP 5V + ULN2003 V2, BỘ ĐIỀU KHIỂN DC BƯỚC
1 × 46.000 ₫
-
×
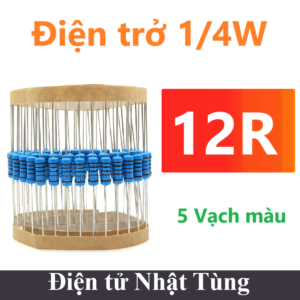 Điện trở 12R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
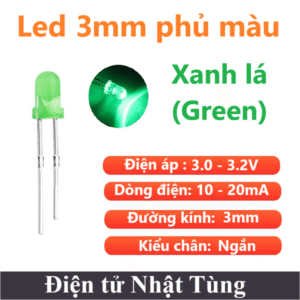 LED 3MM PHỦ XANH LÁ NGẮN, LED SIÊU SÁNG - 40 CON
1 × 12.000 ₫
-
×
 TRANSISTOR PNP 2N3906 DIP, HOẠT ĐỘNG 40V VÀ 200mA
1 × 1.000 ₫
-
×
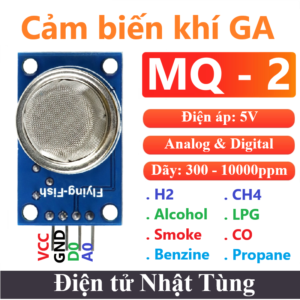 CẢM BIẾN MQ2, CẢM BIẾN NỒNG ĐỘ KHÍ GA
1 × 41.000 ₫
 VI ĐIỀU KHIỂN
 CẢM BIẾN
 ĐỘ K & Pt100
 MODULE VÀ MẠCH ĐIỆN
 ANTEN
 ĐIỆN TRỞ
 TỤ ĐIỆN
 IC CHỨC NĂNG
 ĐỘNG CƠ
 NGUỒN CUNG CẤP
 DỤNG CỤ & PHỤ KIỆN
 ĐÈN LED & DIODE


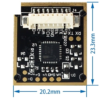
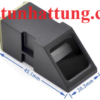
CẢM BIẾN VÂN TAY AS608, CẢM BIẾN NHẬN DẠNG VÂN TAY

265.000 ₫
Cảm biến nhận dạng vân tay sử dụng giao tiếp UART TTL hoặc USB 1.1 để giao tiếp với Vi điều khiển hoặc kết nối trực tiếp với máy tính
| Điện áp hoạt động: | 3.3V - 3.6V |
| Dòng tiêu thụ: | 60mA |
| Công suất: | 200mW |
| Loại sản phẩm: | Module |
| Chuẩn giao tiếp: | UART / USART, USB |
Còn 10 trong kho
Giới thiệu cảm biến vân tay AS608
Cảm biến vân tay AS608 dùng nhận dạng vân tay sử dụng giao tiếp UART TTL hoặc USB 1.1 để giao tiếp với Vi điều khiển hoặc kết nối trực tiếp với máy tính (thông qua mạch chuyển USB-UART hoặc giao tiếp USB 1.1). Cảm biến nhận dạng vân tay được tích hợp nhân xử lý nhận dạng vân tay phía trong, tự động gán vân tay với 1 chuỗi data và truyền qua giao tiếp UART ra ngoài nên hoàn toàn không cần các thao tác xử lý hình ảnh, đơn giản chỉ là phát lệnh đọc/ghi và so sánh chuỗi UART nên rất dễ sử dụng và lập trình. Cảm biến nhận dạng vân tay có khả năng lưu nhiều vân tay cho 1 ID (1 người), thích hợp cho các ứng dụng bảo mật, khóa cửa, sinh trắc học,… Khu vực ứng dụng: Mô-đun vân tay được sử dụng rộng rãi, phù hợp với tất cả các hệ thống nhận dạng vân tay từ cao cấp đến thấp cấp.
Thông số kỹ thuật cảm biến vân tay AS608
- Điện áp sử dụng: 3.0~3.6VDC (thường cấp 3.3VDC, lưu ý quan trọng nếu cấp lớn hơn 3.3VDC cảm biến sẽ cháy ngay lập tức).
- Dòng tiêu thụ: 30~60mA, trung bình 40mA
- Phương thức giao tiếp:: USB /UART
- Mức độ an toàn: 5
- Tốc độ Baudrate UART: 9600 x N (N từ 1~12), mặc định N=6 baudrate = 57600,8,1.
- Tốc độ giao tiếp UART : 2.0 full speed
- Kích thước ảnh (pixel): 256 x 288 pixels
- Thời gian xử lý (s): <0.4s
- Độ trễ (s): <0.1s
- Thời gian làm việc (s): <0.3s
- Tỉ lệ chấp nhận sai (FAR): <0.001% (mức bảo mật 3)
- Tỉ lệ từ chối sai (FRR): <1.0% (mức bảo mật 3)
- Dung lượng lưu trữ vân tay: 300 (ID: 0 ~ 299)
Chức năng chân:
- V+: chân cấp nguồn chính VCC 3.3VDC cho cảm biến hoạt động.
- Tx: Chân giao tiếp UART TTL TX
- Rx: Chân giao tiếp UART TTL RX
- GND: Chân cấp nguồn GND (Mass / 0VDC)
- TCH: Chân Output của cảm biến chạm Touch, khi chạm tay vào cảm biến chân này sẽ xuất ra mức cao High, để sử dụng tính năng này cần cấp nguồn 3.3VDC cho chân Va
- VA: Chân cấp nguồn 3.3VDC cho Touch Sensor.
- U+: Chân tín hiệu USB D+
- U-: Chân tín hiệu USB D-
Để giao tiếp UART ta cần sử dụng các chân:
- V+: Cấp nguồn 3.3VDC
- Tx: nối với RX của Vi điều kiển (mức TTL từ 3.3~5VDC)
- Rx: nối với TX của Vi điều kiển (mức TTL từ 3.3~5VDC)
- GND: Cấp nguồn GND (Mass chung)
Để giao tiếp USB ta cần sử dụng các chân:
- V+: Cấp nguồn 3.3VDC
- U+: Chân tín hiệu USB D+
- U-: Chân tín hiệu USB D-
- GND: Cấp nguồn GND (Mass chung).
Một số ứng dụng
- Khóa vân tay, két sắt, hộp súng, tài chính và các khu vực an ninh khác;
- Các lĩnh vực nhận dạng như hệ thống kiểm soát truy cập, IPC, máy POS , đào tạo lái xe và tham dự;
- Các khu vực quản lý như câu lạc bộ tư nhân, phần mềm quản lý và cấp phép.
Chương trình
Nguyên lýChương trình lấy vân tay
Thư viện : Tải tại đây Adafruit_Fingerprint.h hoặc tải trực tiếp từ Arduino IDE tên tìm kiếm Fingerprint
#include <Adafruit_Fingerprint.h>

SoftwareSerial mySerial(2, 3); // TX/RX

Adafruit_Fingerprint finger = Adafruit_Fingerprint(&mySerial);

uint8_t id;

void setup()
{
  Serial.begin(9600);
  while (!Serial);  // For Yun/Leo/Micro/Zero/...
  delay(100);
  Serial.println("\n\nAdafruit Fingerprint sensor enrollment");

  // set the data rate for the sensor serial port
  finger.begin(57600);

  if (finger.verifyPassword()) {
    Serial.println("Found fingerprint sensor!");
  } else {
    Serial.println("Did not find fingerprint sensor :(");
    while (1) { delay(1); }
  }
}

uint8_t readnumber(void) {
  uint8_t num = 0;

  while (num == 0) {
    while (! Serial.available());
    num = Serial.parseInt();
  }
  return num;
}

void loop()                     // run over and over again
{
  Serial.println("Ready to enroll a fingerprint!");
  Serial.println("Please type in the ID # (from 1 to 127) you want to save this finger as...");
  id = readnumber();
  if (id == 0) {// ID #0 not allowed, try again!
     return;
  }
  Serial.print("Enrolling ID #");
  Serial.println(id);

  while (!  getFingerprintEnroll() );
}

uint8_t getFingerprintEnroll() {

  int p = -1;
  Serial.print("Waiting for valid finger to enroll as #"); Serial.println(id);
  while (p != FINGERPRINT_OK) {
    p = finger.getImage();
    switch (p) {
    case FINGERPRINT_OK:
      Serial.println("Image taken");
      break;
    case FINGERPRINT_NOFINGER:
      break;
    case FINGERPRINT_PACKETRECIEVEERR:
      Serial.println("Communication error");
      break;
    case FINGERPRINT_IMAGEFAIL:
      Serial.println("Imaging error");
      break;
    default:
      Serial.println("Unknown error");
      break;
    }
  }

  // OK success!

  p = finger.image2Tz(1);
  switch (p) {
    case FINGERPRINT_OK:
      Serial.println("Image converted");
      break;
    case FINGERPRINT_IMAGEMESS:
      Serial.println("Image too messy");
      return p;
    case FINGERPRINT_PACKETRECIEVEERR:
      Serial.println("Communication error");
      return p;
    case FINGERPRINT_FEATUREFAIL:
      Serial.println("Could not find fingerprint features");
      return p;
    case FINGERPRINT_INVALIDIMAGE:
      Serial.println("Could not find fingerprint features");
      return p;
    default:
      Serial.println("Unknown error");
      return p;
  }

  Serial.println("Remove finger");
  delay(2000);
  p = 0;
  while (p != FINGERPRINT_NOFINGER) {
    p = finger.getImage();
  }
  Serial.print("ID "); Serial.println(id);
  p = -1;
  Serial.println("Place same finger again");
  while (p != FINGERPRINT_OK) {
    p = finger.getImage();
    switch (p) {
    case FINGERPRINT_OK:
      Serial.println("Image taken");
      break;
    case FINGERPRINT_NOFINGER:
      break;
    case FINGERPRINT_PACKETRECIEVEERR:
      Serial.println("Communication error");
      break;
    case FINGERPRINT_IMAGEFAIL:
      Serial.println("Imaging error");
      break;
    default:
      Serial.println("Unknown error");
      break;
    }
  }

  // OK success!

  p = finger.image2Tz(2);
  switch (p) {
    case FINGERPRINT_OK:
      Serial.println("Image converted");
      break;
    case FINGERPRINT_IMAGEMESS:
      Serial.println("Image too messy");
      return p;
    case FINGERPRINT_PACKETRECIEVEERR:
      Serial.println("Communication error");
      return p;
    case FINGERPRINT_FEATUREFAIL:
      Serial.println("Could not find fingerprint features");
      return p;
    case FINGERPRINT_INVALIDIMAGE:
      Serial.println("Could not find fingerprint features");
      return p;
    default:
      Serial.println("Unknown error");
      return p;
  }

  // OK converted!
  Serial.print("Creating model for #");  Serial.println(id);

  p = finger.createModel();
  if (p == FINGERPRINT_OK) {
    Serial.println("Prints matched!");
  } else if (p == FINGERPRINT_PACKETRECIEVEERR) {
    Serial.println("Communication error");
    return p;
  } else if (p == FINGERPRINT_ENROLLMISMATCH) {
    Serial.println("Fingerprints did not match");
    return p;
  } else {
    Serial.println("Unknown error");
    return p;
  }

  Serial.print("ID "); Serial.println(id);
  p = finger.storeModel(id);
  if (p == FINGERPRINT_OK) {
    Serial.println("Stored!");
  } else if (p == FINGERPRINT_PACKETRECIEVEERR) {
    Serial.println("Communication error");
    return p;
  } else if (p == FINGERPRINT_BADLOCATION) {
    Serial.println("Could not store in that location");
    return p;
  } else if (p == FINGERPRINT_FLASHERR) {
    Serial.println("Error writing to flash");
    return p;
  } else {
    Serial.println("Unknown error");
    return p;
  }
}
Chương trình kiểm tra
#include <Adafruit_Fingerprint.h>

const int led_pin_accept = 8;
const int led_pin_deny = 9;
volatile int finger_status = -1;

SoftwareSerial mySerial(2, 3); // TX/RX on fingerprint sensor

Adafruit_Fingerprint finger = Adafruit_Fingerprint(&mySerial);

void setup()
{
  Serial.begin(9600);
  pinMode(led_pin_accept,OUTPUT);
  pinMode(led_pin_deny,OUTPUT);
  while (!Serial);  // For Yun/Leo/Micro/Zero/...
  delay(100);
  Serial.println("\n\nAdafruit finger detect test");

  // set the data rate for the sensor serial port
  finger.begin(57600);

  if (finger.verifyPassword()) {
    Serial.println("Found fingerprint sensor!");
  } else {
    Serial.println("Did not find fingerprint sensor :(");
    while (1) { delay(1); }
  }

  finger.getTemplateCount();
  Serial.print("Sensor contains "); Serial.print(finger.templateCount); Serial.println(" templates");
  Serial.println("Waiting for valid finger...");
}

void loop()                     // run over and over again
{
  finger_status = getFingerprintIDez();
  if (finger_status!=-1 and finger_status!=-2){
    digitalWrite(led_pin_accept,HIGH);
    delay(1000);
  } else{
    if (finger_status==-2){
      for (int ii=0;ii<5;ii++){
        digitalWrite(led_pin_deny,HIGH);
        delay(50);
        digitalWrite(led_pin_deny,LOW);
        delay(50);
      }
    }
    digitalWrite(led_pin_accept,LOW);
  }
  delay(50);            //don't ned to run this at full speed.
}

// returns -1 if failed, otherwise returns ID #
int getFingerprintIDez() {
  uint8_t p = finger.getImage();
  if (p!=2){
    Serial.println(p);
  }
  if (p != FINGERPRINT_OK)  return -1;

  p = finger.image2Tz();
  if (p!=2){
    Serial.println(p);
  }
  if (p != FINGERPRINT_OK)  return -1;

  p = finger.fingerFastSearch();
  if (p != FINGERPRINT_OK)  return -2;

  // found a match!
  Serial.print("Found ID #"); Serial.print(finger.fingerID);
  Serial.print(" with confidence of "); Serial.println(finger.confidence);
  return finger.fingerID;
}
Liên hệ làm mạch
- Phone: 0967.551.477
- Zalo: 0967.551.477
- Email: dientunhattung@gmail.com
- Chi tiết : Nhận làm mạch và hướng dẫn đồ án sinh viên
Tham khảo chương trình mẫu và thông tin linh kiện chi tiết tại:
Chỉ những khách hàng đã đăng nhập và đã mua sản phẩm này mới có thể để lại đánh giá.
Sản phẩm tương tự




Đánh giá
Chưa có đánh giá nào.