
-
×
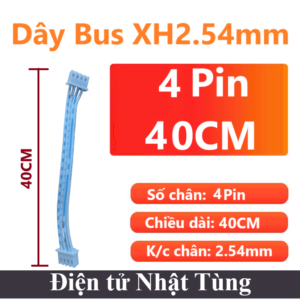 Dây bus 4pin 40cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 7.000 ₫
-
×
 ANTEN 433Mhz 7dBi KIM TRONG 17CM, ANTEN LORA 433MHz
1 × 42.000 ₫
-
×
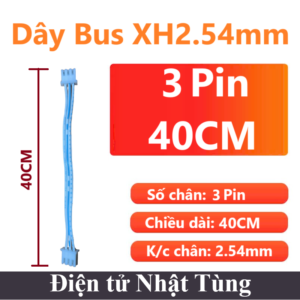 Dây bus 3pin 40cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 5.000 ₫
-
×
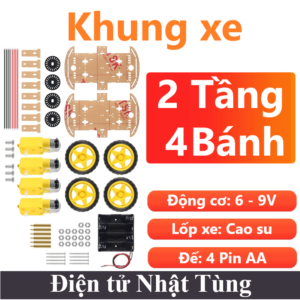 Bộ khung xe robot 4 bánh 2 tầng, Khung xe mô hình 4 bánh
1 × 177.000 ₫
-
×
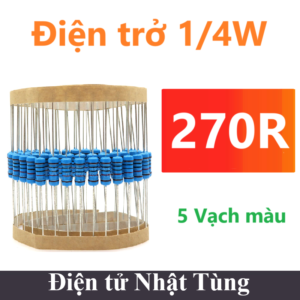 Điện trở 270R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
 Điện trở 2R7 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
 Điện trở 1R5 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
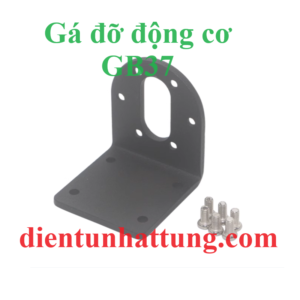 GÁ ĐỠ ĐỘNG CƠ DC GB37, KHUNG GÁ ĐỘNG CƠ GIẢM TỐC
1 × 30.000 ₫
-
×
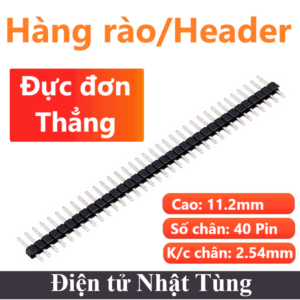 Hàng rào đực đơn chân thẳng 1*40P 2.54mm, Jump header đơn 40 pin
1 × 1.000 ₫
-
×
 IC SỐ SN74HC148 8 SANG 3, BỘ MÃ HÓA ƯU TIÊN DIP
1 × 9.000 ₫
-
×
 Điện trở 470R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
 IC SỐ SN74HC21 CỔNG AND, IC CỔNG LOGIC 4-INPUT DIP
1 × 8.000 ₫
-
×
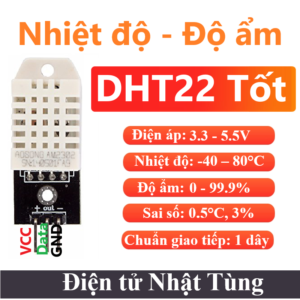 MODULE CẢM BIẾN DHT22 TỐT, ĐO NHIỆT ĐỘ VÀ ĐỘ ẨM
2 × 114.000 ₫
-
×
 Hàng rào cái lỗ tròn đơn thẳng 1*40P 2.54mm, Jump header đơn 40 pin
1 × 7.000 ₫
-
×
 MẠCH ĐỆM ULN2003 V1, MẠCH ĐIỀU KHIỂN ĐỘNG CƠ BƯỚC
1 × 15.000 ₫
-
×
 Điện trở 8R2 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
 VI ĐIỀU KHIỂN
 CẢM BIẾN
 ĐỘ K & Pt100
 MODULE VÀ MẠCH ĐIỆN
 ANTEN
 ĐIỆN TRỞ
 TỤ ĐIỆN
 IC CHỨC NĂNG
 ĐỘNG CƠ
 NGUỒN CUNG CẤP
 DỤNG CỤ & PHỤ KIỆN
 ĐÈN LED & DIODE


CẢM BIẾN PIR HC-SR501, CHUYỂN ĐỘNG THÂN NHIỆT


23.000 ₫
Cảm biến thân nhiệt chuyển động PIR HC-SR501 được sử dụng để phát hiện chuyển động của các vật thể phát ra bức xạ hồng ngoại.
| Điện áp hoạt động: | 5V |
| Dòng tiêu thụ: | 50uA |
| Công suất: | 250uW |
| Loại sản phẩm: | Module |
| Chuẩn giao tiếp: | Digital (D0) |
Còn 38 trong kho
Giới thiệu cảm biến vật chuyển động thân nhiệt PIR HC-SR501
Cảm biến thân nhiệt chuyển động PIR HC-SR501 được sử dụng để phát hiện chuyển động của các vật thể phát ra bức xạ hồng ngoại (con người, con vật, các vật phát nhiệt,…), cảm biến có thể chỉnh được độ nhạy để giới hạn khoảng cách bắt xa gần cũng như cường độ bức xạ của vật thể mong muốn, ngoài ra cảm biến còn có thể điều chỉnh thời gian kích trễ (giữ tín hiệu bao lâu sau khi kích hoạt) qua biến trở tích hợp sẵn.
Cảm biến thân nhiệt chuyển động PIR HC-SR501 có cảm biến, thấu kính và board mạch chất lượng tốt cho độ nhạy và độ bền cao nhất.
Chức năng các chân
- VCC : chân nguồn dương 5V
- GND : Chân cấp nguồn 0V
- D0 : Chân trả về tín hiệu Digital.
Thông số kỹ thuật module cảm biến PIR HC-SR501
- Điện áp hoạt động : 3.3V – 5V
- Dòng điện : 50uA
- Công suất : 250uW
- Chuẩn truyền : Digital
- Thời gian báo : 1s – 30s
- Khoảng cách phát hiện : 6m
- Phạm vi phát hiện: 360°
- Nhiệt độ hoạt động : 4°C – 50°C
- Số chân : 3
- Loại : Module
- Kiểu chân : TTL
- Kích thước : 32.2mm*24.3mm*25.4mm
Nguyên lý hoạt động
Cơ chế hoạt động của cảm biến hồng ngoại PIR : là cảm biến thu tia hồng ngoại được phát ra từ các vật thể phát ra tia hồng ngoại như thân thể con người(hay nguồn nhiệt bất kì).
Các cảm biến PIR luôn có sensor (mắt cảm biến) với 2 đơn vị (element). Chắn trước mắt sensor là một lăng kính (thường làm bằng plastic), chế tạo theo kiểu lăng kính fresnel. Lăng kính fresnel này có tác dụng chặn lại và phân thành nhiều vùng (zone) cho phép tia hồng ngoại đi vào mắt sensor. 2 đơn vị của mắt sensor có tác dụng phân thành 2 điện cực. Một cái là điện cực dương (+) và cái kia là âm (-). Khi 2 đơn vị này được tuần tự kích hoạt (cái này xong rồi mới đến cái kia) thì sẽ sinh ra một xung điện, xung điện này kích hoạt sensor.
Khi không có chuyển động thân nhiệt thì ngõ ra D0=0;
Khi có chuyển động thân nhiệt thì ngõ ra D0=1.
Chương trình Test sản phẩm module cảm biến PIR HC-SR501
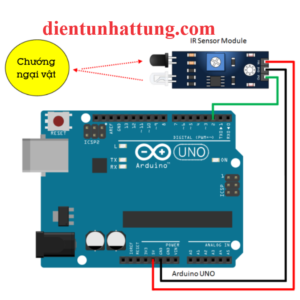
Nguyên lý kết nối
Chương trình
int ledPin = 13;                // choose the pin for the LED
int inputPin = 8;               // choose the input pin (for PIR sensor)
int pirState = LOW;             // we start, assuming no motion detected
int val = 0;                    // variable for reading the pin status

void setup() {
  pinMode(ledPin, OUTPUT);      // declare LED as output
  pinMode(inputPin, INPUT);     // declare sensor as input

  Serial.begin(9600);
}

void loop(){
  val = digitalRead(inputPin);  // read input value

  if (val == HIGH)	// check if the input is HIGH
  {
    digitalWrite(ledPin, HIGH);  // turn LED ON

    if (pirState == LOW)
	{
      Serial.println("Motion detected!");	// print on output change
      pirState = HIGH;
    }
  }
  else
  {
    digitalWrite(ledPin, LOW); // turn LED OFF

    if (pirState == HIGH)
	{
      Serial.println("Motion ended!");	// print on output change
      pirState = LOW;
    }
  }
}
Liên hệ làm mạch
- Phone: 0967.551.477
- Zalo: 0967.551.477
- Chi tiết : Nhận làm mạch và hướng dẫn đồ án sinh viên
Tham khảo chương trình mẫu và thông tin linh kiện chi tiết tại:
Chỉ những khách hàng đã đăng nhập và đã mua sản phẩm này mới có thể để lại đánh giá.
Sản phẩm tương tự

Hết hàng






Đánh giá
Chưa có đánh giá nào.