
-
×
 MODULE THỜI GIAN THỰC DS1302 , ĐỒNG HỒ CHUẨN SPI
1 × 22.000 ₫
-
×
 IC SỐ SN74HC27 CỔNG NOR, IC CỔNG LOGIC 3-INPUT DIP
1 × 7.000 ₫
-
×
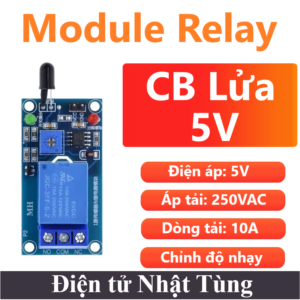 Module cảm biến Lửa relay 5V, Relay công suất 250V - 10A
1 × 47.000 ₫
-
×
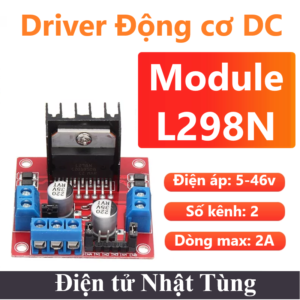 Module điều khiển động cơ DC L298N, Driver điều khiển động cơ DC
1 × 46.000 ₫
-
×
 ĐỘNG CƠ DC JGA25-310 12V 35RPM, ĐỘNG CƠ GIẢM TỐC
2 × 85.000 ₫
-
×
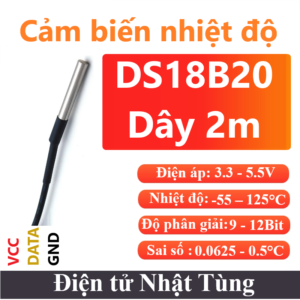 DS18B20 Dây, CẢM BIẾN NHIỆT ĐỘ - 2M
1 × 31.000 ₫
-
×
 Module điều khiển động cơ bước A4988, Driver động cơ Step
1 × 33.000 ₫
-
×
 Pic16F887 DIP, VI ĐIỀU KHIỂN HỌ PIC CỦA MICROCHIP
1 × 80.000 ₫
-
×
 GÁ ĐỠ ĐỘNG CƠ DC GA25, KHUNG GÁ ĐỘNG CƠ GIẢM TỐC
1 × 22.000 ₫
-
×
 Bộ gá đỡ động cơ giảm tốc bằng nhôm, Cố định động cơ giảm tốc V1
2 × 10.000 ₫
-
×
 Động cơ DC Encoder JGB37-520 12V 170rpm, DC giảm tốc
1 × 236.000 ₫
-
×
 Động cơ ENCODER JGY-370 12V 40rpm, Động cơ giảm tốc
1 × 247.000 ₫
-
×
 IC điều khiển động cơ L298N, IC mạch cầu H 2 kênh
2 × 35.000 ₫
-
×
 ĐỘNG CƠ DC JGA25-310 12V 220RPM, ĐỘNG CƠ GIẢM TỐC
1 × 85.000 ₫
-
×
 Động cơ DC Encoder JGA25-370 24V 130rpm, Động cơ giảm tốc
1 × 175.000 ₫
-
×
 Pic12F629 DIP, VI ĐIỀU KHIỂN HỌ PIC CỦA MICROCHIP
1 × 30.000 ₫
-
×
 Động cơ DC JGB37-520 12V 320RPM, Động cơ DC giảm tốc
1 × 141.000 ₫
-
×
 Động cơ DC Encoder JGB37-520 12V 330rpm, DC giảm tốc
1 × 236.000 ₫
-
×
 At89s52 DIP, VI ĐIỀU KHIỂN HỌ 8051 CỦA ATMEL
1 × 28.000 ₫
-
×
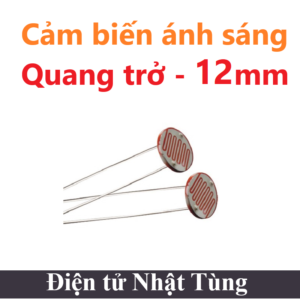 QUANG TRỞ LỚN CDS 12MM 12528, CẢM BIẾN ÁNH SÁNG
2 × 9.000 ₫
-
×
 Arduino Nano CH340 cổng Mini USB, Vi điều khiển họ Arduino
1 × 90.000 ₫
-
×
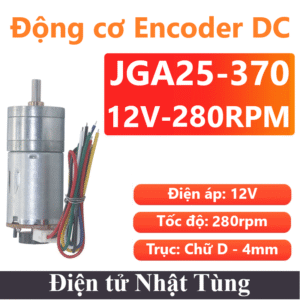 Động cơ DC Encoder JGA25-370 12V 280rpm, Động cơ giảm tốc
1 × 175.000 ₫
-
×
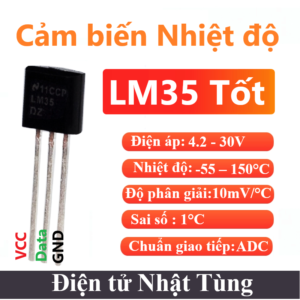 CẢM BIẾN LM35, NHIỆT ĐỘ MÔI TRƯỜNG (LOẠI TỐT)
1 × 30.000 ₫
 VI ĐIỀU KHIỂN
 CẢM BIẾN
 ĐỘ K & Pt100
 MODULE VÀ MẠCH ĐIỆN
 ANTEN
 ĐIỆN TRỞ
 TỤ ĐIỆN
 IC CHỨC NĂNG
 ĐỘNG CƠ
 NGUỒN CUNG CẤP
 DỤNG CỤ & PHỤ KIỆN
 ĐÈN LED & DIODE


VOLUME XOAY ROTARY ENCODER, BIẾN TRỞ KY-040


15.000 ₫
Mạch Volume xoay Rotary Encoder 360 độ không giới hạn số vòng quay, encoder đưa ra 2 xung vuông 90 độ gọi là 2 phase A và B
| Điện áp hoạt động: | 5V |
| Dòng tiêu thụ: | 1mA |
| Công suất: | 5mW |
| Loại sản phẩm: | Module |
| Chuẩn giao tiếp: | Digital (D0) |
Còn 16 trong kho
Giới thiệu Volume xoay rotary encoder 360 độ
Mạch Volume xoay Rotary Encoder 360 độ không giới hạn số vòng quay, encoder đưa ra 2 xung vuông 90 độ gọi là 2 phase A và B, xung từ encoder đưa ra có thể dùng để nhận biết chiều quay, tốc độ quay, vị trí, module cung cấp 2 ngõ ra cho 2 phase và 1 ngõ ra dạng nút nhấn.
Encoder module KY-040 trông giống 1 module biến trở nhưng có ngõ ra dạng xung số. Bằng việc xoay núm vặn, ngõ ra xung của 2 kênh sẽ thay đổi với 1 độ lệch pha xác định (90 độ) giúp phân biệt được chiều xoay.
Đếm số lượng xung ngõ ra sẽ cho biết vị trí góc xoay, vị trí này là không giới hạn. Đồng thời module cũng cung cấp 1 nút nhấn có thể được lập trình để trở thành 1 nút reset giá trị đếm.
Sơ đồ nguyên lý và chức năng chân
- Chân cấp nguồn 3~5VDC
- GND: chân cấp nguồn âm 0VDC
- CLK: phase A
- DT: phase B
- SW: button
Sơ đồ dạng sóng volume xoay rotary encoder
Thông số kỹ thuật
- Điện áp hoạt động : 5V
- Dòng điện hoạt động : 20mA
- Công suất hoạt động : 100mW
- Chuẩn truyền : dạng xung vuông
- Độ phân giải : 20xung/vòng
- Nhiệt độ hoạt động : -40°C – 150°C
- Số chân : 5
- Số nút : 1
- Loại : Module
- Quét tích cực : Do người thiết kế
- Kích thước : 87mm*70mm*20mm
Chương trình Test
Nguyên lý kết nối
Chương trình
Thư viện : Tại đây ButtonFever.h hoặc tải trực tiếp từ Arduino IDE
#include <BfButton.h>

int btnPin=3; //GPIO #3-Push button on encoder
int DT=4; //GPIO #4-DT on encoder (Output B)
int CLK=5; //GPIO #5-CLK on encoder (Output A)
BfButton btn(BfButton::STANDALONE_DIGITAL, btnPin, true, LOW);

int counter = 0;
int angle = 0;
int aState;
int aLastState;

//Button press hanlding function
void pressHandler (BfButton *btn, BfButton::press_pattern_t pattern) {
  switch (pattern) {
    case BfButton::SINGLE_PRESS:
      Serial.println("Single push");
      break;

    case BfButton::DOUBLE_PRESS:
      Serial.println("Double push");
      break;

    case BfButton::LONG_PRESS:
      Serial.println("Long push");
      break;
  }
}

void setup() {
  // put your setup code here, to run once:
  Serial.begin(9600);
  Serial.println(angle);
  pinMode(CLK,INPUT_PULLUP);
  pinMode(DT,INPUT_PULLUP);
  aLastState = digitalRead(CLK);

  //Button settings
  btn.onPress(pressHandler)
  .onDoublePress(pressHandler) // default timeout
  .onPressFor(pressHandler, 1000); // custom timeout for 1 second
}

void loop() {
  // put your main code here, to run repeatedly:

  //Wait for button press to execute commands
  btn.read();

  aState = digitalRead(CLK);

  //Encoder rotation tracking
  if (aState != aLastState){
     if (digitalRead(DT) != aState) {
       counter ++;
       angle ++;
     }
     else {
       counter--;
       angle --;
     }
     if (counter >=100 ) {
       counter =100;
     }
     if (counter <=-100 ) {
       counter =-100;
     }
     Serial.println(counter);
  }
  aLastState = aState;
}
Liên hệ làm mạch
- Phone: 0967.551.477
- Zalo: 0967.551.477
- Email: dientunhattung@gmail.com
- Chi tiết : Nhận làm mạch và hướng dẫn đồ án sinh viên
Tham khảo chương trình mẫu và thông tin linh kiện chi tiết tại:
Chỉ những khách hàng đã đăng nhập và đã mua sản phẩm này mới có thể để lại đánh giá.
Sản phẩm tương tự
Hết hàng

Hết hàng



Đánh giá
Chưa có đánh giá nào.