
-
×
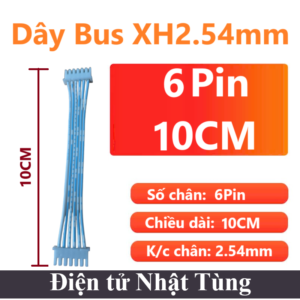 Dây bus 6pin 10cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 7.000 ₫
-
×
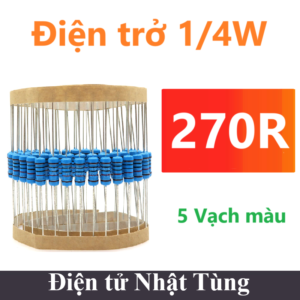 Điện trở 270R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
3 × 10.000 ₫
-
×
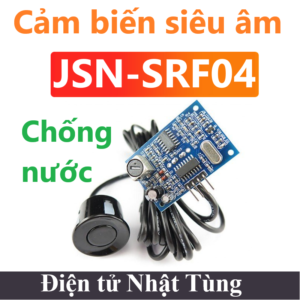 JSN-SRF04, CẢM BIẾN SIÊU ÂM CHỐNG NƯỚC
1 × 92.000 ₫
-
×
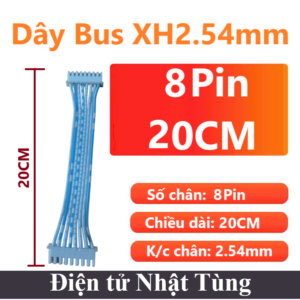 Dây bus 8pin 20cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 10.000 ₫
-
×
 ĐỘNG CƠ STEP 5V + ULN2003 V2, BỘ ĐIỀU KHIỂN DC BƯỚC
2 × 46.000 ₫
-
×
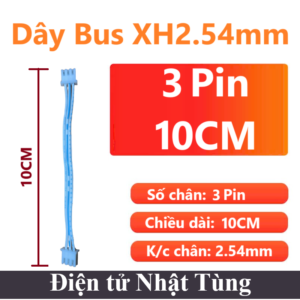 Dây bus 3pin 10cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 3.500 ₫
-
×
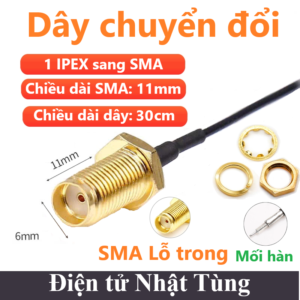 Dây chuyển mối hàn sang SMA 11mm lỗ trong 30cm
1 × 21.000 ₫
-
×
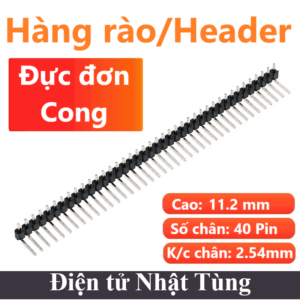 Hàng rào đực đơn chân cong 1*40P 2.54mm, Jump header đơn 40 pin
1 × 2.000 ₫
-
×
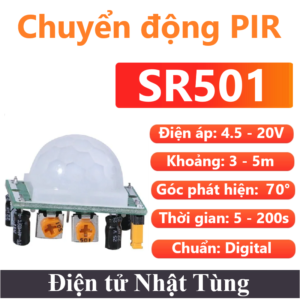 CẢM BIẾN PIR HC-SR501, CHUYỂN ĐỘNG THÂN NHIỆT
1 × 23.000 ₫
-
×
 CẦU DIODE KBP210 DIP, CHỈNH LƯU TOÀN KỲ 2A - 1000V
1 × 2.000 ₫
-
×
 IC SỐ SN74HC08 CỔNG AND, IC CỔNG LOGIC 14 CHÂN DIP
1 × 7.000 ₫
-
×
 Điện trở 220R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
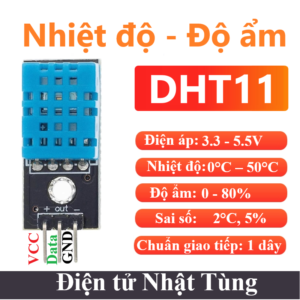 MODULE CẢM BIẾN DHT11, ĐO NHIỆT ĐỘ VÀ ĐỘ ẨM
1 × 25.000 ₫
-
×
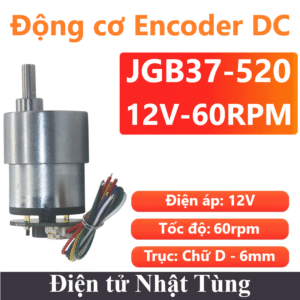 Động cơ DC Encoder JGB37-520 12V 60rpm, DC giảm tốc
1 × 236.000 ₫
-
×
 Điện trở 2R2 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
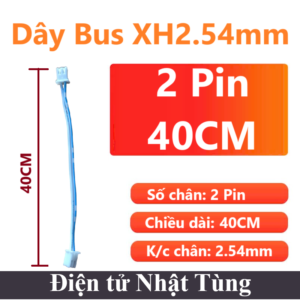 Dây bus 2pin 40cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 4.000 ₫
-
×
 MODULE CẢM BIẾN DHT21, ĐO NHIỆT ĐỘ VÀ ĐỘ ẨM
1 × 71.000 ₫
-
×
 ĐỘNG CƠ SERVO 20KG, ĐỘNG CƠ QUAY GÓC 0 - 180 ĐỘ
1 × 232.000 ₫
-
×
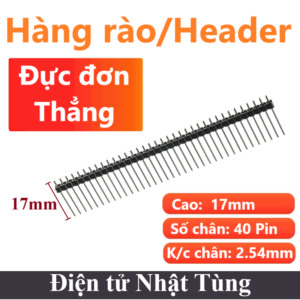 Hàng rào đực đơn thẳng 1*40P 17mm 2.54mm, Jump header đơn 40 pin
1 × 3.000 ₫
-
×
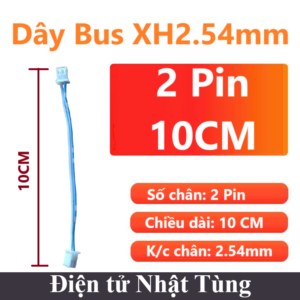 Dây bus 2pin 10cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 2.500 ₫
-
×
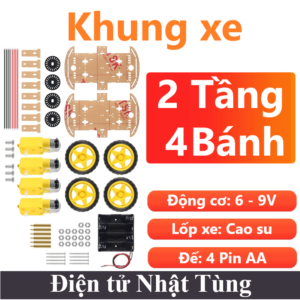 Bộ khung xe robot 4 bánh 2 tầng, Khung xe mô hình 4 bánh
1 × 177.000 ₫
-
×
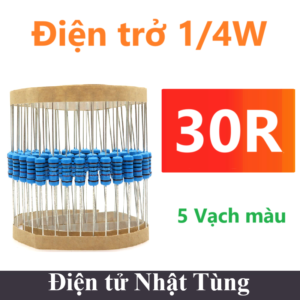 Điện trở 30R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
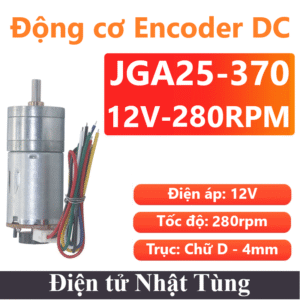 Động cơ DC Encoder JGA25-370 12V 280rpm, Động cơ giảm tốc
1 × 175.000 ₫
-
×
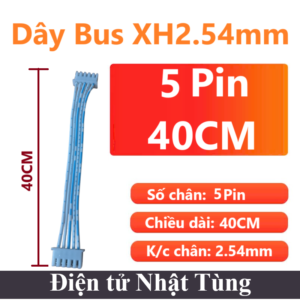 Dây bus 5pin 40cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 8.000 ₫
-
×
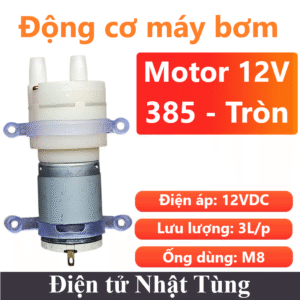 Động cơ máy bơm 385 12V tròn, Động cơ bơm lưu lượng 3L/P
1 × 62.000 ₫
-
×
 Dây chuyển 1ipex sang SMA 11mm Bảng 11mm lỗ trong 20cm, Dây chuyển ipex 1
1 × 26.000 ₫
-
×
 Điện trở 3R9 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
 Điện trở 6R8 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
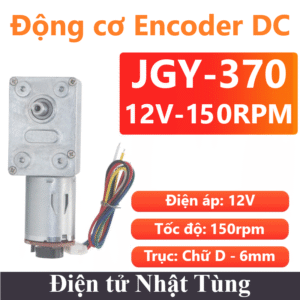 Động cơ ENCODER JGY-370 12V 150rpm, Động cơ giảm tốc
1 × 247.000 ₫
-
×
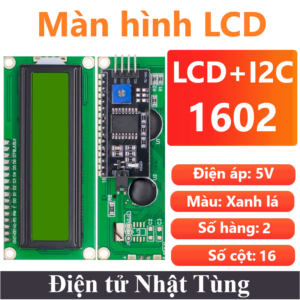 Màn hình LCD1602 I2C Xanh lá, Màn hình hiển thị Text
1 × 58.000 ₫
-
×
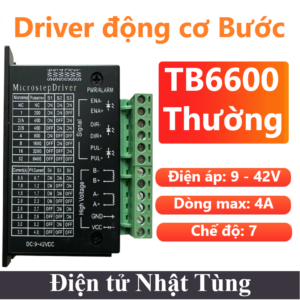 Module điều khiển động cơ bước TB6600 Thường, Driver động cơ Step
1 × 130.000 ₫
-
×
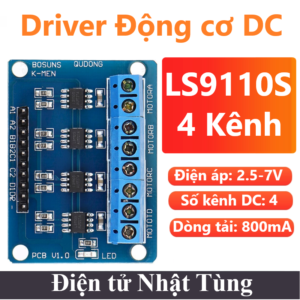 Module điều khiển động cơ DC L9110S 4 Kênh, Driver động cơ DC
1 × 38.000 ₫
-
×
 Động cơ DC JGB37-520 12V 100RPM, Động cơ DC giảm tốc
1 × 141.000 ₫
-
×
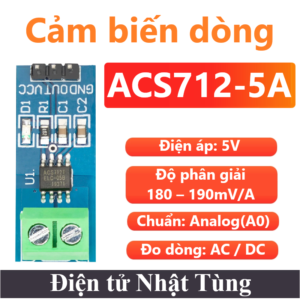 CẢM BIẾN ACS712 5A, ĐO DÒNG ĐIỆN DC/AC
1 × 28.000 ₫
 VI ĐIỀU KHIỂN
 CẢM BIẾN
 ĐỘ K & Pt100
 MODULE VÀ MẠCH ĐIỆN
 ANTEN
 ĐIỆN TRỞ
 TỤ ĐIỆN
 IC CHỨC NĂNG
 ĐỘNG CƠ
 NGUỒN CUNG CẤP
 DỤNG CỤ & PHỤ KIỆN
 ĐÈN LED & DIODE
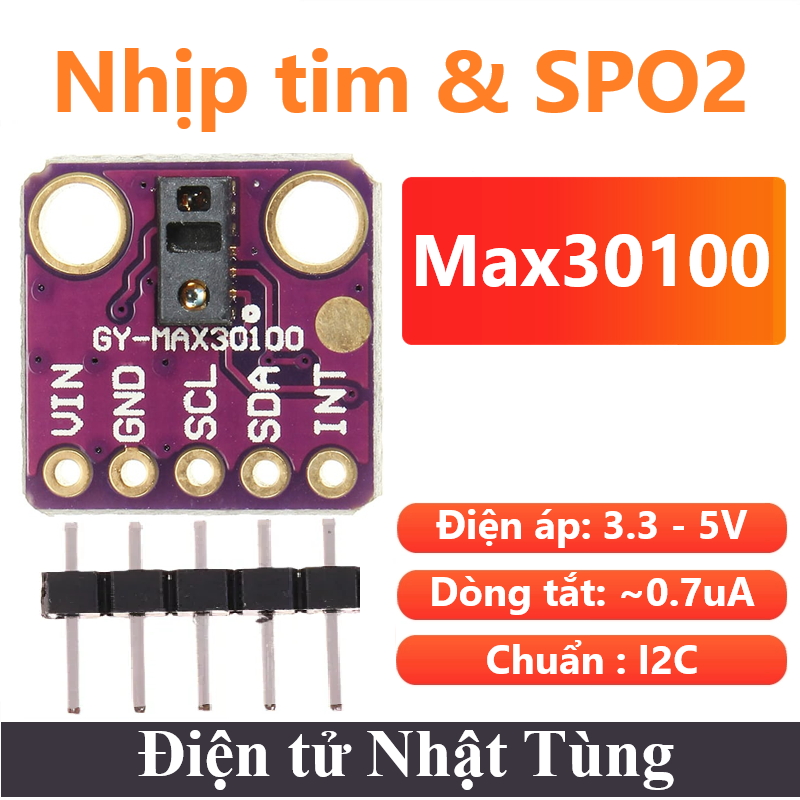
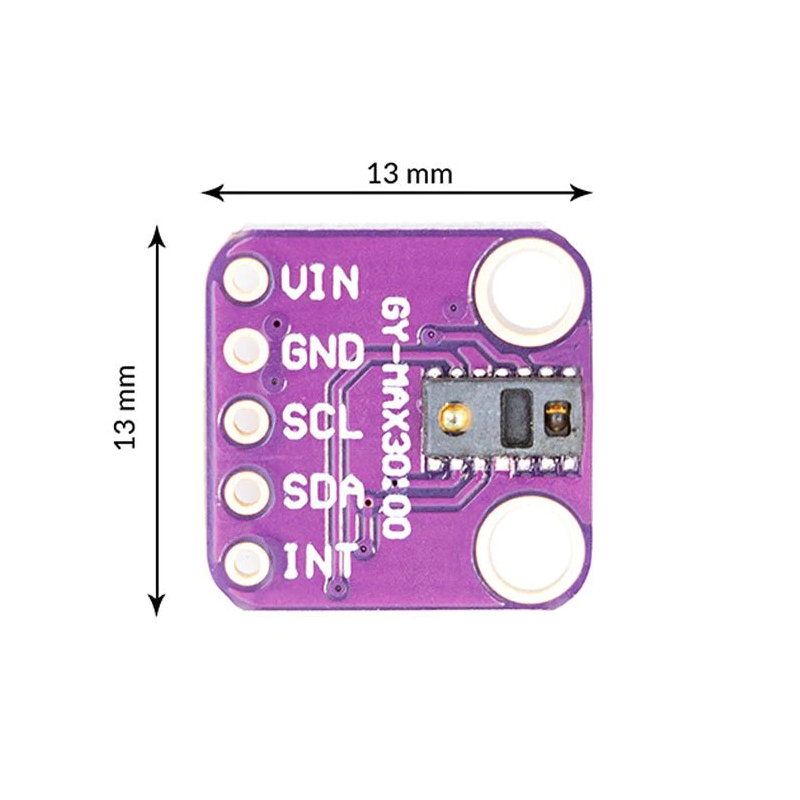
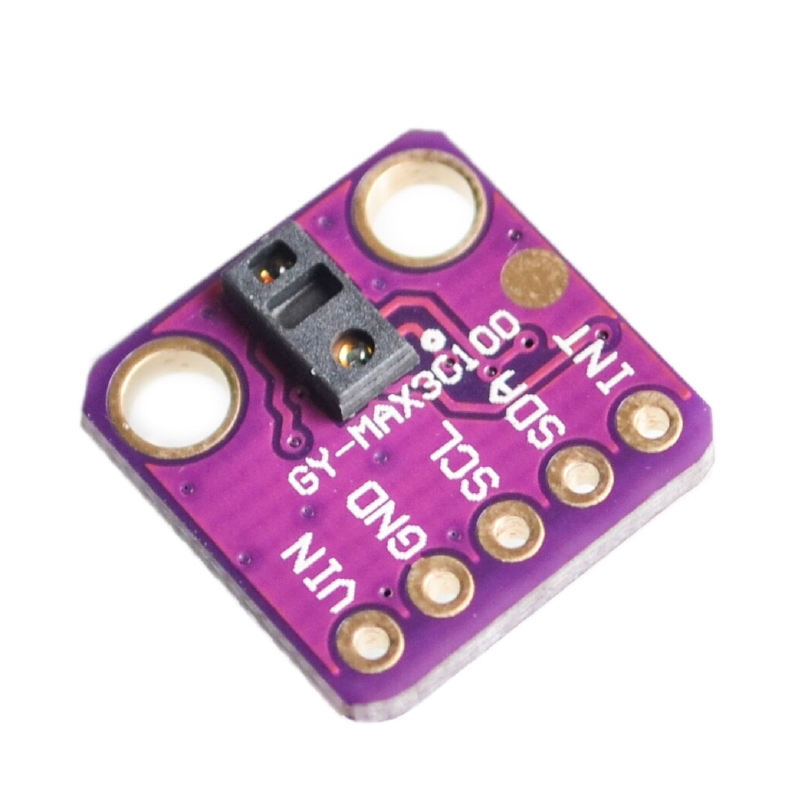
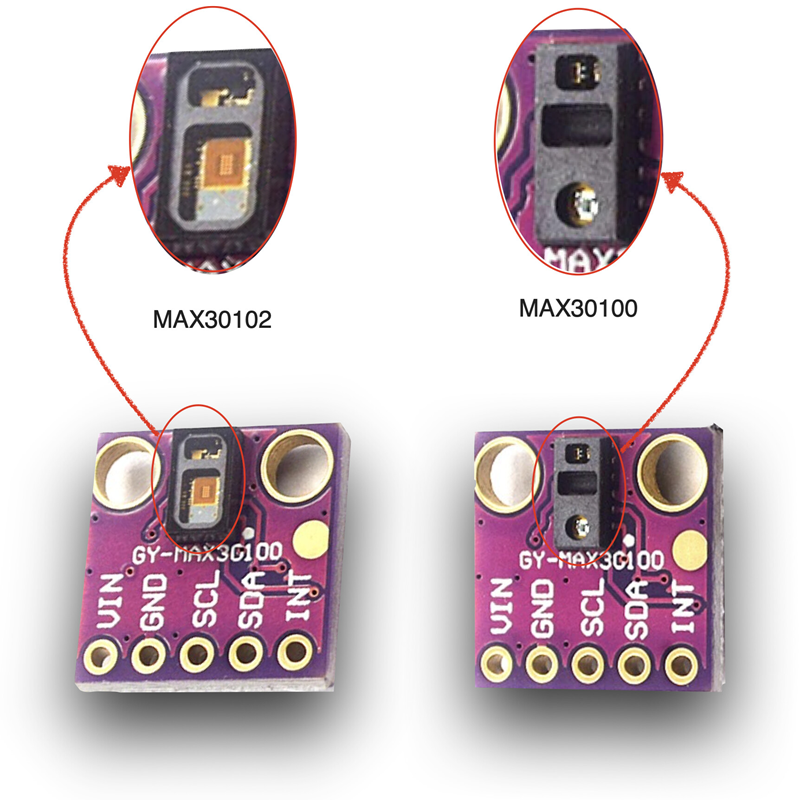
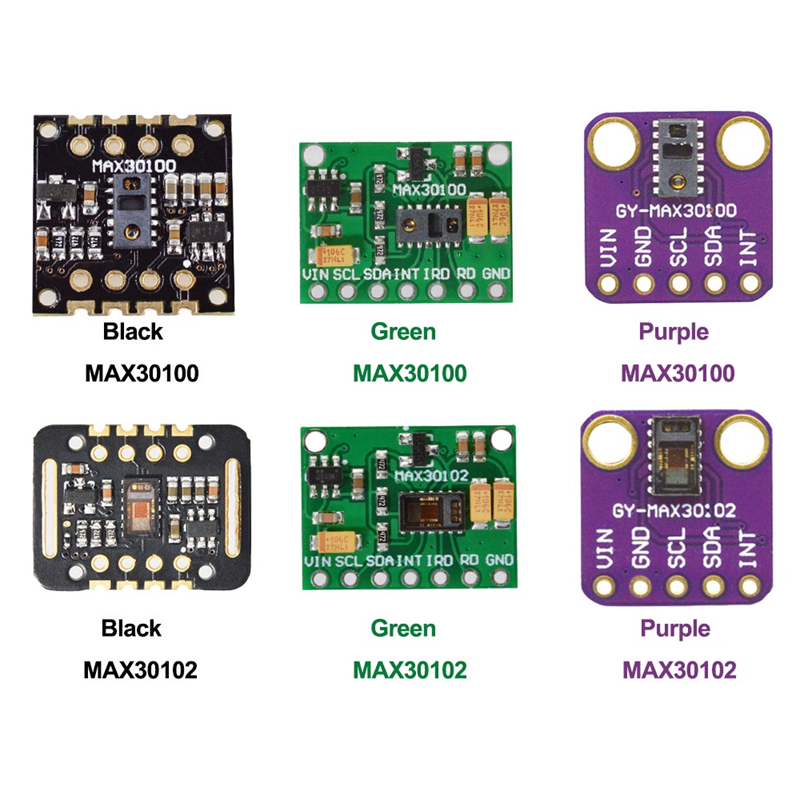


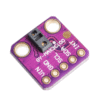
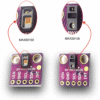
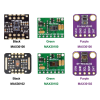


Cảm biến Nhịp tim và Spo2 Max30100 V2, Đo nhịp tim thông qua chuẩn I2C
32.000 ₫
Cảm biến Nhịp tim và Spo2 Max30100 là dùng Cảm biến nhịp tim và oxy trong máu MAX30100 được sử dụng để đo nhịp tim và nồng độ Oxy trong máu
| Điện áp hoạt động: | 5V |
| Dòng tiêu thụ: | 7uA |
| Công suất: | 35uW |
| Loại sản phẩm: | Module |
| Chuẩn giao tiếp: | I2C |
Còn 10 trong kho
Giới thiệu Cảm biến Nhịp tim và Spo2 Max30100 V2
Cảm biến Nhịp tim và Spo2 Max30100 V2 là dùng Cảm biến nhịp tim và oxy trong máu MAX30100 được sử dụng để đo nhịp tim và nồng độ Oxy trong máu, thích hợp cho nhiều ứng dụng liên quan đến y sinh, cảm biến sử dụng phương pháp đo quang phổ biến hiện nay với thiết kế và chất liệu mắt đo chuyên biệt từ chính hãng Maxim cho độ chính xác và độ bền cao, cảm biến sử dụng giao tiếp I2C với bộ thư viện sẵn có trên Arduino rất dễ sử dụng.
Cảm biến nhịp tim MAX30100 được tích hợp 16-bit sigma delta ADC và bộ xử lý tín hiệu tương tự với độ nhiễu thấp giúp cảm biến hoạt động chính xác và ổn định cao. Đồng thời được thiết kế nhỏ gọn có thể sử dụng làm thiết bị đeo tay và dễ dàng giao tiếp với các MCU, Arduino và Raspberry Pi.
Các cảm biến: Nhịp tim & Spo2
Thông số kỹ thuật Cảm biến Nhịp tim và Spo2 Max30100 V2
- Đèn LED tích hợp
- Nhỏ gọn 5,6mm x 2,8mm x 1,2mm được cải tiến về mặt quang học
- Hoạt động năng lượng thấp, tăng tuổi thọ pin cho các thiết bị đeo được
- Tốc độ mẫu có thể lập trình và dòng điện LED cho tiết kiệm điện
- Dòng tắt máy cực thấp (0,7μA, typ)
- Chức năng nâng cao cải thiện hiệu suất đo lường
- SNR cao cung cấp khả năng phục hồi chuyển động mạnh mẽ
- Tích hợp hủy ánh sáng xung quanh
- Khả năng tỷ lệ mẫu cao
- Khả năng xuất dữ liệu nhanh
- Điện áp: 3.3VDC
- IC chính: MAX30100
- Giao tiếp: I2C, mức tín hiệu TTL
Sơ đồ nguyên lý

Chương trình
Nguyên lý kết nối
Chương trình
Thư viện : MAX30100_PulseOximeter.h
#include <Wire.h>
#include "MAX30100_PulseOximeter.h"

#define REPORTING_PERIOD_MS     1000

// Create a PulseOximeter object
PulseOximeter pox;

// Time at which the last beat occurred
uint32_t tsLastReport = 0;

// Callback routine is executed when a pulse is detected
void onBeatDetected() {
    Serial.println("♥ Beat!");
}

void setup() {
    Serial.begin(115200);

    Serial.print("Initializing pulse oximeter..");

    // Initialize sensor
    if (!pox.begin()) {
        Serial.println("FAILED");
        for(;;);
    } else {
        Serial.println("SUCCESS");
    }

  // Configure sensor to use 7.6mA for LED drive
  pox.setIRLedCurrent(MAX30100_LED_CURR_7_6MA);

    // Register a callback routine
    pox.setOnBeatDetectedCallback(onBeatDetected);
}

void loop() {
    // Read from the sensor
    pox.update();

    // Grab the updated heart rate and SpO2 levels
    if (millis() - tsLastReport > REPORTING_PERIOD_MS) {
        Serial.print("Heart rate:");
        Serial.print(pox.getHeartRate());
        Serial.print("bpm / SpO2:");
        Serial.print(pox.getSpO2());
        Serial.println("%");

        tsLastReport = millis();
    }
}
Tham khảo chương trình mẫu và thông tin linh kiện chi tiết tại:
Chỉ những khách hàng đã đăng nhập và đã mua sản phẩm này mới có thể để lại đánh giá.
Sản phẩm tương tự







Đánh giá
Chưa có đánh giá nào.