
-
×
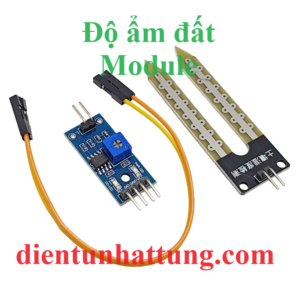 MODULE ĐỘ ẨM ĐẤT, CẢM BIẾN ĐỘ ẨM
1 × 14.000 ₫
 VI ĐIỀU KHIỂN
 CẢM BIẾN
 ĐỘ K & Pt100
 MODULE VÀ MẠCH ĐIỆN
 ANTEN
 ĐIỆN TRỞ
 TỤ ĐIỆN
 IC CHỨC NĂNG
 ĐỘNG CƠ
 NGUỒN CUNG CẤP
 DỤNG CỤ & PHỤ KIỆN
 ĐÈN LED & DIODE
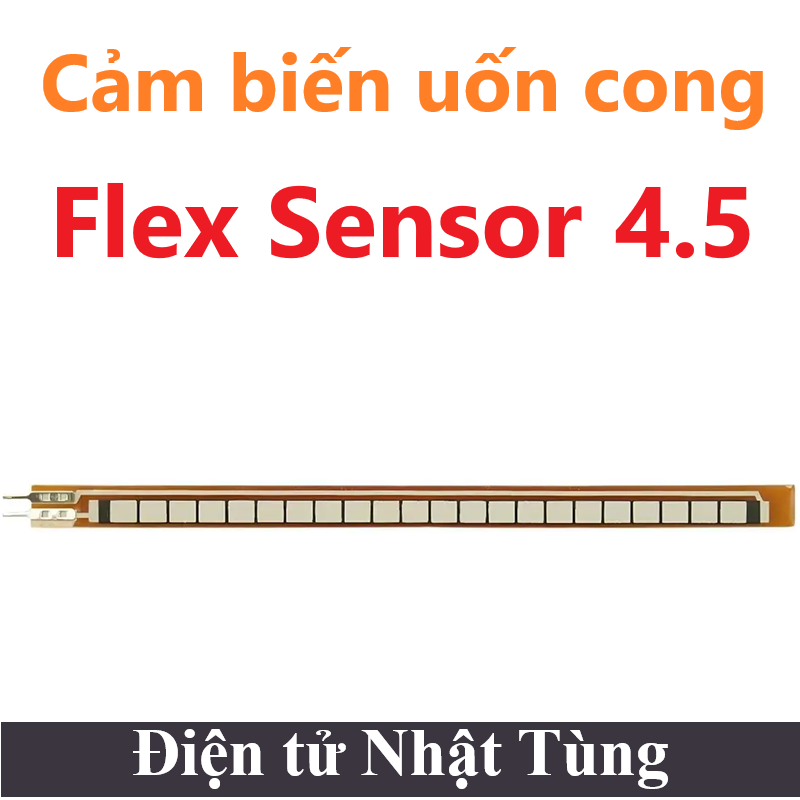
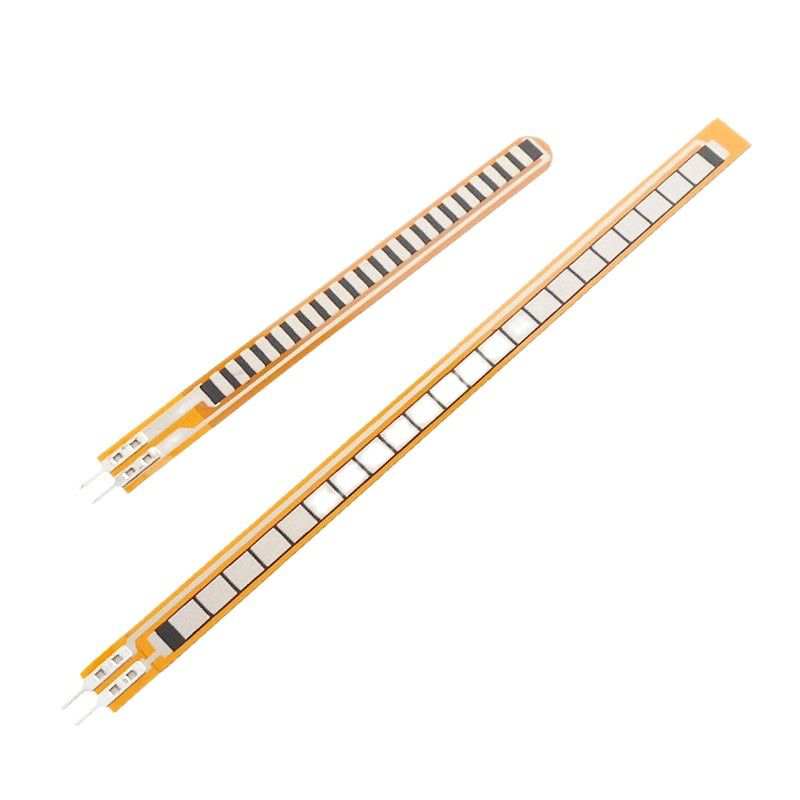
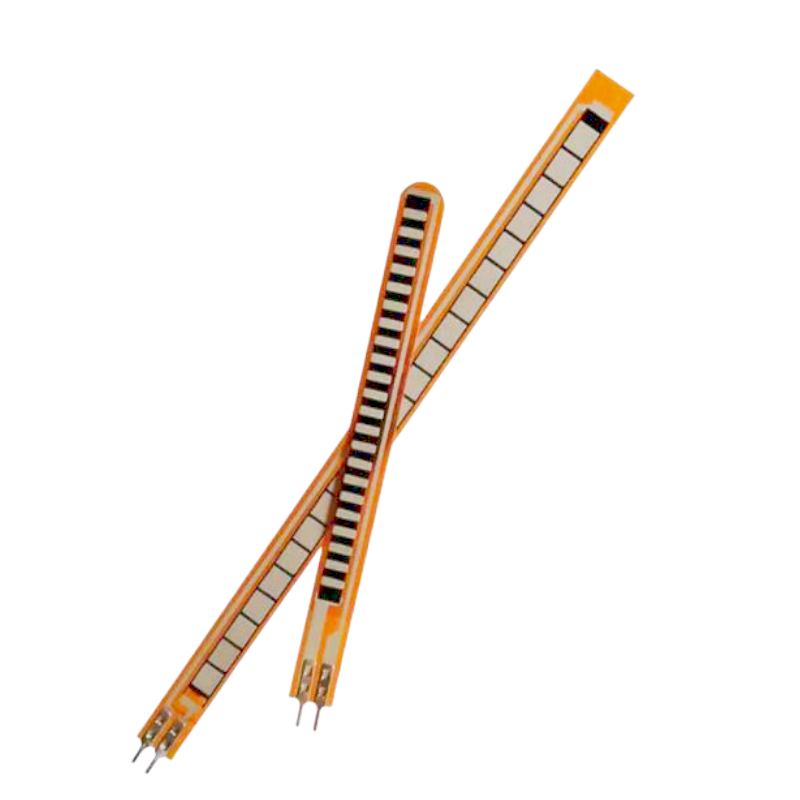
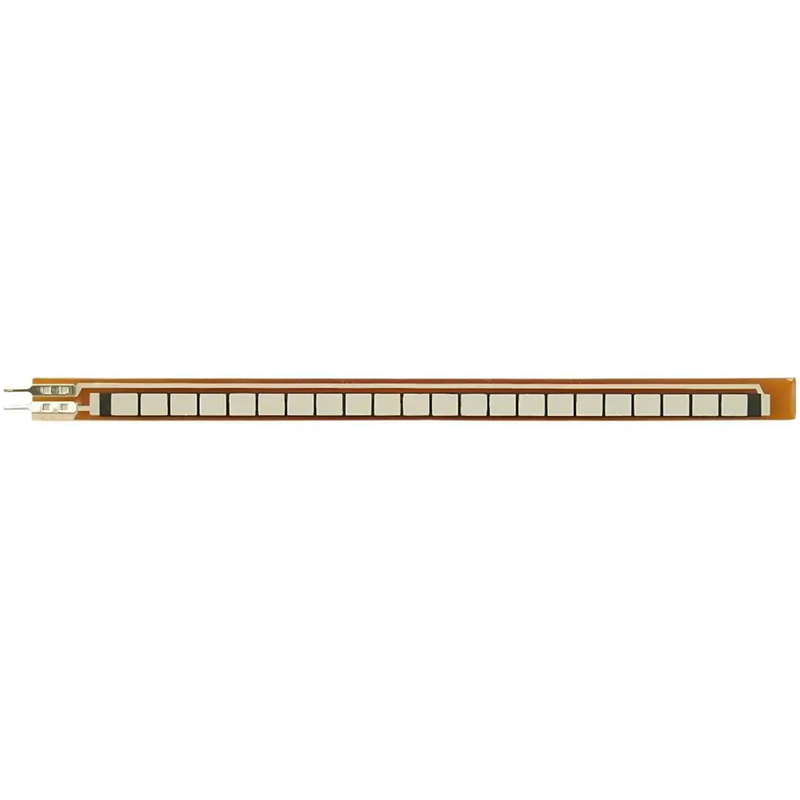
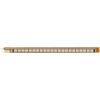
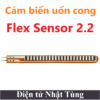
Cảm biến uốn cong Flex sensor 4.5, Cảm biến áp lực điện trở
264.000 ₫
Cảm biến uốn cong Flex sensor 4.5 có cơ chế hoạt động khi cảm biến bị uốn cong, điện trở của nó sẽ tăng lên. Đầu nối của cảm biến sử dụng khoảng cách 0,1
| Điện áp hoạt động: | |
| Dòng tiêu thụ: | |
| Công suất: | |
| Loại sản phẩm: | |
| Chuẩn giao tiếp: |
Còn 100 trong kho
Giới thiệu Cảm biến uốn cong Flex sensor 4.5
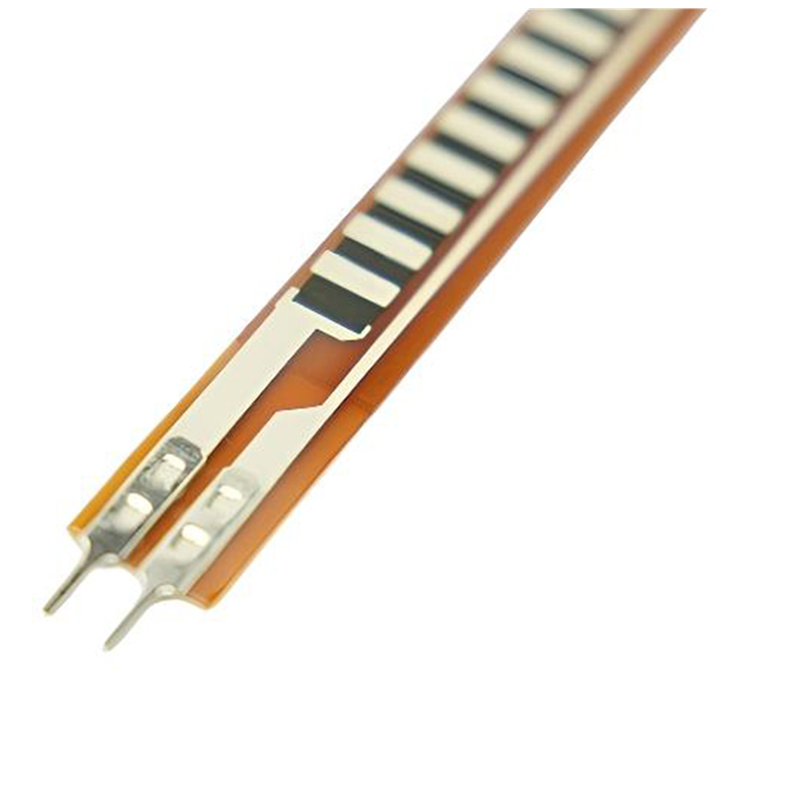
Cảm biến uốn cong Flex sensor 4.5 có cơ chế hoạt động khi cảm biến bị uốn cong, điện trở của nó sẽ tăng lên. Đầu nối của cảm biến sử dụng khoảng cách 0,1″ phù hợp để cắm vào breadboard.
Cảm biến uốn cong Bend Resistor (10KΩ-125KΩ Range) sử dụng công nghệ được cấp bằng sáng chế của Spectra Symbol, hãng cho biết cảm biến dạng này từng được sử dụng trong chiếc Nintendo Power Glove nguyên bản.
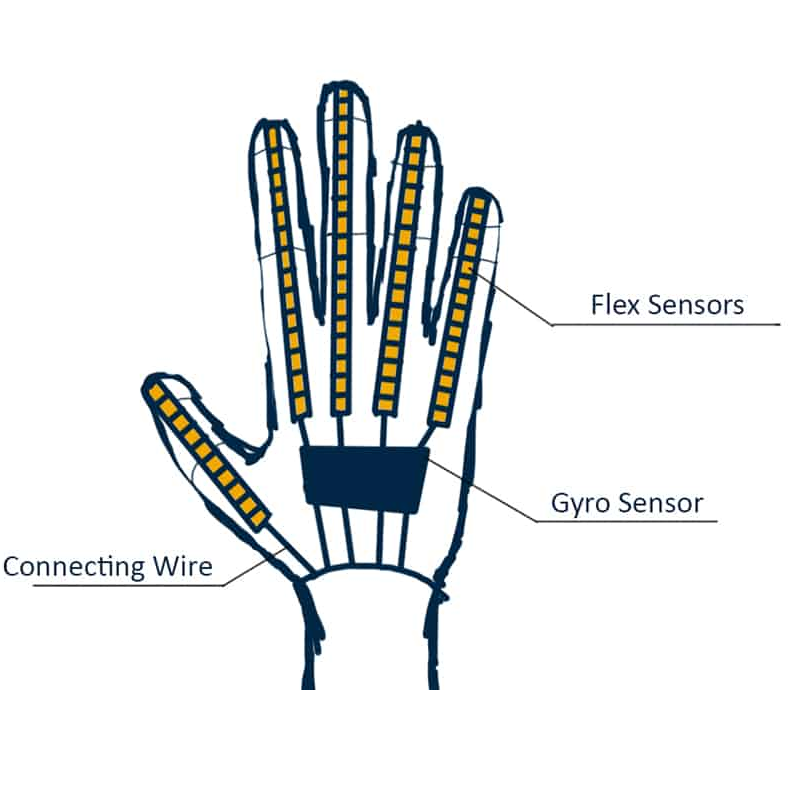
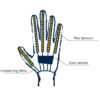
Đây là cảm biến uốn cong flex sensor được sử dụng trong găng tay điện tử của Nintendo. Khi kim loại của cảm biến bị uốn cong ra ngoài, điện trở của cảm biến sẽ thay đổi, để có thể phát hiện độ cong.
Ứng dụng: Làm cánh tay Robot, Robotics, thiết bị đo góc chuyển động, gaming (vitual motion), thiết bị y tế…
Sử dụng chung với: Vi điều khiển
Thông số kỹ thuật Cảm biến uốn cong Flex 4.5
- Điện trở trạng thái không uốn: ~ 9000 ohms
- Kháng uốn 90 độ: ~ 14000 ohms
- Kháng uốn 180 độ: ~ 22000 ohms
- Giá trị điện trở (Resistance Value): 10 kΩ ~ 125 kΩ
- Chu kỳ sử dụng (Life Cycle): > 1 triệu lần uốn
- Kích thước (Dimension): 77 mm × 6 mm × 0,43 mm (Dài × Rộng × Dày)
- Dải nhiệt độ hoạt động (Temperature Range): -35 °C đến +80 °C
Chương trình Test
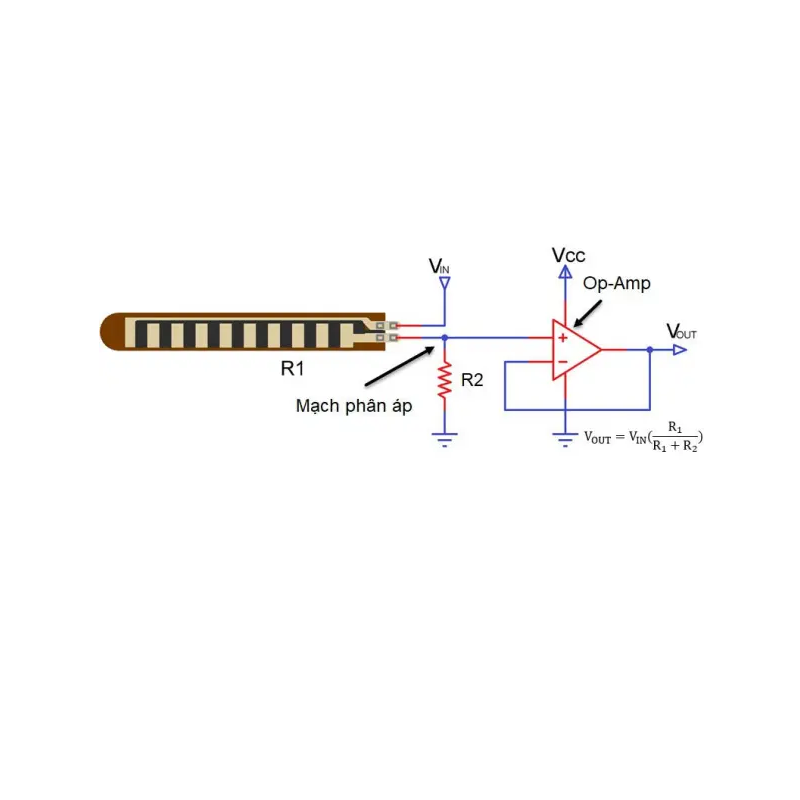
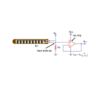
Nguyên lý kết nối

Chương trình
#include<LiquidCrystal.h>
const int ADC_pin = A2;
const float VCC = 5;
const float fixed_resistor = 4700.0;
int flex_ADC;
LiquidCrystal lcd(12, 11, 5, 4, 3, 2);

void setup()
{
 lcd.begin(16, 2);
}

void loop()
{
  flex_ADC = analogRead(ADC_pin);
  Serial.println(flex_ADC);
  float flex_volatge = flex_ADC * VCC / 1023.0;
  float flex_resistance = (fixed_resistor * (VCC / flex_volatge - 1.0))/1000;
  lcd.setCursor(0,0);
  lcd.print("Resistance: ");
  lcd.setCursor(0,1);
  lcd.print(flex_resistance);
  lcd.setCursor(8,1);
  lcd.print("kohm");
  }
Tham khảo chương trình mẫu và thông tin linh kiện chi tiết tại:
Chỉ những khách hàng đã đăng nhập và đã mua sản phẩm này mới có thể để lại đánh giá.
Sản phẩm tương tự


Đánh giá
Chưa có đánh giá nào.