
-
×
 ĐIỆN TRỞ 1R2 100W, ĐIỆN TRỞ CÔNG SUẤT NHÔM RX24
1 × 30.000 ₫
-
×
 ĐIỆN TRỞ 1R5 5W, ĐIỆN TRỞ CÔNG SUẤT LOẠI SỨ
1 × 2.000 ₫
-
×
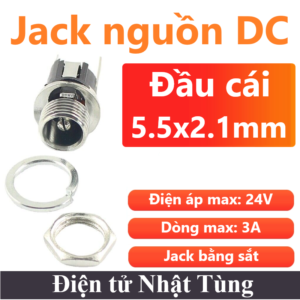 Jack DC sắt Cái 5.5x2.1mm gắn hộp, Đầu nối nguồn thông dụng
1 × 5.000 ₫
-
×
 CẢM BIẾN LOADCELL 1KG, ĐO KHỐI LƯỢNG CÂN NẶNG
1 × 38.000 ₫
-
×
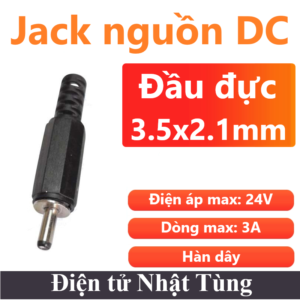 Jack DC Đực 3.5x1.1mm hàn dây, Đầu nối nguồn thông dụng
1 × 3.000 ₫
-
×
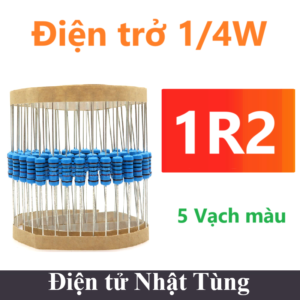 Điện trở 1R2 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
 ĐIỆN TRỞ 1R8 5W, ĐIỆN TRỞ CÔNG SUẤT LOẠI SỨ
1 × 2.000 ₫
-
×
 JACK MỞ RỘNG SMA LỖ TRONG, MỞ RỘNG 2 ANTEN
1 × 29.000 ₫
-
×
 ĐIỆN TRỞ 240R 5W, ĐIỆN TRỞ CÔNG SUẤT LOẠI SỨ
1 × 2.000 ₫
-
×
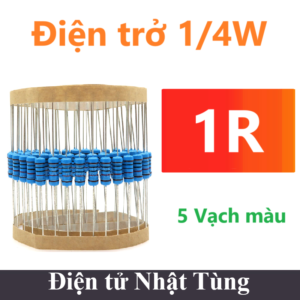 Điện trở 1R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
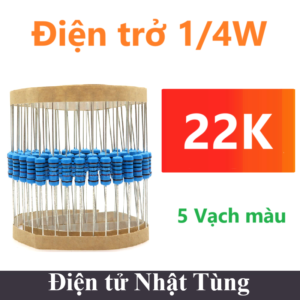 Điện trở 22K 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
 ĐIỆN TRỞ 200R 100W, ĐIỆN TRỞ CÔNG SUẤT NHÔM RX24
1 × 30.000 ₫
-
×
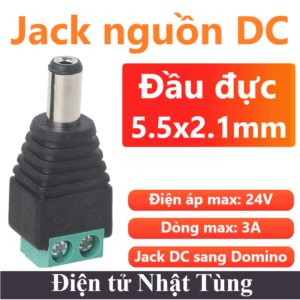 Jack DC Đực 5.5x2.1mm đầu domino, Đầu nối nguồn thông dụng
1 × 3.000 ₫
-
×
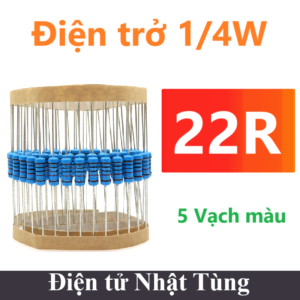 Điện trở 22R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
 ĐIỆN TRỞ 24R 100W, ĐIỆN TRỞ CÔNG SUẤT NHÔM RX24
1 × 30.000 ₫
-
×
 ĐIỆN TRỞ 1R 5W, ĐIỆN TRỞ CÔNG SUẤT LOẠI SỨ
1 × 2.000 ₫
-
×
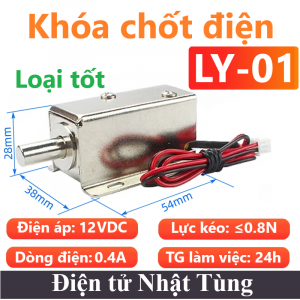 Khóa chốt điện từ LY-01 12VDC Tốt, Khóa chốt cửa điện từ
1 × 176.000 ₫
-
×
 Khóa chốt điện từ JF-0530B 12VDC 1A, Khóa chốt cửa điện từ
1 × 72.000 ₫
-
×
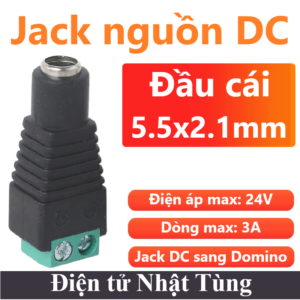 Jack DC Cái 5.5x2.1mm đầu domino, Đầu nối nguồn thông dụng
1 × 3.000 ₫
-
×
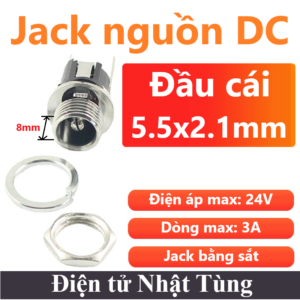 Jack DC sắt Cái 5.5x2.1mm gắn hộp 8mm, Đầu nối nguồn thông dụng
1 × 6.000 ₫
-
×
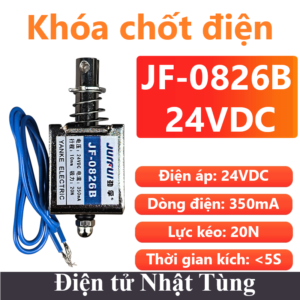 Khóa chốt điện từ JF-0826B 24VDC 350mA 20N, Khóa chốt cửa điện từ
1 × 103.000 ₫
-
×
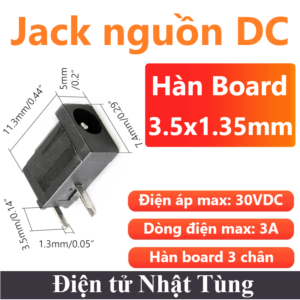 Jack DC cái hàn board 3.5x1.35mm, Đầu nối nguồn thông dụng
1 × 1.000 ₫
-
×
 Khóa chốt điện từ JF-0530B 24VDC 300mA, Khóa chốt cửa điện từ
1 × 72.000 ₫
-
×
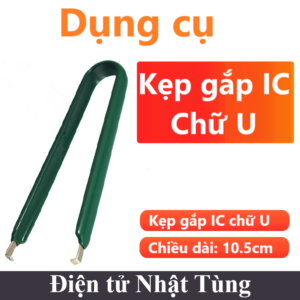 Kẹp gắp IC dán và cắm chữ U 11cm, Nhíp kéo IC chữ U dài 10.5cm
1 × 20.000 ₫
-
×
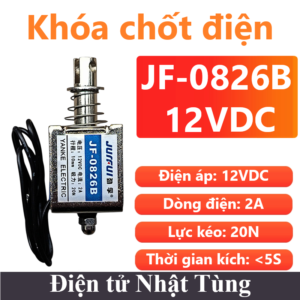 Khóa chốt điện từ JF-0826B 12VDC 2A 20N, Khóa chốt cửa điện từ
1 × 103.000 ₫
-
×
 Khoảng Cách Hồng Ngoại GP2Y0A21YK0F 10-80cm, Cảm Biến Analog Sharp
1 × 153.000 ₫
-
×
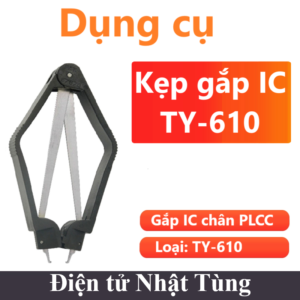 Kẹp gắp ic dán chân PLCC TY-610, Kẹp tháo ic PLCC
1 × 28.000 ₫
-
×
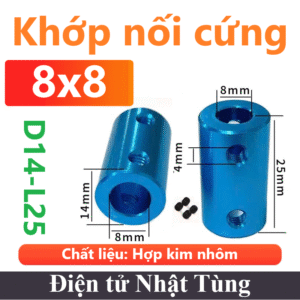 Khớp nối cứng D14-L25 8x8mm, Khớp nối trục cứng
1 × 12.500 ₫
-
×
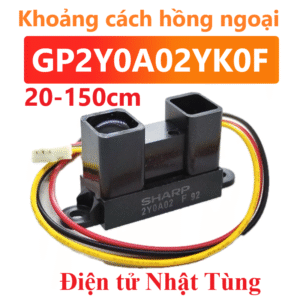 Khoảng Cách Hồng Ngoại GP2Y0A02YK0F 20-150cm, Cảm Biến Analog Sharp
1 × 175.000 ₫
-
×
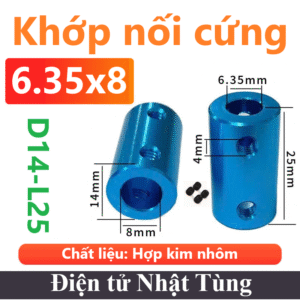 Khớp nối cứng D14-L25 6.35x8mm, Khớp nối trục cứng
1 × 12.500 ₫
-
×
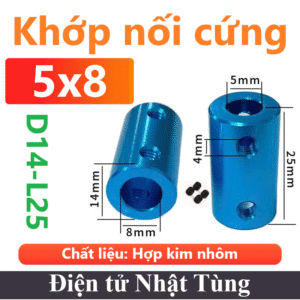 Khớp nối cứng D14-L25 5x8mm, Khớp nối trục cứng
1 × 12.500 ₫
-
×
 ĐIỆN TRỞ 250R 100W, ĐIỆN TRỞ CÔNG SUẤT NHÔM RX24
1 × 30.000 ₫
-
×
 Khóa chốt điện từ LY-03 12VDC Tốt, Khóa chốt cửa điện từ
1 × 176.000 ₫
-
×
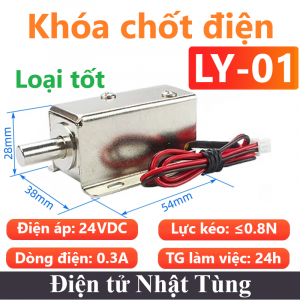 Khóa chốt điện từ LY-01 24VDC Tốt, Khóa chốt cửa điện từ
1 × 176.000 ₫
-
×
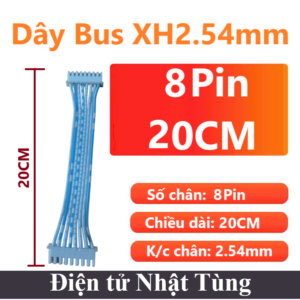 Dây bus 8pin 20cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
2 × 10.000 ₫
-
×
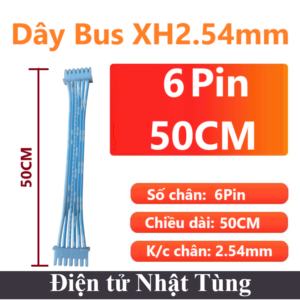 Dây bus 6pin 50cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 11.000 ₫
-
×
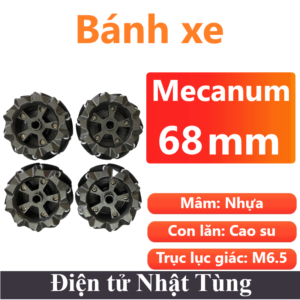 Bộ 4 bánh xe đa hướng mecanum 68mm L+R, Bánh xe đa hướng mecanum
2 × 160.000 ₫
-
×
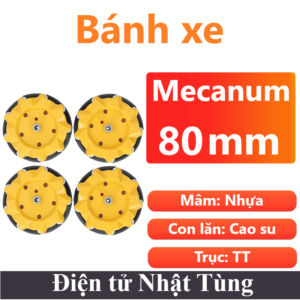 Bộ 4 bánh xe mecanum 80mm khớp TT, Bánh xe đa hướng mecanum
1 × 312.000 ₫
-
×
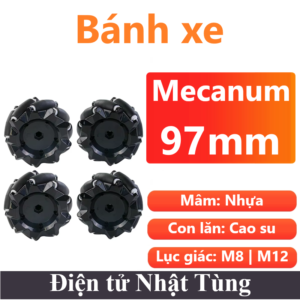 Bộ 4 bánh xe đa hướng mecanum 97mm L+R, Bánh xe đa hướng mecanum
1 × 424.000 ₫
-
×
 IC SN74HC595 THANH GHI DỊCH, MỞ RỘNG CHÂN 8BIT DIP
1 × 7.000 ₫
-
×
 Pic16F946 DÁN SMD, VI ĐIỀU KHIỂN HỌ PIC CỦA MICROCHIP
1 × 80.000 ₫
-
×
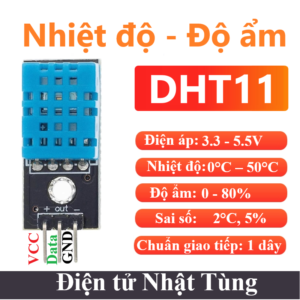 MODULE CẢM BIẾN DHT11, ĐO NHIỆT ĐỘ VÀ ĐỘ ẨM
1 × 25.000 ₫
-
×
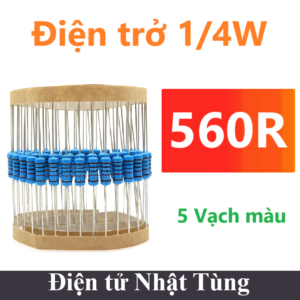 Điện trở 560R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
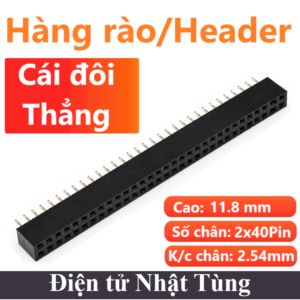 Hàng rào Cái vuông đôi thẳng 2*40P 2.54mm, Jump header đôi 40 pin
1 × 5.000 ₫
-
×
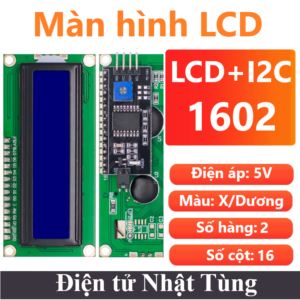 Màn hình LCD1602 I2C Xanh dương, Màn hình hiển thị Text
1 × 58.000 ₫
-
×
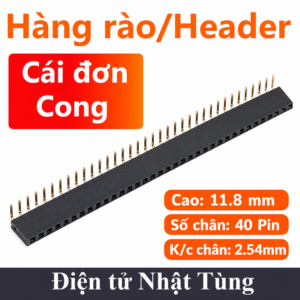 Hàng rào Cái vuông đơn cong 1*40P 2.54mm, Jump header đơn 40 pin
1 × 4.000 ₫
-
×
 Pic16F887 DÁN SMD, VI ĐIỀU KHIỂN HỌ PIC CỦA MICROCHIP
1 × 60.000 ₫
-
×
 Pic12F675 DIP, VI ĐIỀU KHIỂN HỌ PIC CỦA MICROCHIP
1 × 33.000 ₫
-
×
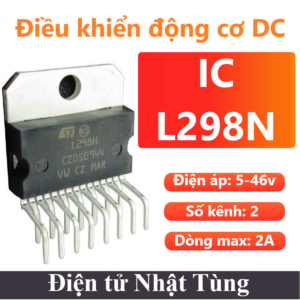 IC điều khiển động cơ L298N, IC mạch cầu H 2 kênh
1 × 35.000 ₫
 VI ĐIỀU KHIỂN
 CẢM BIẾN
 ĐỘ K & Pt100
 MODULE VÀ MẠCH ĐIỆN
 ANTEN
 ĐIỆN TRỞ
 TỤ ĐIỆN
 IC CHỨC NĂNG
 ĐỘNG CƠ
 NGUỒN CUNG CẤP
 DỤNG CỤ & PHỤ KIỆN
 ĐÈN LED & DIODE


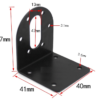
GÁ ĐỠ ĐỘNG CƠ DC GB37, KHUNG GÁ ĐỘNG CƠ GIẢM TỐC
30.000 ₫
Khung Gá Đỡ Động Cơ DC GB37 được dùng làm khung động cơ giảm tốc động cơ 370/371, làm giá đỡ động cơ bước, khung xe robot và trong máy móc…
| Điện áp hoạt động: | |
| Dòng tiêu thụ: | |
| Công suất: | |
| Loại sản phẩm: | |
| Chuẩn giao tiếp: |
Còn 6 trong kho
Giới thiệu gá đỡ động cơ DC GB37
Khung Gá Đỡ Động Cơ DC GB37 được dùng làm khung động cơ giảm tốc động cơ 370/371, làm giá đỡ động cơ bước, khung xe robot và trong máy móc…
Động cơ DC GB37 thường được sử dụng trong các ứng dụng cần xác định tốc độ, vị trí, chiều quay của động cơ DC: Robot mê cung, robot xe hai bánh tự cân bằng,…
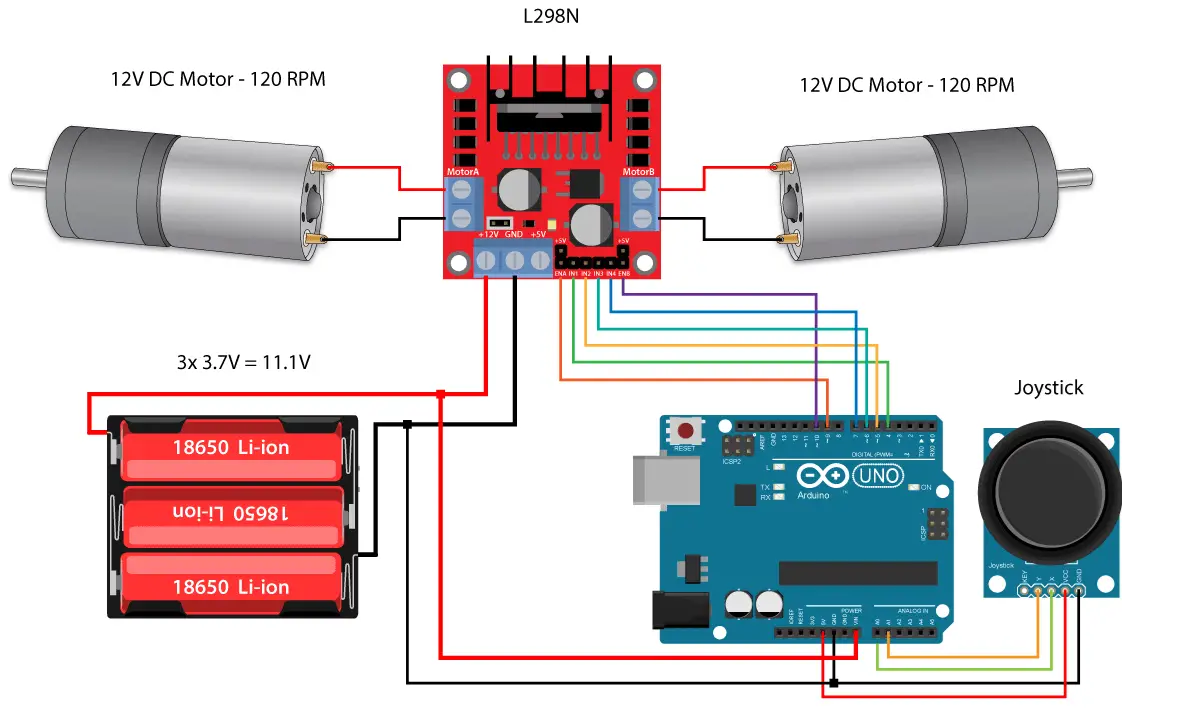
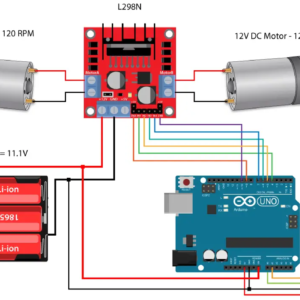
Về cách điều khiển thì động cơ DC giảm tốc JGY sử dụng Driver như động cơ DC thường để điều khiển công suất động cơ, tốc độ và đảo chiều: L298, L293,…
Thông số cơ bản động cơ :
- Mode: GB37
- Chất liệu: Nhôm
- Độ dày: 3mm
- Màu sơn: đen
- Trọng lượng: 11g
- Bộ sản phẩm gồm: gá gb37 + ốc, đai ốc
- Đường kính động cơ: 25mm
- Đường kính trục: 4mm
Ứng dụng gá đỡ động cơ DC GB37
- Thiết bị điện dân dụng: Các loại thiết bị như quạt trần, máy lạnh, máy giặt, máy hút bụi đều được trang bị các khối động cơ điện 1 chiều cỡ nhỏ
- Đồ chơi trẻ em: Các loại đồ chơi trẻ em như oto, máy bay, máy xúc, điều khiển từ xa các thiết bị có khả năng chuyển động đều sử dụng động cơ 1 chiều DC
- Thiết bị điện tử: Đối với các hệ thống, thiết bị điện tử người ta cũng sử dụng động cơ điện 1 chiều như 1 phần của hệ thống đó. Chúng ta có thể bắt gặp loại động cơ này bên trong quạt tản nhiệt, ổ cứng, ổ quang, tản nhiệt nước,…
- Phương tiện, máy móc: Không chỉ những loại thiết bị nhỏ, mà động cơ điện 1 chiều còn được sử dụng làm động cơ chính cho các loại máy móc, thiết bị như: , xe đạp điện, xe máy điện,…
Chương trình Test sản phẩm
Nguyên lý kết nối
Chương trình
#define enA 9
#define in1 4
#define in2 5
#define enB 10
#define in3 6
#define in4 7

int motorSpeedA = 0;
int motorSpeedB = 0;

void setup() {
  pinMode(enA, OUTPUT);
  pinMode(enB, OUTPUT);
  pinMode(in1, OUTPUT);
  pinMode(in2, OUTPUT);
  pinMode(in3, OUTPUT);
  pinMode(in4, OUTPUT);
}

void loop() {
  int xAxis = analogRead(A0); // Read Joysticks X-axis
  int yAxis = analogRead(A1); // Read Joysticks Y-axis

  // Y-axis used for forward and backward control
  if (yAxis < 470) {
    // Set Motor A backward
    digitalWrite(in1, HIGH);
    digitalWrite(in2, LOW);
    // Set Motor B backward
    digitalWrite(in3, HIGH);
    digitalWrite(in4, LOW);
    // Convert the declining Y-axis readings for going backward from 470 to 0 into 0 to 255 value for the PWM signal for increasing the motor speed
    motorSpeedA = map(yAxis, 470, 0, 0, 255);
    motorSpeedB = map(yAxis, 470, 0, 0, 255);
  }
  else if (yAxis > 550) {
    // Set Motor A forward
    digitalWrite(in1, LOW);
    digitalWrite(in2, HIGH);
    // Set Motor B forward
    digitalWrite(in3, LOW);
    digitalWrite(in4, HIGH);
    // Convert the increasing Y-axis readings for going forward from 550 to 1023 into 0 to 255 value for the PWM signal for increasing the motor speed
    motorSpeedA = map(yAxis, 550, 1023, 0, 255);
    motorSpeedB = map(yAxis, 550, 1023, 0, 255);
  }
  // If joystick stays in middle the motors are not moving
  else {
    motorSpeedA = 0;
    motorSpeedB = 0;
  }

  // X-axis used for left and right control
  if (xAxis < 470) {
    // Convert the declining X-axis readings from 470 to 0 into increasing 0 to 255 value
    int xMapped = map(xAxis, 470, 0, 0, 255);
    // Move to left - decrease left motor speed, increase right motor speed
    motorSpeedA = motorSpeedA - xMapped;
    motorSpeedB = motorSpeedB + xMapped;
    // Confine the range from 0 to 255
    if (motorSpeedA < 0) {
      motorSpeedA = 0;
    }
    if (motorSpeedB > 255) {
      motorSpeedB = 255;
    }
  }
  if (xAxis > 550) {
    // Convert the increasing X-axis readings from 550 to 1023 into 0 to 255 value
    int xMapped = map(xAxis, 550, 1023, 0, 255);
    // Move right - decrease right motor speed, increase left motor speed
    motorSpeedA = motorSpeedA + xMapped;
    motorSpeedB = motorSpeedB - xMapped;
    // Confine the range from 0 to 255
    if (motorSpeedA > 255) {
      motorSpeedA = 255;
    }
    if (motorSpeedB < 0) {
      motorSpeedB = 0;
    }
  }
  // Prevent buzzing at low speeds (Adjust according to your motors. My motors couldn't start moving if PWM value was below value of 70)
  if (motorSpeedA < 70) {
    motorSpeedA = 0;
  }
  if (motorSpeedB < 70) {
    motorSpeedB = 0;
  }
  analogWrite(enA, motorSpeedA); // Send PWM signal to motor A
  analogWrite(enB, motorSpeedB); // Send PWM signal to motor B
}
Liên hệ làm mạch
- Phone: 0967.551.477
- Zalo: 0967.551.477
- Email: dientunhattung@gmail.com
- Chi tiết : Nhận làm mạch và hướng dẫn đồ án sinh viên
Tham khảo chương trình mẫu và thông tin linh kiện chi tiết tại:
Chỉ những khách hàng đã đăng nhập và đã mua sản phẩm này mới có thể để lại đánh giá.
Sản phẩm tương tự





Đánh giá
Chưa có đánh giá nào.