
-
×
 ĐỘNG CƠ SERVO MG946, ĐỘNG CƠ QUAY GÓC 0 - 180 ĐỘ
1 × 95.000 ₫
-
×
 ĐỘNG CƠ GIẢM TỐC V1 1 PHẦN SẮT, ĐỘNG CƠ TRỤC SẮT
1 × 52.000 ₫
-
×
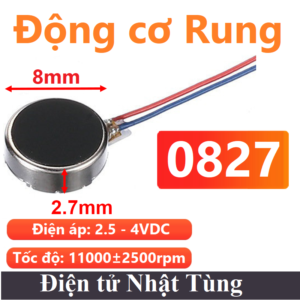 Động cơ rung tròn 0827 3V, Động cơ rung điện thoại
1 × 10.000 ₫
-
×
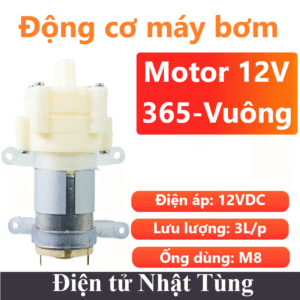 Động cơ máy bơm 365 12V vuông, Động cơ bơm lưu lượng 3L/P
1 × 52.000 ₫
-
×
 DOMINO KHỐI 4P TB-1504 600V 15A, CẦU ĐẤU ĐIỆN 4P
1 × 4.000 ₫
-
×
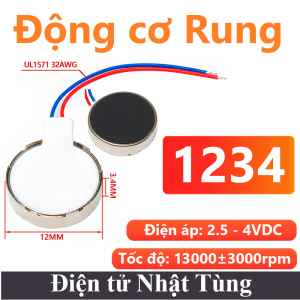 Động cơ rung tròn 1234 3V, Động cơ rung điện thoại
1 × 15.000 ₫
-
×
 ĐỘNG CƠ BƯỚC 12V, DC STEP DÙNG BỘ ĐIỀU KHIỂN ULN2003
1 × 33.000 ₫
-
×
 ĐỘNG CƠ SERVO 20KG, ĐỘNG CƠ QUAY GÓC 0 - 180 ĐỘ
1 × 232.000 ₫
-
×
 ĐỘNG CƠ SERVO MG90 KIM LOẠI, ĐỘNG CƠ GÓC 0 - 180 ĐỘ
1 × 60.000 ₫
-
×
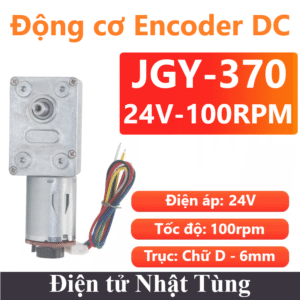 Động cơ ENCODER JGY-370 24V 100rpm, Động cơ giảm tốc
1 × 247.000 ₫
-
×
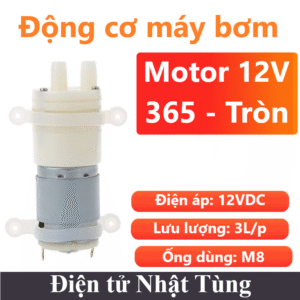 Động cơ máy bơm 365 12V tròn, Động cơ bơm lưu lượng 3L/P
1 × 46.000 ₫
-
×
 Động cơ DC JGB37-520 12V 100RPM, Động cơ DC giảm tốc
1 × 141.000 ₫
-
×
 Động cơ bước Step 42mm cao 38mm Đen, Động cơ step motor
1 × 141.000 ₫
-
×
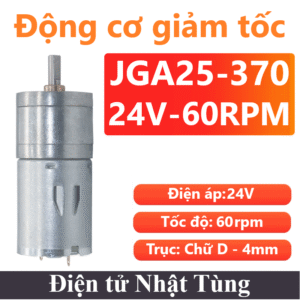 Động cơ DC JGA25-370 24V 60rpm, Động cơ DC giảm tốc
1 × 102.000 ₫
-
×
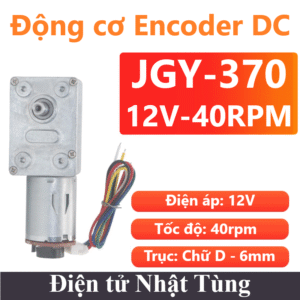 Động cơ ENCODER JGY-370 12V 40rpm, Động cơ giảm tốc
1 × 247.000 ₫
-
×
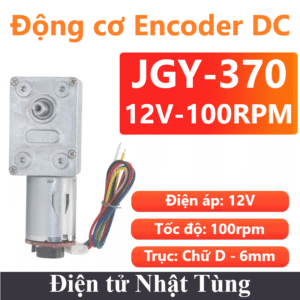 Động cơ ENCODER JGY-370 12V 100rpm, Động cơ giảm tốc
1 × 247.000 ₫
-
×
 Động cơ bước Step 42mm cao 33mm, Động cơ step motor
1 × 152.000 ₫
-
×
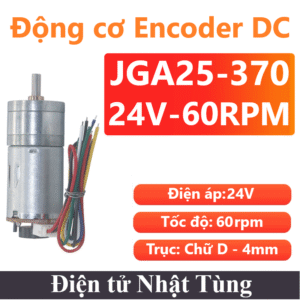 Động cơ DC Encoder JGA25-370 24V 60rpm, Động cơ giảm tốc
1 × 175.000 ₫
-
×
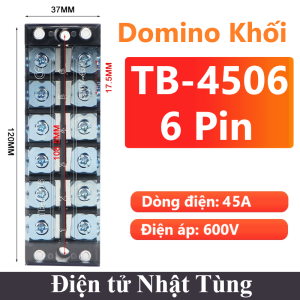 Domino khối 6P TB-4506 600V 45A, cầu đấu điện 6P
1 × 20.000 ₫
-
×
 Động cơ bước Step 42mm cao 24mm, Động cơ step motor
1 × 138.000 ₫
-
×
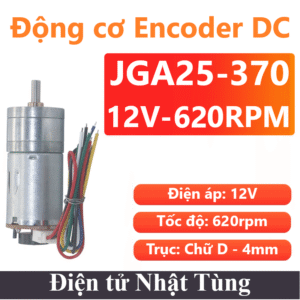 Động cơ DC Encoder JGA25-370 12V 620rpm, Động cơ giảm tốc
1 × 175.000 ₫
-
×
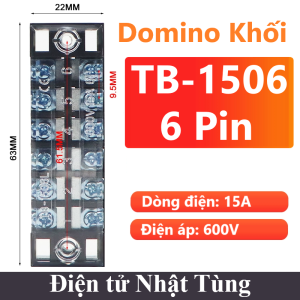 Domino khối 6P TB-1506 600V 15A, cầu đấu điện 6P
1 × 6.000 ₫
-
×
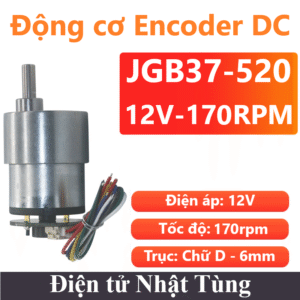 Động cơ DC Encoder JGB37-520 12V 170rpm, DC giảm tốc
1 × 236.000 ₫
-
×
 DOMINO KHỐI 3P TB-4503 600V 45A, CẦU ĐẤU ĐIỆN 3P
1 × 12.000 ₫
-
×
 Động cơ DC JGB37-520 24V 100RPM, Động cơ DC giảm tốc
1 × 141.000 ₫
-
×
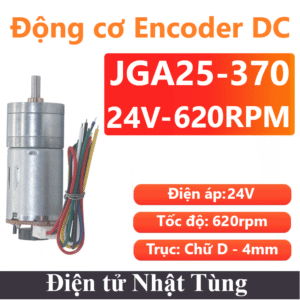 Động cơ DC Encoder JGA25-370 24V 620rpm, Động cơ giảm tốc
1 × 175.000 ₫
-
×
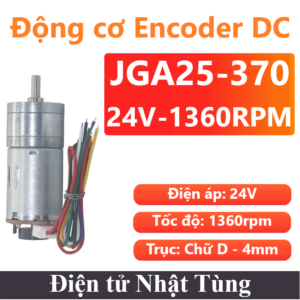 Động cơ DC Encoder JGA25-370 24V 1360rpm, Động cơ giảm tốc
1 × 175.000 ₫
-
×
 Động cơ bước Step 42mm cao 40mm, Động cơ step motor
1 × 157.000 ₫
-
×
 DOMINO KHỐI 4P TB-4504 600V 45A, CẦU ĐẤU ĐIỆN 4P
1 × 15.000 ₫
-
×
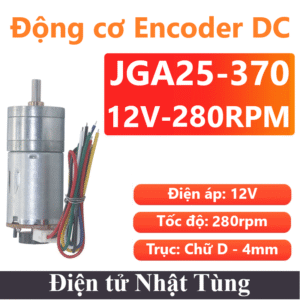 Động cơ DC Encoder JGA25-370 12V 280rpm, Động cơ giảm tốc
1 × 175.000 ₫
-
×
 Pic16F877A DÁN SMD, VI ĐIỀU KHIỂN HỌ PIC CỦA MICROCHIP
1 × 95.000 ₫
-
×
 IC SN74HC374 FLIP-FLOP LOẠI D, DƯƠNG 8BIT 3 TRẠNG THÁI
1 × 9.000 ₫
-
×
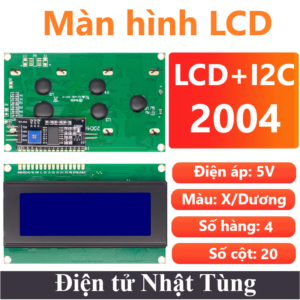 Màn hình LCD2004 I2C Xanh dương, Màn hình hiển thị Text
1 × 115.000 ₫
-
×
 ĐIỆN TRỞ 80R 100W, ĐIỆN TRỞ CÔNG SUẤT NHÔM RX24
1 × 30.000 ₫
-
×
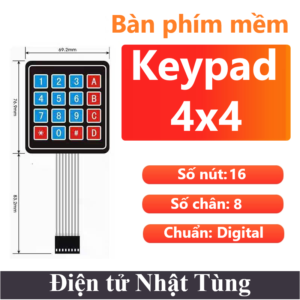 Bàn phím mềm keypad 4x4, Ma trận phím mềm
1 × 15.000 ₫
-
×
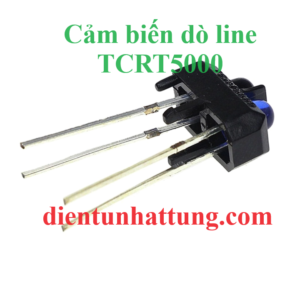 CẢM BIẾN TCRT5000, DÒ LINE TRẮNG ĐEN
1 × 5.000 ₫
 VI ĐIỀU KHIỂN
 CẢM BIẾN
 ĐỘ K & Pt100
 MODULE VÀ MẠCH ĐIỆN
 ANTEN
 ĐIỆN TRỞ
 TỤ ĐIỆN
 IC CHỨC NĂNG
 ĐỘNG CƠ
 NGUỒN CUNG CẤP
 DỤNG CỤ & PHỤ KIỆN
 ĐÈN LED & DIODE




HỒNG NGOẠI, CẢM BIẾN VẬT CẢN V1

11.000 ₫
Cảm biến vật cản hồng ngoại IR Infrared Obstacle Avoidance được sử dụng để nhận biết vật cản bằng ánh sáng hồng ngoại, cảm biến có cách sử dụng đơn giản với biến trở chỉnh khoảng cách nhận biết vật cản
| Điện áp hoạt động: | 5V |
| Dòng tiêu thụ: | 10mA |
| Công suất: | 50mW |
| Loại sản phẩm: | Module |
| Chuẩn giao tiếp: | Digital (D0) |
Còn 72 trong kho
Giới thiệu cảm biến vật cản V1 hồng ngoại
Cảm biến vật cản V1 hồng ngoại IR Infrared Obstacle Avoidance được sử dụng để nhận biết vật cản bằng ánh sáng hồng ngoại, cảm biến có cách sử dụng đơn giản với biến trở chỉnh khoảng cách nhận biết vật cản, ngõ ra dạng Digital dễ dàng giao tiếp và lập trình với Vi điều khiển, thích hợp để làm các ứng dụng Robot tránh vật cản, báo trộm, mô hình cửa tự động,…
Chức năng các chân
- Vcc: chân nguồn dương VCC cấp nguồn từ 5VDC.
- OUT: Chân điện áp ngõ ra.
- GND: chân nguồn âm GND 0VDC.
Thông số kỹ thuật cảm biến vật cản V1
- Điện áp hoạt động : 4.2V – 5V
- Dòng điện : 10mA
- Công suất : 50mW
- Chuẩn truyền : Digital (D0)
- Khoảng cách hoạt động : 1cm – 8cm
- Sai số : 1cm
- Điều chỉnh khoảng cách : Dùng biến trở
- Số chân : 3
- Loại : Module
- Kiểu chân : TTL
- Kích thước : 3.3*1.4mm
Nguyên lý hoạt động
Led phát hồng ngoại ( IR LED ) luôn luôn phát ra sóng ánh sáng có bước sóng hồng ngoại mắt người không thể nhìn thấy ánh sáng này, vì vậy người ta sử dụng led thu hồng ngoại, led thu hồng ngoại bình thường nó có nội trở rất lớn ( vài trăm KΩ ), khi led thu được tia hồng ngoại chiếu vào đủ lớn thì nội trở của nó giảm xuống (cỡ vài chục Ω).
Khi gặp vật cản, những chùm tia hồng ngoại gặp vật cản và phản xạ lại led thu làm led thu thay đổi giá trị điện trở. Ở đây chúng ta thấy cầu chia áp ở điện trở R2 và mắt thu hồng ngoại, sự thay đổi điện trở của mắt thu hồng ngoại dẫn đến điện áp đầu vào chân 3 Op-Amp cũng thay đổi.
Khi khoảng cách càng gần, sự thay đổi càng lớn.
Khi đó, điện áp đầu vào chân 3 Op-Amp được so sánh với giá trị điện áp không đổi gim trên biến trở R3, nếu điện áp chân 3 Op-Amp lớn hơn điện áp chân 2 Op-Amp thì Op-Amp xuất mức 1 ( bằng VCC) . Ngược lại nếu điện áp chân 3 Op-Amp nhỏ hơn điện áp chân 2 Op-Amp thì Op-Amp xuất mức 0 ( bằng GND)
Chương trình Test sản phẩm cảm biến vật cản V1
Nguyên lý kết nối
Chương trình
void setup()
{
  Serial.begin(9600);
}

void loop()
{
  Serial.println(digitalRead(2));
}
Liên hệ làm mạch
- Phone: 0967.551.477
- Zalo: 0967.551.477
- Chi tiết : Nhận làm mạch và hướng dẫn đồ án sinh viên
Tham khảo chương trình mẫu và thông tin linh kiện chi tiết tại:
Chỉ những khách hàng đã đăng nhập và đã mua sản phẩm này mới có thể để lại đánh giá.
Sản phẩm tương tự

Hết hàng
Hết hàng


Đánh giá
Chưa có đánh giá nào.