
-
×
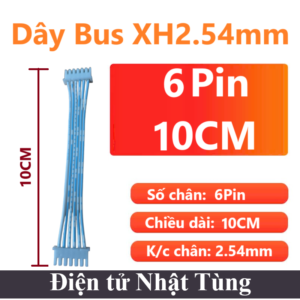 Dây bus 6pin 10cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 7.000 ₫
-
×
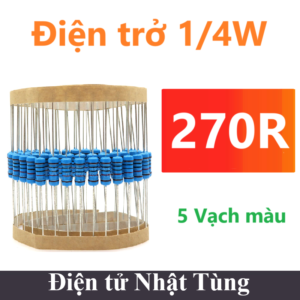 Điện trở 270R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
3 × 10.000 ₫
-
×
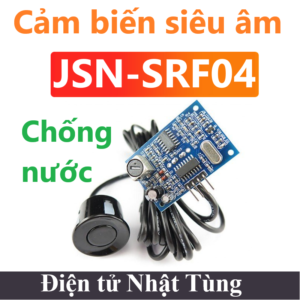 JSN-SRF04, CẢM BIẾN SIÊU ÂM CHỐNG NƯỚC
1 × 92.000 ₫
-
×
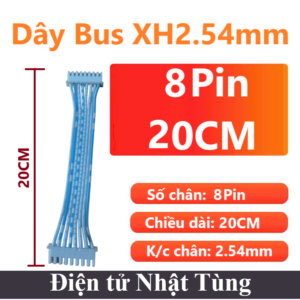 Dây bus 8pin 20cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
2 × 10.000 ₫
-
×
 ĐỘNG CƠ STEP 5V + ULN2003 V2, BỘ ĐIỀU KHIỂN DC BƯỚC
2 × 46.000 ₫
-
×
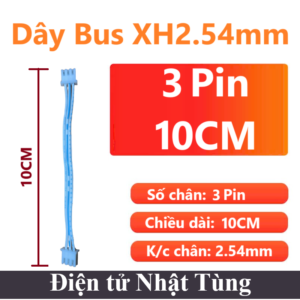 Dây bus 3pin 10cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 3.500 ₫
-
×
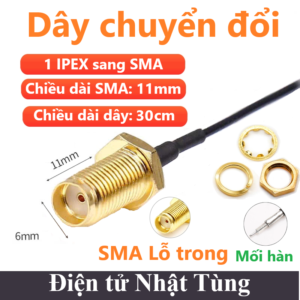 Dây chuyển mối hàn sang SMA 11mm lỗ trong 30cm
1 × 21.000 ₫
-
×
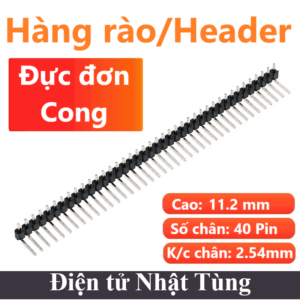 Hàng rào đực đơn chân cong 1*40P 2.54mm, Jump header đơn 40 pin
2 × 2.000 ₫
-
×
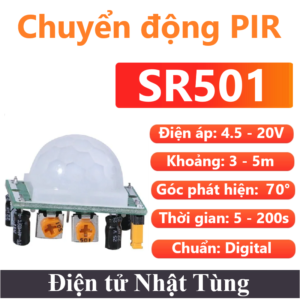 CẢM BIẾN PIR HC-SR501, CHUYỂN ĐỘNG THÂN NHIỆT
1 × 23.000 ₫
-
×
 CẦU DIODE KBP210 DIP, CHỈNH LƯU TOÀN KỲ 2A - 1000V
1 × 2.000 ₫
-
×
 IC SỐ SN74HC08 CỔNG AND, IC CỔNG LOGIC 14 CHÂN DIP
1 × 7.000 ₫
-
×
 Điện trở 220R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
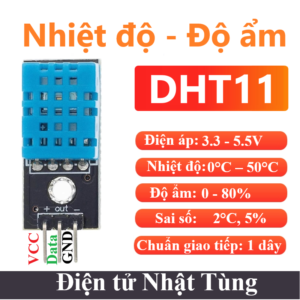 MODULE CẢM BIẾN DHT11, ĐO NHIỆT ĐỘ VÀ ĐỘ ẨM
1 × 25.000 ₫
-
×
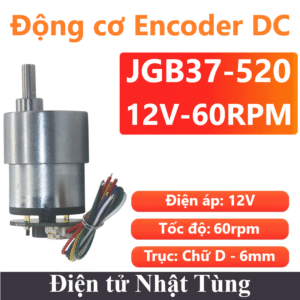 Động cơ DC Encoder JGB37-520 12V 60rpm, DC giảm tốc
1 × 236.000 ₫
-
×
 Điện trở 2R2 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
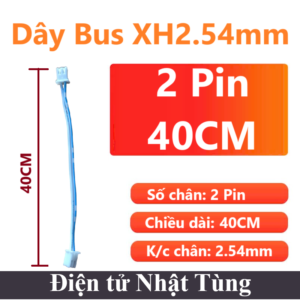 Dây bus 2pin 40cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 4.000 ₫
-
×
 MODULE CẢM BIẾN DHT21, ĐO NHIỆT ĐỘ VÀ ĐỘ ẨM
1 × 71.000 ₫
-
×
 ĐỘNG CƠ SERVO 20KG, ĐỘNG CƠ QUAY GÓC 0 - 180 ĐỘ
1 × 232.000 ₫
-
×
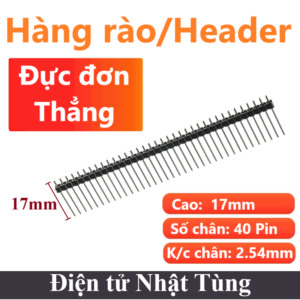 Hàng rào đực đơn thẳng 1*40P 17mm 2.54mm, Jump header đơn 40 pin
1 × 3.000 ₫
-
×
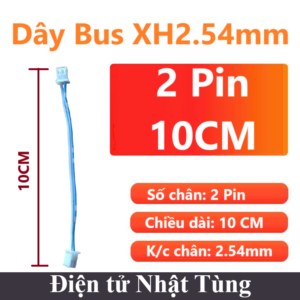 Dây bus 2pin 10cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 2.500 ₫
-
×
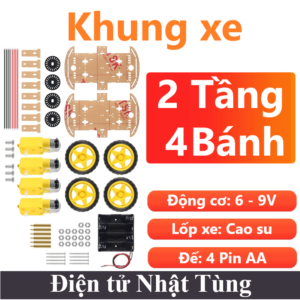 Bộ khung xe robot 4 bánh 2 tầng, Khung xe mô hình 4 bánh
1 × 177.000 ₫
-
×
 Điện trở 30R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
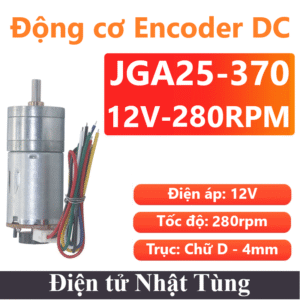 Động cơ DC Encoder JGA25-370 12V 280rpm, Động cơ giảm tốc
1 × 175.000 ₫
-
×
 Dây bus 5pin 40cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 8.000 ₫
-
×
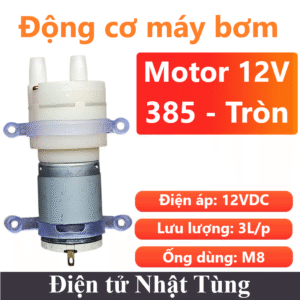 Động cơ máy bơm 385 12V tròn, Động cơ bơm lưu lượng 3L/P
1 × 62.000 ₫
-
×
 Dây chuyển 1ipex sang SMA 11mm Bảng 11mm lỗ trong 20cm, Dây chuyển ipex 1
1 × 26.000 ₫
-
×
 Điện trở 3R9 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
 Điện trở 6R8 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
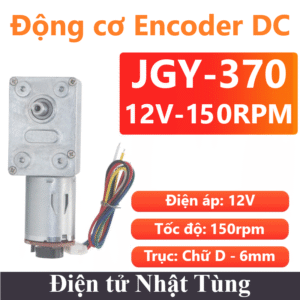 Động cơ ENCODER JGY-370 12V 150rpm, Động cơ giảm tốc
1 × 247.000 ₫
-
×
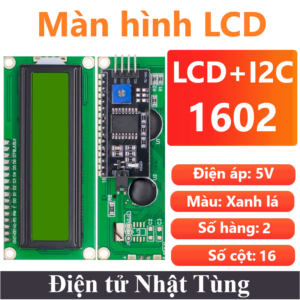 Màn hình LCD1602 I2C Xanh lá, Màn hình hiển thị Text
1 × 58.000 ₫
-
×
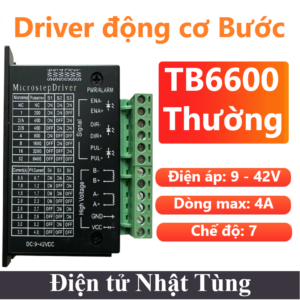 Module điều khiển động cơ bước TB6600 Thường, Driver động cơ Step
1 × 130.000 ₫
-
×
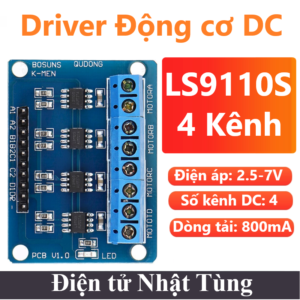 Module điều khiển động cơ DC L9110S 4 Kênh, Driver động cơ DC
1 × 38.000 ₫
-
×
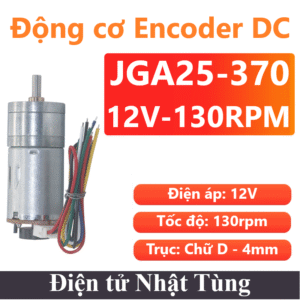 Động cơ DC Encoder JGA25-370 12V 130rpm, Động cơ giảm tốc
1 × 175.000 ₫
-
×
 TRANSISTOR PNP TIP127 DIP, HOẠT ĐỘNG -100V VÀ -5A
1 × 5.000 ₫
-
×
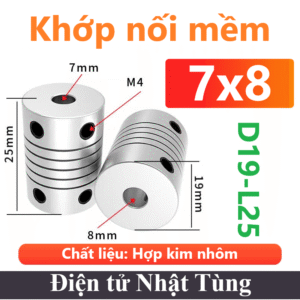 Khớp nối mềm D19-L25 7x8mm, Khớp nối mềm trục hợp kim nhôm
1 × 21.000 ₫
-
×
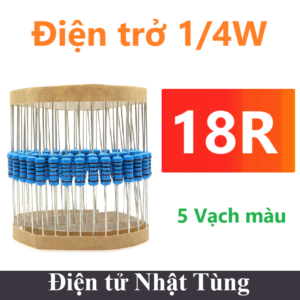 Điện trở 18R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
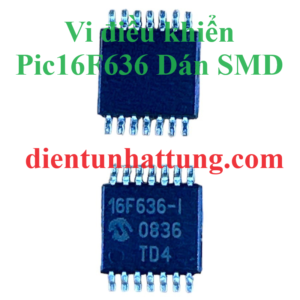 Pic16F636 DÁN SMD, VI ĐIỀU KHIỂN HỌ PIC CỦA MICROCHIP
1 × 75.000 ₫
-
×
 TRANSISTOR NPN TIP41 DIP, DÃY HOẠT ĐỘNG 100V VÀ 6A
1 × 5.000 ₫
 VI ĐIỀU KHIỂN
 CẢM BIẾN
 ĐỘ K & Pt100
 MODULE VÀ MẠCH ĐIỆN
 ANTEN
 ĐIỆN TRỞ
 TỤ ĐIỆN
 IC CHỨC NĂNG
 ĐỘNG CƠ
 NGUỒN CUNG CẤP
 DỤNG CỤ & PHỤ KIỆN
 ĐÈN LED & DIODE
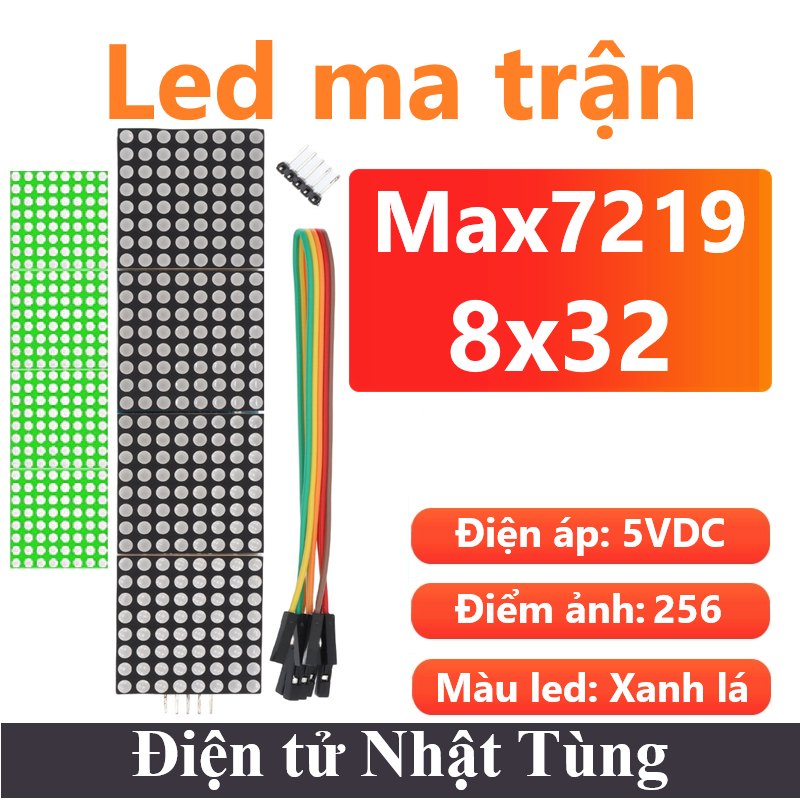




Module led ma trận Max7219 8×32 xanh lá, Ghép từ 4 tấm matrix 8×8
120.000 ₫
Module led ma trận Max7219 8×32 xanh lá bao gồm 4 led ma trận được điều khiển bởi 4 IC MAX7219 với 4 led matrix 8×8 chuyên dùng cho các ứng dụng Led.
| Điện áp hoạt động: | 5V |
| Dòng tiêu thụ: | |
| Công suất: | |
| Loại sản phẩm: | Module |
| Chuẩn giao tiếp: | SPI |
Còn 100 trong kho
Giới thiệu Module led ma trận Max7219 8×32 xanh lá
Module led ma trận Max7219 8×32 xanh lá bao gồm 4 led ma trận được điều khiển bởi 4 IC MAX7219 với 4 led matrix 8×8 chuyên dùng cho các ứng dụng Led.
Max7219 là trình điều khiển hiển thị cực âm chung đầu vào / đầu ra nối tiếp tích hợp, kết nối bộ vi xử lý với màn hình LED kỹ thuật số 8 chữ số. Nó cũng có thể được kết nối với màn hình biểu đồ dạng thanh hoặc 64 đèn LED độc lập. Nó bao gồm bộ mã hóa BCD loại B trên chip, vòng quét đa kênh, trình điều khiển phân đoạn và RAM tĩnh 8*8 để lưu trữ từng dữ liệu. Chỉ có một thanh ghi bên ngoài được sử dụng để đặt dòng điện phân đoạn của mỗi đèn LED .
Giao diện nối tiếp 4 dây tiện lợi kết nối với tất cả các bộ vi xử lý thông thường. Mỗi dữ liệu có thể được xử lý và cập nhật mà không cần viết lại toàn bộ màn hình. Max7219 cũng cho phép người dùng chọn mã hóa hay không mã hóa từng phần dữ liệu.
Toàn bộ thiết bị có chế độ tắt nguồn điện thấp 150μA , điều khiển độ sáng tương tự và kỹ thuật số, thanh ghi giới hạn quét cho phép người dùng hiển thị 1-8 bit dữ liệu và chế độ phát hiện làm sáng tất cả các đèn LED .
Ngoài ra các loại led: Đèn led và Diode
Thông số kỹ thuật của Module led ma trận Max7219 8×32 xanh lá
- Loại led: 4 led ma trận 8×8 âm chung.
- Điện áp làm việc: 5V
- Số led: 256 led
- Đường kính lỗ vặn ốc: 3mm
- Màu sắc led: Xanh lá
- Điện áp trên mỗi led: 2 – 2.2V
- Dòng điện: 20mA
- Cường độ sáng: 110 – 130 MCD
- Tín hiệu: nối tiếp Serial ba chân DIN, CS, CLK, mức tín hiệu TTL.
Chương trình
Nguyên lý kết nối

Chương trình
/*
 * Kết nối:
 *        MAX7219                   Uno               Mega
 *         VCC                      5V                 5V
 *         GND                      GND                GND
 *         CS                       10                 53
 *         DIN                      11                 51
 *         CLK                      13                 52
*/

#include <SPI.h>
#include <Adafruit_GFX.h>
#include <Max72xxPanel.h>

int pinCS = 10; // Attach CS to this pin, DIN to MOSI and CLK to SCK

int numberOfHorizontalDisplays = 1;  //số trong Hiển thị theo chiều ngang
int numberOfVerticalDisplays = 4;   // Số trong hiển thị theo chiều dọc.

Max72xxPanel matrix = Max72xxPanel(pinCS, numberOfHorizontalDisplays, numberOfVerticalDisplays); // cấu hình matrix

String tape = "dientunhattung.com";   // ký tự muốn truyền lên matrix
int wait = 100; // thời gian chạy chữ.

int spacer = 1; // khoảng cách cách chữ
int width = 5 + spacer; // độ rộng của font là 5 fixel

void setup() {

                matrix.setIntensity(15); // cài đặt giá trị độ tương phản từ 0 đến 15.

               // điều chỉnh hiển thị theo nhu câu của người dùng.
              //  matrix.setPosition(0, 1, 3);  // The first display is at <0, 0>
             //   matrix.setPosition(1, 1, 0);  // The second display is at <1, 0>
             //   matrix.setPosition(2, 2, 0);  // The third display is at <2, 0>
              //  matrix.setPosition(3, 3, 0);  // And the last display is at <3, 0>
               //  ...
               // matrix.setRotation(0, 2);    // Màn hình hiển thị đầu tiên là vị trí đảo ngược
                 matrix.setRotation(3);    // The same hold for the last display
              }

void loop() {

            for ( int i = 0 ; i < width * tape.length() + matrix.width() - 1 - spacer; i++ )
            {

              matrix.fillScreen(LOW);

              int letter = i / width;
              int x = (matrix.width() - 1) - i % width;
              int y = (matrix.height() - 8) / 2; // center the text vertically

              while ( x + width - spacer >= 0 && letter >= 0 ) {
                if ( letter < tape.length() ) {
                  matrix.drawChar(x, y, tape[letter], HIGH, LOW, 1);
                }

                letter--;
                x -= width;
              }

              matrix.write(); // Send bitmap to display

              delay(wait);
            }

}
Tham khảo chương trình mẫu và thông tin linh kiện chi tiết tại:
Chỉ những khách hàng đã đăng nhập và đã mua sản phẩm này mới có thể để lại đánh giá.
Sản phẩm tương tự


Đánh giá
Chưa có đánh giá nào.