
-
×
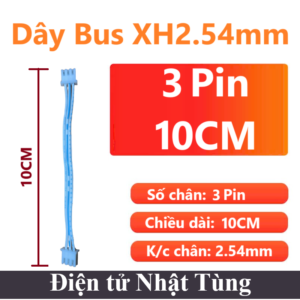 Dây bus 3pin 10cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 3.500 ₫
-
×
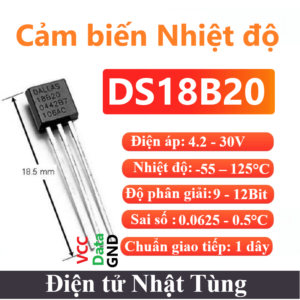 CẢM BIẾN DS18b20, NHIỆT ĐỘ MÔI TRƯỜNG - LOẠI TỐT
2 × 24.000 ₫
-
×
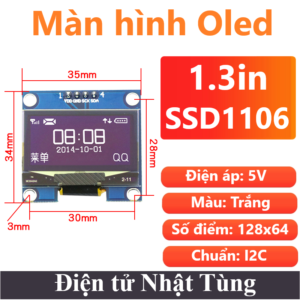 Màn hình Oled 1.3in I2C Màu trắng, Oled 128x64 hiển thị điểm ảnh
1 × 103.000 ₫
-
×
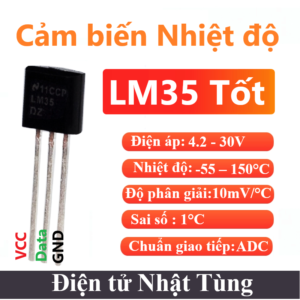 CẢM BIẾN LM35, NHIỆT ĐỘ MÔI TRƯỜNG (LOẠI TỐT)
1 × 30.000 ₫
-
×
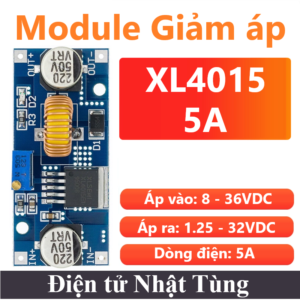 Module giảm áp XL4015, Ổn áp DC-DC giảm áp 5A
1 × 39.000 ₫
-
×
 Điện trở 3R3 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
2 × 10.000 ₫
-
×
 Điện trở 8R2 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
3 × 10.000 ₫
-
×
 CẢM BIẾN AM2120, ĐO NHIỆT ĐỘ VÀ ĐỘ ẨM KHÔNG KHÍ
1 × 41.000 ₫
-
×
 Dây bus 6pin 10cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
2 × 7.000 ₫
-
×
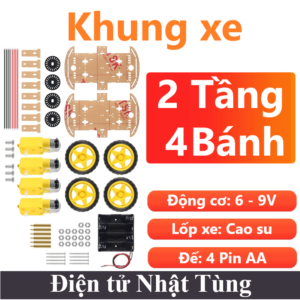 Bộ khung xe robot 4 bánh 2 tầng, Khung xe mô hình 4 bánh
1 × 177.000 ₫
-
×
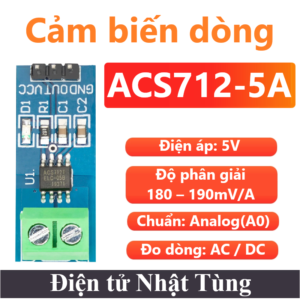 CẢM BIẾN ACS712 5A, ĐO DÒNG ĐIỆN DC/AC
1 × 28.000 ₫
-
×
 Dây bus 3pin 40cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
2 × 5.000 ₫
-
×
 Hàng rào đực đơn chân cong 1*40P 2.54mm, Jump header đơn 40 pin
2 × 2.000 ₫
-
×
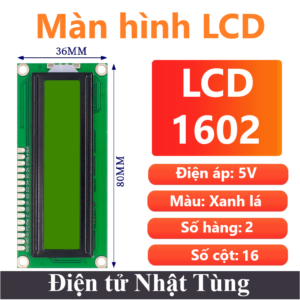 Màn hình LCD1602 Xanh lá, Màn hình hiển thị Text
1 × 45.000 ₫
-
×
 ĐỘNG CƠ GIẢM TỐC V1 1 PHẦN SẮT, ĐỘNG CƠ TRỤC SẮT
1 × 52.000 ₫
-
×
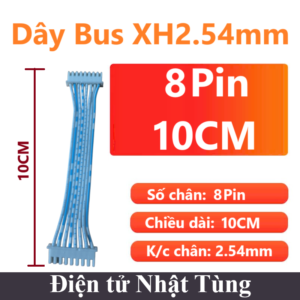 Dây bus 8pin 10cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
2 × 8.000 ₫
-
×
 CẢM BIẾN PT100 3 DÂY 500MM, CẢM BIẾN NHIỆT ĐỘ 3 DÂY
2 × 70.000 ₫
-
×
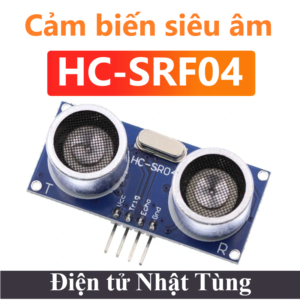 HC-SRF04, CẢM BIẾN ĐO KHOẢNG CÁCH
1 × 33.000 ₫
-
×
 ANTEN 433Mhz 8dBi KIM TRONG 16.5CM, ANTEN LORA 433MHz
1 × 45.000 ₫
-
×
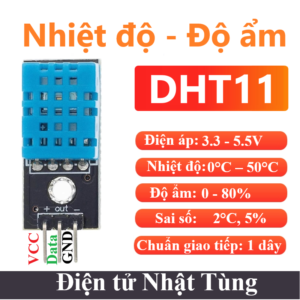 MODULE CẢM BIẾN DHT11, ĐO NHIỆT ĐỘ VÀ ĐỘ ẨM
1 × 25.000 ₫
-
×
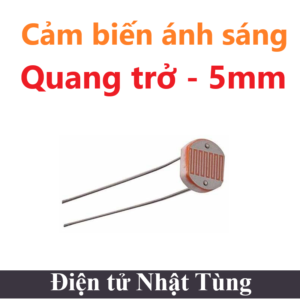 QUANG TRỞ TRUNG, CẢM BIẾN ÁNH SÁNG 5mm
1 × 2.000 ₫
-
×
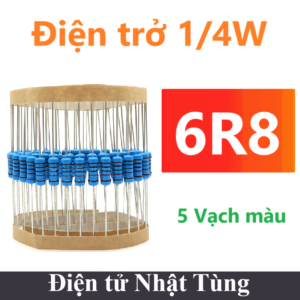 Điện trở 6R8 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
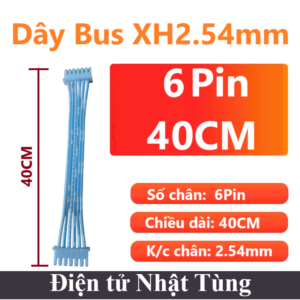 Dây bus 6pin 40cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 9.000 ₫
-
×
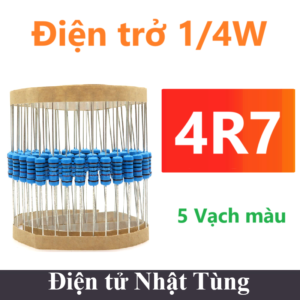 Điện trở 4R7 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
3 × 10.000 ₫
-
×
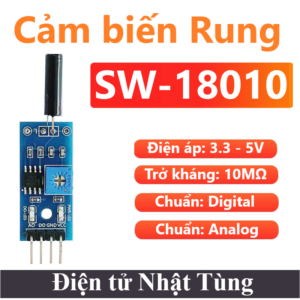 MODULE CẢM BIẾN RUNG SW18010P, CẢM BIẾN LÒ XO
1 × 14.000 ₫
-
×
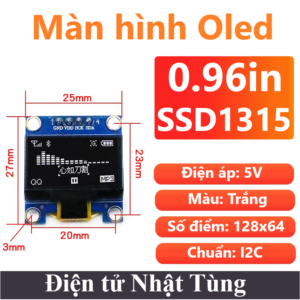 Màn hình Oled 0.96in I2C màu trắng , Oled 128x64 hiển thị điểm ảnh
1 × 57.000 ₫
-
×
 Điện trở 270R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
 Điện trở 2R7 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
2 × 10.000 ₫
-
×
 Điện trở 560R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
 Dây chuyển 1ipex sang SMA 11mm lỗ trong 20cm, Dây chuyển ipex 1
1 × 20.000 ₫
-
×
 Điện trở 3R9 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
 Điện trở 33R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
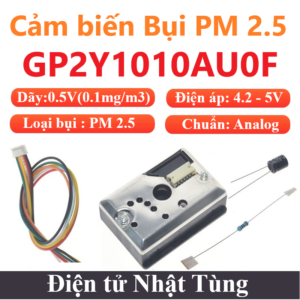 Cảm Biến Bụi PM2.5, CẢM BIẾN GP2Y1010AU0F
1 × 131.000 ₫
-
×
 Điện trở 1R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
2 × 10.000 ₫
-
×
 Pic16F877A DÁN SMD, VI ĐIỀU KHIỂN HỌ PIC CỦA MICROCHIP
1 × 95.000 ₫
-
×
 Điện trở 6R2 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
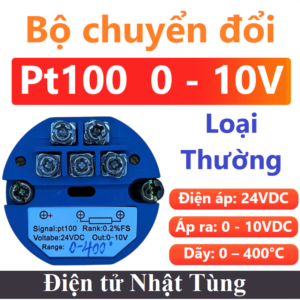 Bộ chuyển đổi Pt100 0-10V 0º-400ºC, Nhiệt độ 0-400 độ C - Loại thường
1 × 147.000 ₫
-
×
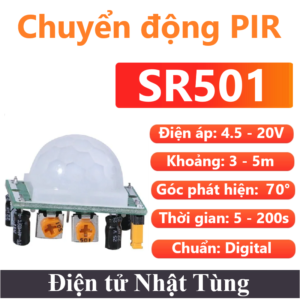 CẢM BIẾN PIR HC-SR501, CHUYỂN ĐỘNG THÂN NHIỆT
1 × 23.000 ₫
-
×
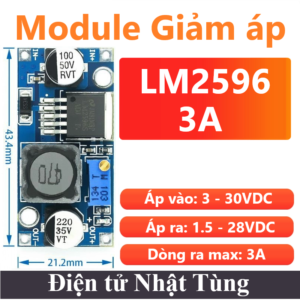 Module giảm áp LM2596 ADJ 3A, Module ổn áp DC-DC giảm áp 3A
1 × 19.000 ₫
-
×
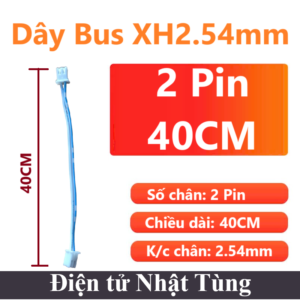 Dây bus 2pin 40cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 4.000 ₫
-
×
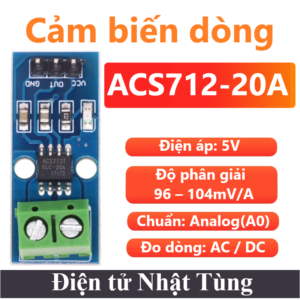 CẢM BIẾN ACS712 20A, ĐO DÒNG ĐIỆN DC/AC
1 × 28.000 ₫
-
×
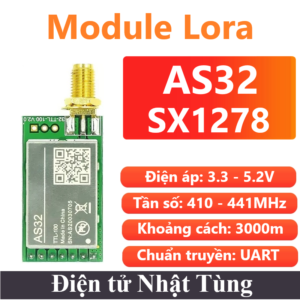 Module Lora SX1278 433Mhz AS32, Module thu phát không dây
1 × 245.000 ₫
-
×
 Điện trở 150R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
2 × 10.000 ₫
-
×
 Điện trở 27R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
 Dây bus 2pin 20cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
2 × 3.000 ₫
-
×
 Điện trở 16R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
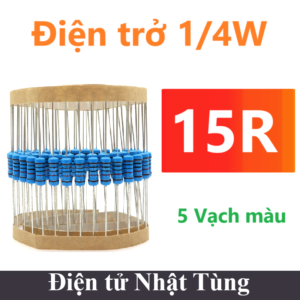 Điện trở 15R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
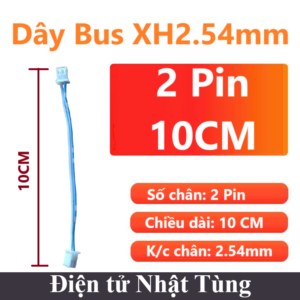 Dây bus 2pin 10cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 2.500 ₫
-
×
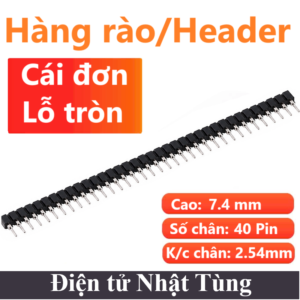 Hàng rào cái lỗ tròn đơn thẳng 1*40P 2.54mm, Jump header đơn 40 pin
1 × 7.000 ₫
-
×
 ANTEN 15dBi 5G/4G/3G/GSM/LTE 26.5CM KIM TRONG, DÂY 3M
1 × 76.000 ₫
-
×
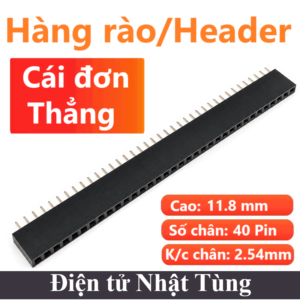 Hàng rào cái vuông đơn thẳng 1*40P 2.54mm, Jump header đơn 40 pin
1 × 2.000 ₫
-
×
 CẢM BIẾN BMP180, ÁP SUẤT KHÔNG KHÍ VÀ NHIỆT ĐỘ
1 × 15.000 ₫
-
×
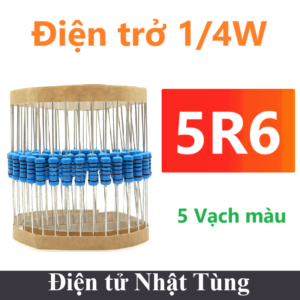 Điện trở 5R6 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
 Anten GPS+BD 38dBi 50x50mm dây 3m, Tần số 1561/1575MHz
1 × 120.000 ₫
-
×
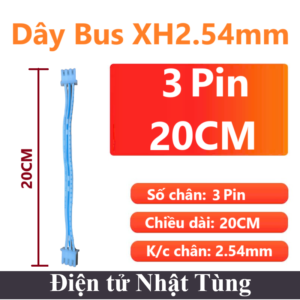 Dây bus 3pin 20cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 3.500 ₫
-
×
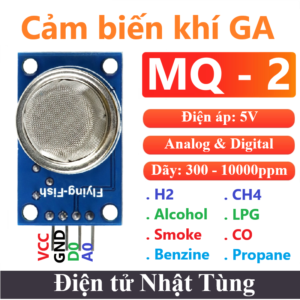 CẢM BIẾN MQ2, CẢM BIẾN NỒNG ĐỘ KHÍ GA
1 × 41.000 ₫
-
×
 MODULE CẢM BIẾN DHT21, ĐO NHIỆT ĐỘ VÀ ĐỘ ẨM
1 × 71.000 ₫
-
×
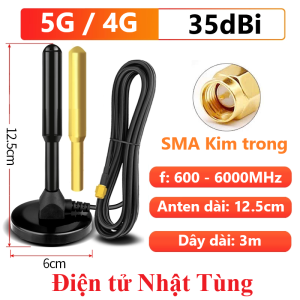 Anten 5G / 4G 35dBi KIM TRONG 12.5cm, Anten Wifi công suất lớn
1 × 215.000 ₫
-
×
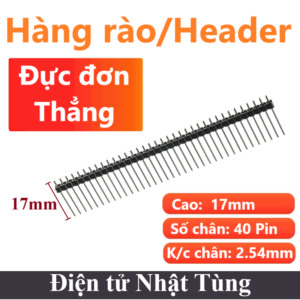 Hàng rào đực đơn thẳng 1*40P 17mm 2.54mm, Jump header đơn 40 pin
1 × 3.000 ₫
-
×
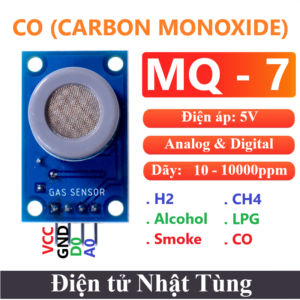 CẢM BIẾN MQ7, CẢM BIẾN KHÍ CO (CARBON MONOXIDE)
1 × 41.000 ₫
 VI ĐIỀU KHIỂN
 CẢM BIẾN
 ĐỘ K & Pt100
 MODULE VÀ MẠCH ĐIỆN
 ANTEN
 ĐIỆN TRỞ
 TỤ ĐIỆN
 IC CHỨC NĂNG
 ĐỘNG CƠ
 NGUỒN CUNG CẤP
 DỤNG CỤ & PHỤ KIỆN
 ĐÈN LED & DIODE


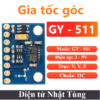
CẢM BIẾN GY-511, GIA TỐC GÓC VÀ LA BÀN LSM303DLHC
74.000 ₫
Cảm biến GY-511 là một cảm biến gia tốc 3 trục nhỏ gọn, mỏng, công suất thấp hoàn chỉnh với các đầu ra điện áp được điều chỉnh tín hiệu.
| Điện áp hoạt động: | 3V - 5V |
| Dòng tiêu thụ: | 5mA |
| Công suất: | 25mW |
| Loại sản phẩm: | Module |
| Chuẩn giao tiếp: | I2C |
Còn 5 trong kho
Giới thiệu cảm biến GY-511 đo gia tốc góc
Cảm biến GY-511 là một cảm biến gia tốc 3 trục nhỏ gọn, mỏng, công suất thấp hoàn chỉnh với các đầu ra điện áp được điều chỉnh tín hiệu. Nó có thể đo gia tốc tĩnh của trọng lực trong các ứng dụng cảm biến độ nghiêng, cũng như gia tốc động do chuyển động, sốc hoặc rung. Cảm biến này đi kèm với một bộ điều chỉnh điện áp trên bo mạch và hoạt động ở cả 3.3V và 5V.
Cảm biến gia tốc này được ứng dụng trong nhiều lĩnh vực khác nhau như: hệ thống FPV, RC và Robot, hệ thống định vị GPS, thiết bị đầu vào trò chơi và thực tế ảo, giám sát và bù rung, phát hiện rơi tự do, phát hiện định hướng 6D,… thường được dùng để xác định hướng chuyển động và hướng từ trường của trái đất nhằm xác định phương hướng với độ chính xác cao.
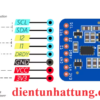
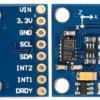
Chức năng các chân
- 3V3: chân nguồn dương 3.3V
- Vcc : chân nguồn dương 5V
- GND: Chân cấp nguồn 0V
- DRDY : Chân sẵn sàng dữ liệu
- L1 : Chân ngắt 1
- L2 : Chân ngắt 2
- SDA: Chân dữ liệu I2C
- SCL : Chân tạo xung I2C
Thông số kỹ thuật cảm biến GY-511 đo gia tốc góc
- Điện áp sử dụng: 3~5VDC
- Điện áp giao tiếp: 3~5VDC
- Chuẩn giao tiếp: I2C
- Số trục : 3 trường và 3 trục gia tốc
- Phạm vi của trường: ± 1.3 to ±8.1
- Phạm vi tăng tốc: ±2g/±4g/±8g/±16g
- Số bit output: 16 bit data output.
- Tính năng: Chế độ chờ
- Cảm biến tích hợp: Nhiệt độ nhúng
- Góc phát hiện: 6DOF
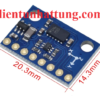
- Kích thước: 14.5 x 20.5mm
Một số ứng dụng
- Trò chơi cảm biến chuyển động
- Thực tế tăng cường
- Ổn định hình ảnh điện tử (EIS: Ổn định hình ảnh điện tử)
- Ổn định hình ảnh quang học (OIS: Ổn định hình ảnh quang học)
- Định hướng cho người đi bộ
- Giao diện người dùng cử chỉ “không chạm”
- Phím tắt tư thế
- Chứng nhận
- Điện thoại thông minh
- Thiết bị máy tính bảng
- Sản phẩm chơi game cầm tay
- Điều khiển từ xa 3D
- Thiết bị định vị di động
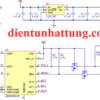
Sơ đồ nguyên lý
Chương trình Test sản phẩm
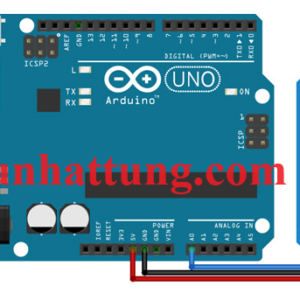
Nguyên lý kết nối
Chương trình
- Thư viện: Adafruit_Sensor.h hoặc tải trực tiếp trên Arduino IDE với tên Adafruit_Sensor
- Thư viện: Adafruit_LSM303_U.h hoặc tải trực tiếp trên Arduino IDE với tên Adafruit_LSM303_U
#include <Wire.h>
#include <Adafruit_Sensor.h>
#include <Adafruit_LSM303_U.h>
/* Assign a unique ID to this sensor at the same time */
Adafruit_LSM303_Mag_Unified mag = Adafruit_LSM303_Mag_Unified(12345);
// OUTPUT: Use digital pins 9-11, the Pulse-width Modulation (PWM) pins
// LED's cathodes should be connected to digital GND
int redPin = 9;   // Red LED,   connected to digital pin 9
int grnPin = 10;  // Green LED, connected to digital pin 10
int bluPin = 11;  // Blue LED,  connected to digital pin 11
// Program variables
int redVal = 0;   // Variables to store the values to send to the pins
int grnVal = 0;
int bluVal = 0;
int magnetometer = 0;
int magVal = 0; //Variable to store the input from the magnetometer
// Pi for calculations - not the raspberry type
const float Pi = 3.14159;
// This is the desired direction of travel
// expressed as a 0-360 degree compass heading
// 0.0 = North
// 90.0 = East
// 180.0 = South
// 270 = West
const float targetHeading = 0.0;
void setup()
{

  Serial.begin(9600);
  Serial.println("Magnetometer Test"); Serial.println("");

  /* Initialise the sensor */
  if(!mag.begin())
  {
    /* There was a problem detecting the LSM303 ... check your connections */
    Serial.println("Ooops, no LSM303 detected ... Check your wiring!");
    while(1);
  }

  pinMode(redPin, OUTPUT);   // sets the pins as output
  pinMode(grnPin, OUTPUT);
  pinMode(bluPin, OUTPUT);

}
void loop(void)
{ /* Get a new sensor event */
  sensors_event_t event;
  mag.getEvent(&event);


  // Calculate the angle of the vector y,x
  float heading = (atan2(event.magnetic.y,event.magnetic.x) * 180) / Pi;  // Normalize to 0-360


  if (heading < 0)

  { heading = 360 + heading;
  }


  magVal = heading;  // read the magnetometer

  Serial.print("mag: "); Serial.print(magVal); Serial.print(" # ");
  if (magVal < 91)  // Lowest fourth of the magnetometer's range (0-90)

  { magVal = (magVal * 3) / 4; // Normalize to 0-68
    redVal = 69 - magVal;  // Red from full to off
    grnVal = magVal;        // Green from off to full
    bluVal = 1;             // Blue off

    Serial.print("1: "); Serial.print(redVal); Serial.print(":");Serial.print(grnVal);
    Serial.print(":"); Serial.println(bluVal);
  }


  else if (magVal < 181) // Lower middle fourth of magnetometer's range (91-180)

  { magVal = ( (magVal-91) * 3) / 4; // Normalize to 0-68
    redVal = 1;            // Red off
    grnVal = 69 - magVal; // Green from full to off
    bluVal = magVal;       // Blue from off to full

    Serial.print("2: "); Serial.print(redVal); Serial.print(":");Serial.print(grnVal);
    Serial.print(":"); Serial.println(bluVal);
  }


  else if (magVal < 271)// Upper middle fourth of magnetometer"s range (181-270)

  { magVal = ( (magVal-182) * 3) / 4; // Normalize to 0-68
    redVal = 1;           // Red off
    grnVal = 1;            // Green off
    bluVal = 69 - magVal; // Blue from full to off

    Serial.print("3: "); Serial.print(redVal); Serial.print(":");Serial.print(grnVal);
    Serial.print(":"); Serial.println(bluVal);
  }


  else  // Upper fourth of magnetometer"s range (271-360)

  { magVal = ( (magVal-272) * 3) / 4; // Normalize to 0-68
    redVal = 1;       // Red of
    grnVal = 1;       // Green off
    bluVal = 1;       // Blue off

    Serial.print("4: "); Serial.print(redVal); Serial.print(":");Serial.print(grnVal);
    Serial.print(":"); Serial.println(bluVal);
  }

  analogWrite(redPin, redVal);   // Write values to LED pins
  analogWrite(grnPin, grnVal);
  analogWrite(bluPin, bluVal);

}
Liên hệ làm mạch
- Phone: 0967.551.477
- Zalo: 0967.551.477
- Email: dientunhattung@gmail.com
- Chi tiết : Nhận làm mạch và hướng dẫn đồ án sinh viên
Tham khảo chương trình mẫu và thông tin linh kiện chi tiết tại:
Chỉ những khách hàng đã đăng nhập và đã mua sản phẩm này mới có thể để lại đánh giá.
Sản phẩm tương tự




Đánh giá
Chưa có đánh giá nào.