
-
×
 JSN-SRF04, CẢM BIẾN SIÊU ÂM CHỐNG NƯỚC
1 × 92.000 ₫
-
×
 Màn hình Oled 2.42in I2C Màu trắng, Màn hình Oled 128x64 hiển thị điểm ảnh
1 × 305.000 ₫
-
×
 ĐỘNG CƠ SERVO 20KG, ĐỘNG CƠ QUAY GÓC 0 - 180 ĐỘ
1 × 232.000 ₫
-
×
 Module thu phát NRF24L01 2.4Ghz anten rời, Truyền nhận không dây RF
1 × 58.000 ₫
-
×
 Bàn phím cứng keypad 4x4 , Ma trận phím matrix 4x4
1 × 16.000 ₫
 VI ĐIỀU KHIỂN
 CẢM BIẾN
 ĐỘ K & Pt100
 MODULE VÀ MẠCH ĐIỆN
 ANTEN
 ĐIỆN TRỞ
 TỤ ĐIỆN
 IC CHỨC NĂNG
 ĐỘNG CƠ
 NGUỒN CUNG CẤP
 DỤNG CỤ & PHỤ KIỆN
 ĐÈN LED & DIODE
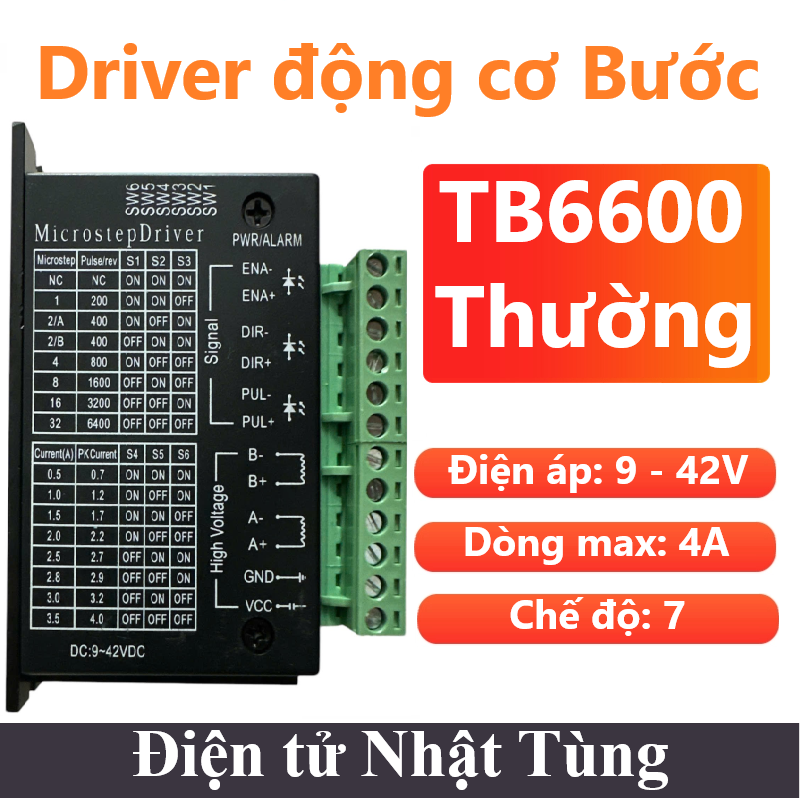

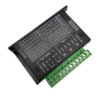
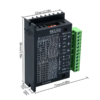
Module điều khiển động cơ bước TB6600 Thường, Driver động cơ Step
130.000 ₫
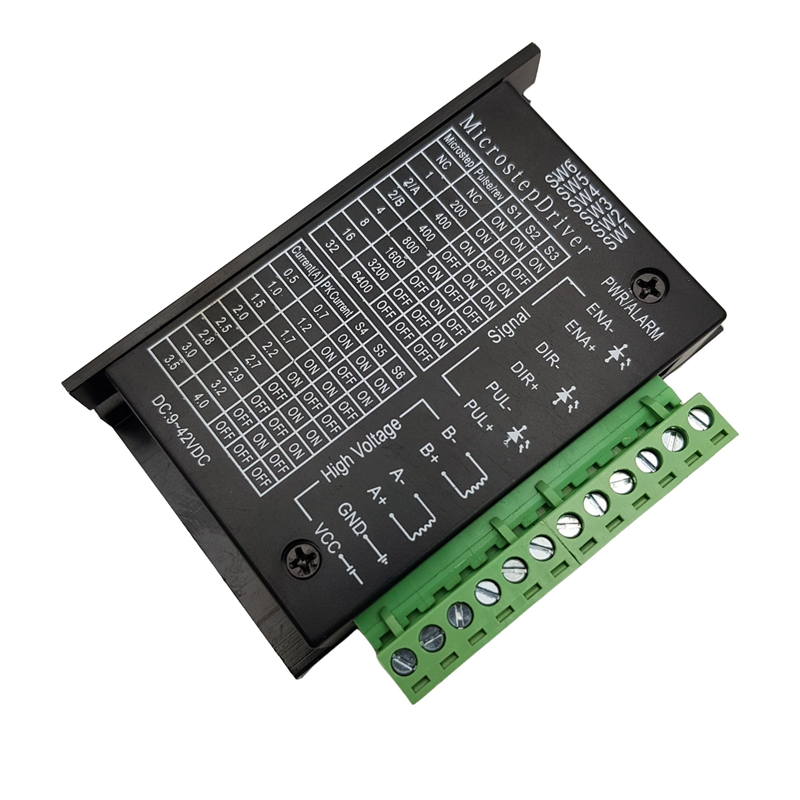
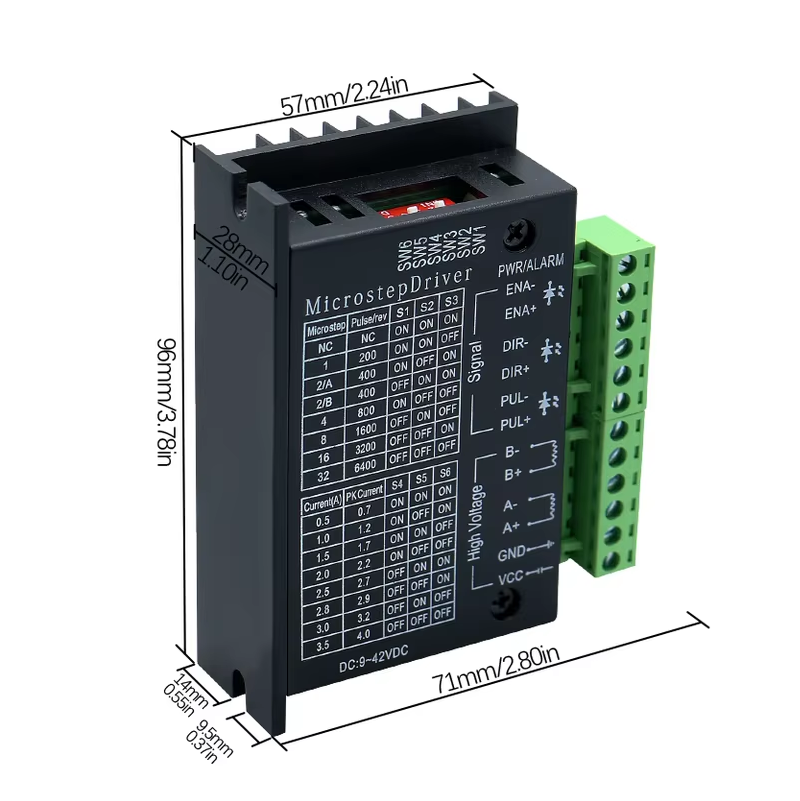
Module điều khiển động cơ bước TB6600 Thường lưỡng cực như: Full, 1/2, 1/4, 1/8 và 1/16, 1/32 điều chỉnh được dòng ra cho động cơ, tự động ngắt điện khi quá nóng.
| Điện áp hoạt động: | 9V - 42V |
| Dòng tiêu thụ: | 4A |
| Công suất: | 168W |
| Loại sản phẩm: | Module |
| Chuẩn giao tiếp: | Tạo xung |
Còn 100 trong kho
Giới thiệu Module điều khiển động cơ bước TB6600 Thường
Module điều khiển động cơ bước TB6600 Thường là driver điều khiển động cơ bước cực kỳ nhỏ gọn, hỗ trợ nhiều chế độ làm việc, điều chỉnh được dòng ra cho động cơ, tự động ngắt điện khi quá nóng.
Mạch điều khiển động cơ bước TB6600 với đầy đủ các tính năng của môt driver chuyên nghiệp: điều chỉnh dòng giới hạn, vi bước ( 1/32 bước) ,bảo vệ quá dòng, quá nhiệt,v.v…
Hoạt động ở dải điện áp cao từ 9V đến 42V và có thể đạt được xấp xỉ 4A trên mỗi pha mà không cần tản nhiệt .
Mạch điều khiển TB6600 hỗ trợ nhiều chế độ hoạt động của động cơ bước lưỡng cực như: Full, 1/2, 1/4, 1/8 và 1/16, 1/32.
Các mạch điều khiển động cơ: Driver DC / AC / Step
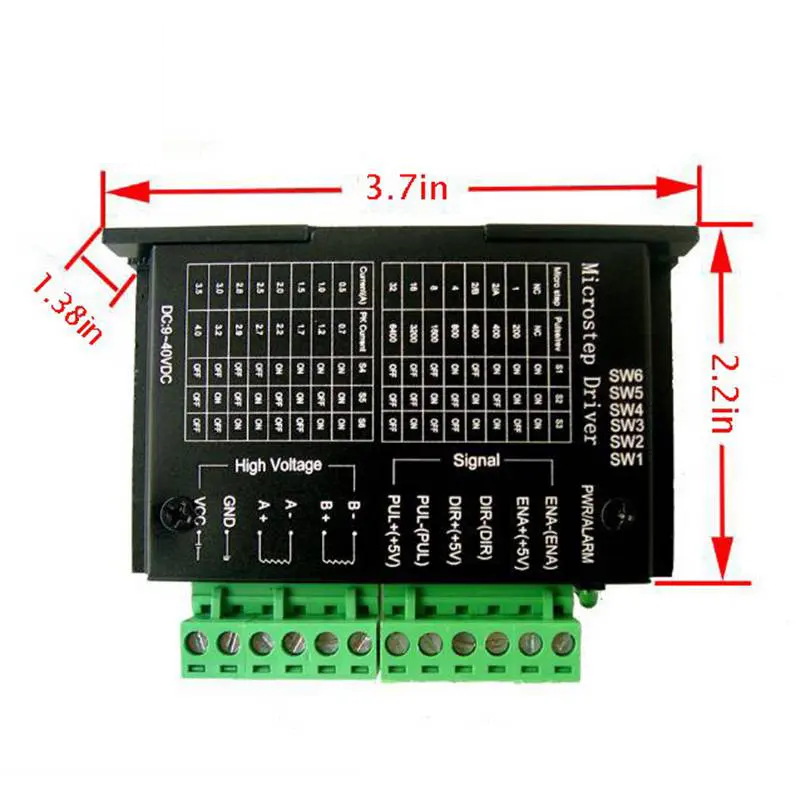
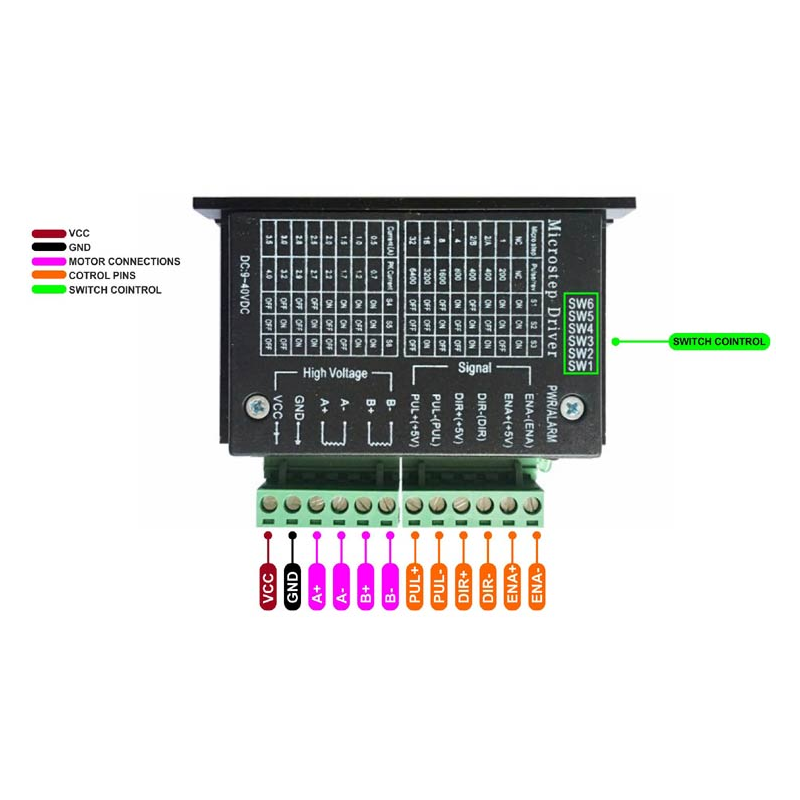
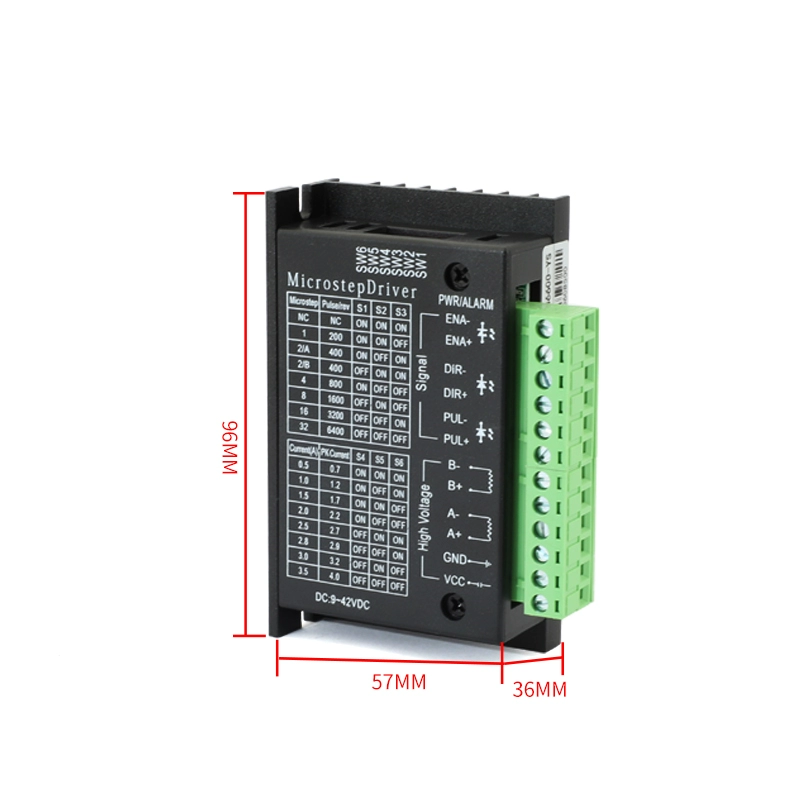
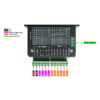
Chức năng các chân Module TB6600 Thường
- VCC : Cấp nguồn 9V – 42V.
- GND : Cấp nguồn 0V.
- A+, A-: Ngõ ra cuộn 1 kích động cơ bước
- B+, B- : Ngõ ra cuộn 2 kích động cơ bước
- PUL+, PUL- : Tạo xung điều khiển động cơ.
- DIR+, DIR- : Lựa chọn quay thuận nghịch.
- ENA+, ENA- : Cho phép hoạt động.
Thông số kỹ thuật Module điều khiển động cơ bước TB6600 Thường
- Điện áp hoạt động : 9V – 42V
- Dòng điện đỉnh : Dòng 4A
- Công suất hoạt động : Max 168W
- Chuẩn truyền : I/O
- Nhiệt độ hoạt động : -40°C – 150°C
- Có 5 chế độ : Full bước, 1/2 bước, 1/4 bước, 1/8 bước, 1/16 bước, 1/32 bước
- Số chân : 12
- Loại : Module
- Dòng ra : điều chỉnh bằng thanh gạt
- Tự động ngắt điện khi quá nhiệt.
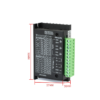
- Kích thước : 96mm*72mm*28mm
Chương trình Test
Nguyên lý kết nối
Chương trình
/*
  Kết nối:
          TB6600                  Arduino
           ENA+                      5
           DIR+                      6
           PUL+                      7
           ENA-                     GND
           DIR-                     GND
           PUL-                     GND

  A+ A- B+ B- kết nối với động cơ

  Nguồn đầu vào là 9V - 42V.
 */


const int stepPin = 7;
const int dirPin = 6;
const int enPin = 5;
void setup() {

  // Sets the two pins as Outputs
  pinMode(stepPin,OUTPUT);
  pinMode(dirPin,OUTPUT);

  pinMode(enPin,OUTPUT);
  digitalWrite(enPin,LOW);

}
void loop() {

  digitalWrite(dirPin,HIGH); // Enables the motor to move in a particular direction
  // Makes 200 pulses for making one full cycle rotation
  for(int x = 0; x < 800; x++) {
    digitalWrite(stepPin,HIGH);
    delayMicroseconds(500);
    digitalWrite(stepPin,LOW);
    delayMicroseconds(500);
  }
  delay(1000); // One second delay

  digitalWrite(dirPin,LOW); //Changes the rotations direction
  // Makes 400 pulses for making two full cycle rotation
  for(int x = 0; x < 800; x++) {
    digitalWrite(stepPin,HIGH);
    delayMicroseconds(500);
    digitalWrite(stepPin,LOW);
    delayMicroseconds(500);
  }
  delay(1000);
}
Tham khảo chương trình mẫu và thông tin linh kiện chi tiết tại:
Chỉ những khách hàng đã đăng nhập và đã mua sản phẩm này mới có thể để lại đánh giá.
Sản phẩm tương tự

Đánh giá
Chưa có đánh giá nào.