
-
×
 TIỆM CẬN KIM LOẠI BEM18-08-AK 2 DÂY 90-250VAC, CẢM BIẾN THƯỜNG MỞ
1 × 129.000 ₫
-
×
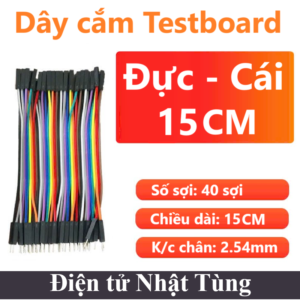 Bẹ dây testboard rời ĐỰC CÁI 40 sợi 15cm, Dây cắm test board đủ màu
1 × 21.000 ₫
-
×
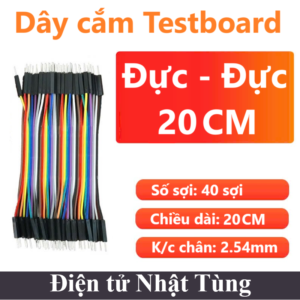 Bẹ dây testboard rời ĐỰC ĐỰC 40 sợi 20cm, Dây cắm test board đủ màu
1 × 25.000 ₫
-
×
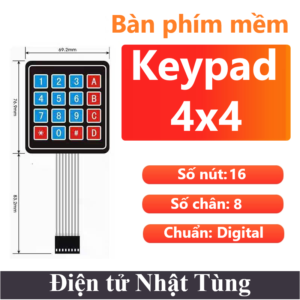 Bàn phím mềm keypad 4x4, Ma trận phím mềm
1 × 15.000 ₫
-
×
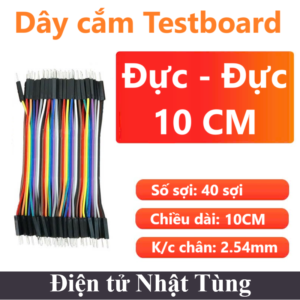 Bẹ dây testboard rời ĐỰC ĐỰC 40 sợi 10cm, Dây cắm test board đủ màu
1 × 23.000 ₫
-
×
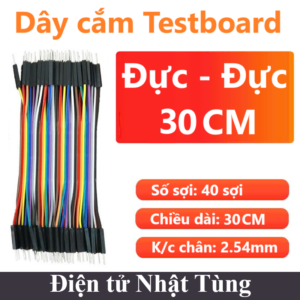 Bẹ dây testboard rời ĐỰC ĐỰC 40 sợi 30cm, Dây cắm test board đủ màu
1 × 27.000 ₫
-
×
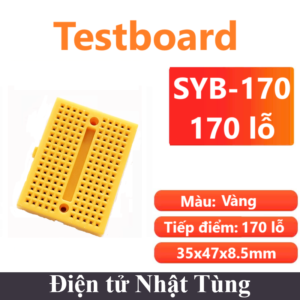 Testboard Bread board SYB-170 màu vàng 35x47mm 170 lỗ, Test board mini
1 × 8.000 ₫
-
×
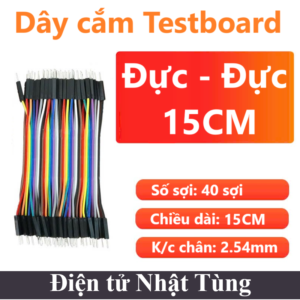 Bẹ dây testboard rời ĐỰC ĐỰC 40 sợi 15cm, Dây cắm test board đủ màu
1 × 24.000 ₫
-
×
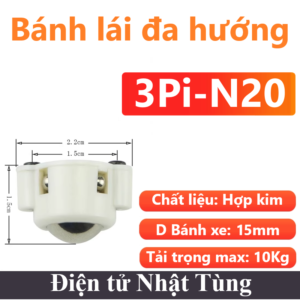 Bánh lái đa hướng 3PI N20 xe 3 bánh, Bánh xe mô hình 3 bánh
1 × 13.000 ₫
-
×
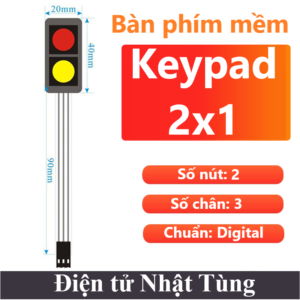 Bàn phím mềm keypad 2x1, Ma trận phím mềm
1 × 21.000 ₫
-
×
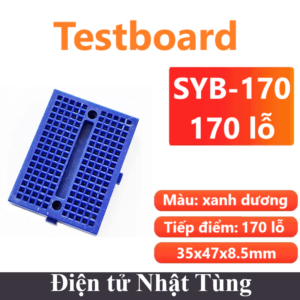 Testboard Bread board SYB-170 xanh dương 35x47mm 170 lỗ, Test board mini
1 × 8.000 ₫
-
×
 TIỆM CẬN KIM LOẠI LJ12A3-4-Z/AY PNP, CẢM BIẾN THƯỜNG MỞ
1 × 55.000 ₫
-
×
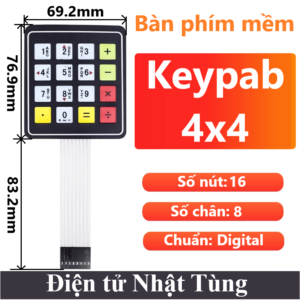 Bàn phím mềm keypad 4x4 máy tính, Ma trận phím mềm
1 × 32.000 ₫
-
×
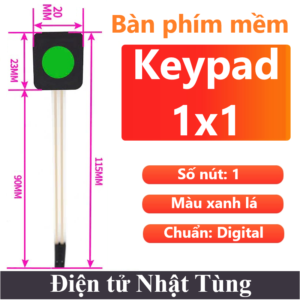 Bàn phím mềm 1x1 màu xanh lá, Ma trận phím mềm 1x1
1 × 12.000 ₫
-
×
 Thạch anh 12Mhz chân Cắm DIP, Tạo xung tần số cao 2 chân
1 × 3.000 ₫
-
×
 Thạch anh 12Mhz chân Dán SMD, Tạo tần số cao 2 chân
1 × 3.000 ₫
-
×
 Thạch anh 16Mhz chân Dán SMD, Tạo tần số cao 2 chân
1 × 3.000 ₫
-
×
 THU PHÁT WIFI ESP32 CAMERA, KIT WIFI Ai-Thinker
1 × 227.000 ₫
-
×
 Bẹ dây testboard rời CÁI CÁI 40 sợi 30cm, Dây cắm test board đủ màu
1 × 24.000 ₫
-
×
 TIỆM CẬN KIM LOẠI LJ12A3-4-Z/DX 2 DÂY, CẢM BIẾN THƯỜNG ĐÓNG
1 × 55.000 ₫
-
×
 TIỆM CẬN KIM LOẠI LJ12A3-4-J/DZ 2 DÂY 220VAC, CẢM BIẾN THƯỜNG ĐÓNG
1 × 55.000 ₫
-
×
 TIỆM CẬN KIM LOẠI BEM12-04-AB 2 DÂY 220VAC, CẢM BIẾN THƯỜNG ĐÓNG
1 × 103.000 ₫
-
×
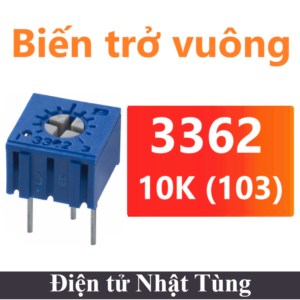 Biến trở vuông 3362P 10K 103, Chiếc áp vuông 10K
1 × 4.000 ₫
-
×
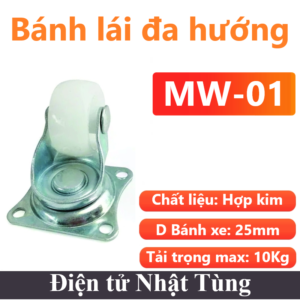 Bánh lái đa hướng loại sừng trâu, Bánh lái xe 3 bánh
1 × 10.000 ₫
-
×
 BIẾN TRỞ VOLUME ĐƠN 500K WH148, CHIẾT ÁP ĐƠN WH148 500K
1 × 3.500 ₫
-
×
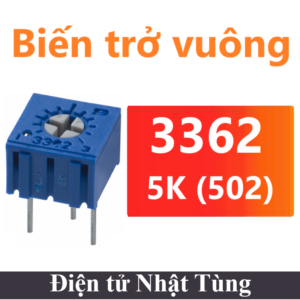 Biến trở vuông 3362P 5K 502, Chiếc áp vuông 5K
1 × 4.000 ₫
-
×
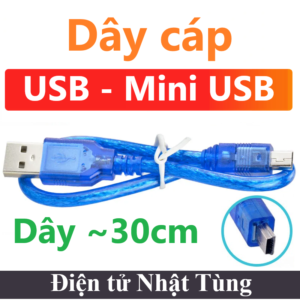 Dây cáp USB sang Mini USB 30cm, nạp chương trình arduino Nano
2 × 12.000 ₫
-
×
 Thạch anh 24Mhz chân Dán SMD, Tạo tần số cao 2 chân
1 × 3.000 ₫
-
×
 Bộ 4 bánh xe đa hướng mecanum 58mm L+R, Bánh xe đa hướng
1 × 129.000 ₫
-
×
 Biến trở vuông 3362P 500K 504, Chiếc áp vuông 500K
1 × 4.000 ₫
-
×
 Bộ 4 bánh xe đa hướng mecanum 97mm L+R, Bánh xe đa hướng mecanum
1 × 424.000 ₫
-
×
 BIẾN TRỞ VOLUME ĐƠN 1M WH148, CHIẾT ÁP ĐƠN WH148 1M
1 × 3.500 ₫
-
×
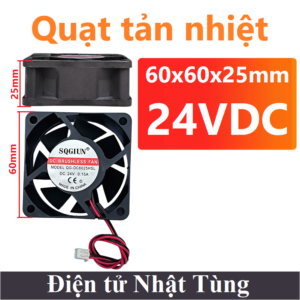 Quạt tản nhiệt 24VDC 60x60x25mm, Quạt mini 24V
1 × 20.000 ₫
-
×
 BIẾN TRỞ VOLUME ĐƠN 20K WH148, CHIẾT ÁP ĐƠN WH148 20K
1 × 3.500 ₫
-
×
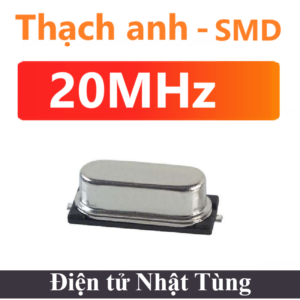 Thạch anh 20Mhz chân Dán SMD, Tạo tần số cao 2 chân
1 × 3.000 ₫
-
×
 RELAY 12V SRD-12VDC-SL-C 5 CHÂN, RELAY CÁCH LY 250V-10A
1 × 7.000 ₫
-
×
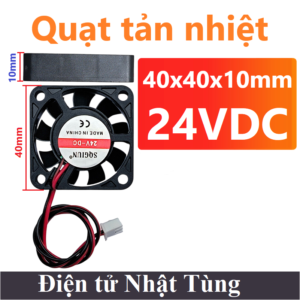 Quạt tản nhiệt 24VDC 40x40x10mm, Quạt mini 24V
1 × 17.500 ₫
-
×
 QUẠT TẢN NHIỆT 12VDC 9025 9x9CM, QUẠT MINI 12V
1 × 32.000 ₫
-
×
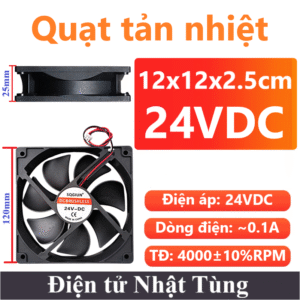 Quạt tản nhiệt 24VDC 120x120x25mm, Quạt mini 24V
1 × 33.000 ₫
-
×
 QUẠT TẢN NHIỆT 12VDC 7015 7x7CM, QUẠT MINI 12V
1 × 24.000 ₫
-
×
 RELAY 24V SLA-24VDC-SL-A 30A 5 CHÂN, RELAY CÁCH LY 250V
1 × 19.000 ₫
-
×
 QUẠT TẢN NHIỆT 5VDC 30x30MM, QUẠT MINI CHO KIT PI
1 × 25.000 ₫
-
×
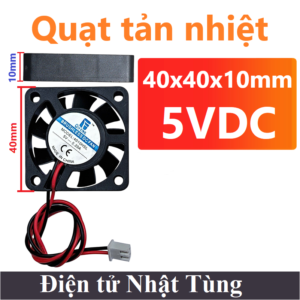 Quạt tản nhiệt 5VDC 40x40x10mm, Quạt mini 5V
1 × 17.500 ₫
-
×
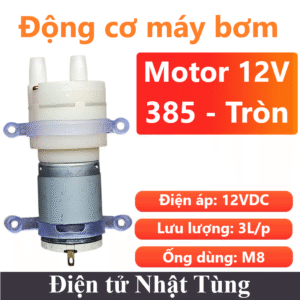 Động cơ máy bơm 385 12V tròn, Động cơ bơm lưu lượng 3L/P
1 × 62.000 ₫
-
×
 Mạch tạo trễ thời gian ĐÓNG Relay 5V, Module tạo trễ bằng IC NE555
1 × 28.000 ₫
-
×
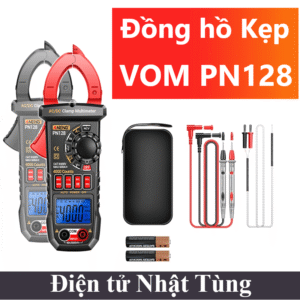 Đồng hồ VOM PN128 Kẹp vạn năng ANENG , Đồng hồ đo đa năng
1 × 630.000 ₫
-
×
 ĐIỆN TRỞ 39R 10W, ĐIỆN TRỞ CÔNG SUẤT SỨ
1 × 3.500 ₫
-
×
 ĐỘNG CƠ DC JGA25-310 12V 100RPM, ĐỘNG CƠ GIẢM TỐC
1 × 85.000 ₫
 VI ĐIỀU KHIỂN
 CẢM BIẾN
 ĐỘ K & Pt100
 MODULE VÀ MẠCH ĐIỆN
 ANTEN
 ĐIỆN TRỞ
 TỤ ĐIỆN
 IC CHỨC NĂNG
 ĐỘNG CƠ
 NGUỒN CUNG CẤP
 DỤNG CỤ & PHỤ KIỆN
 ĐÈN LED & DIODE
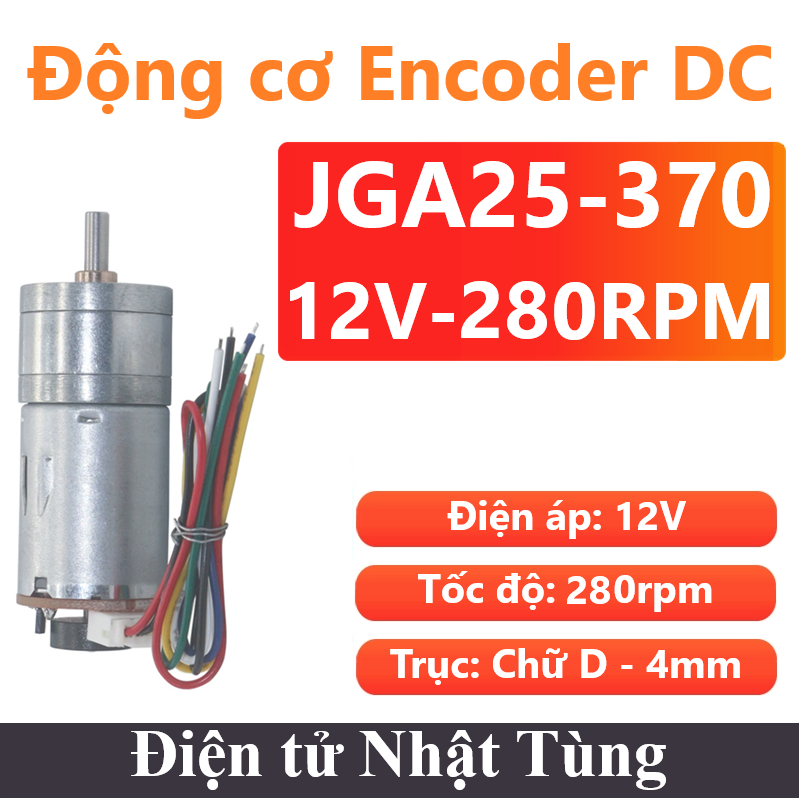
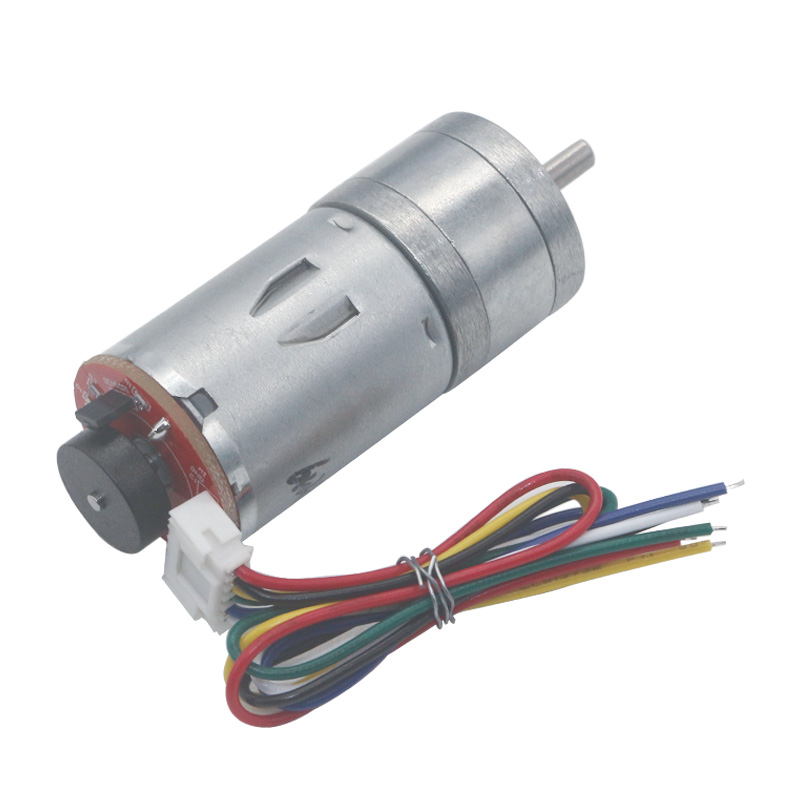
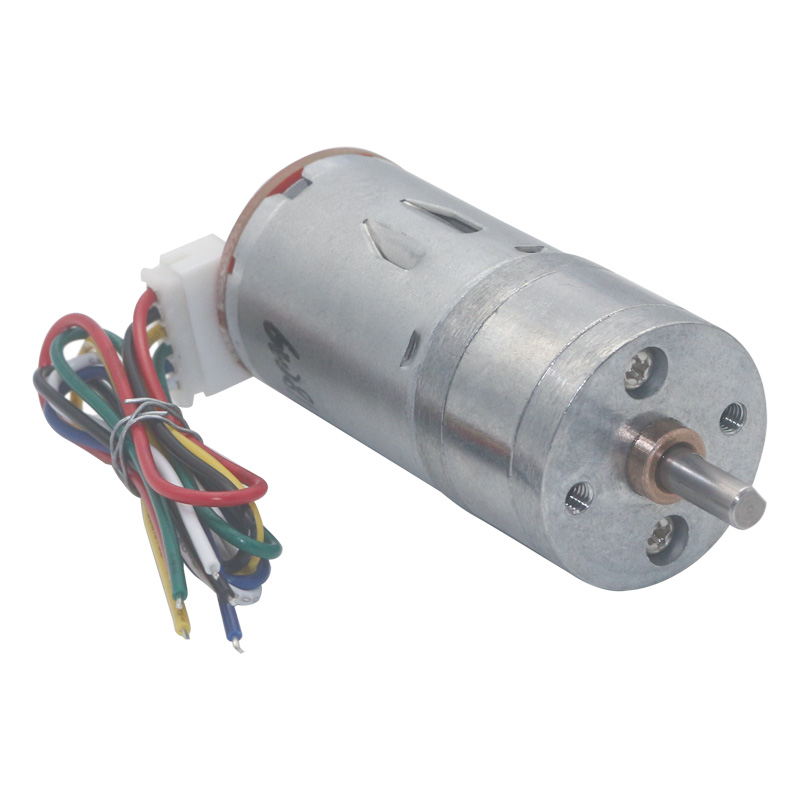
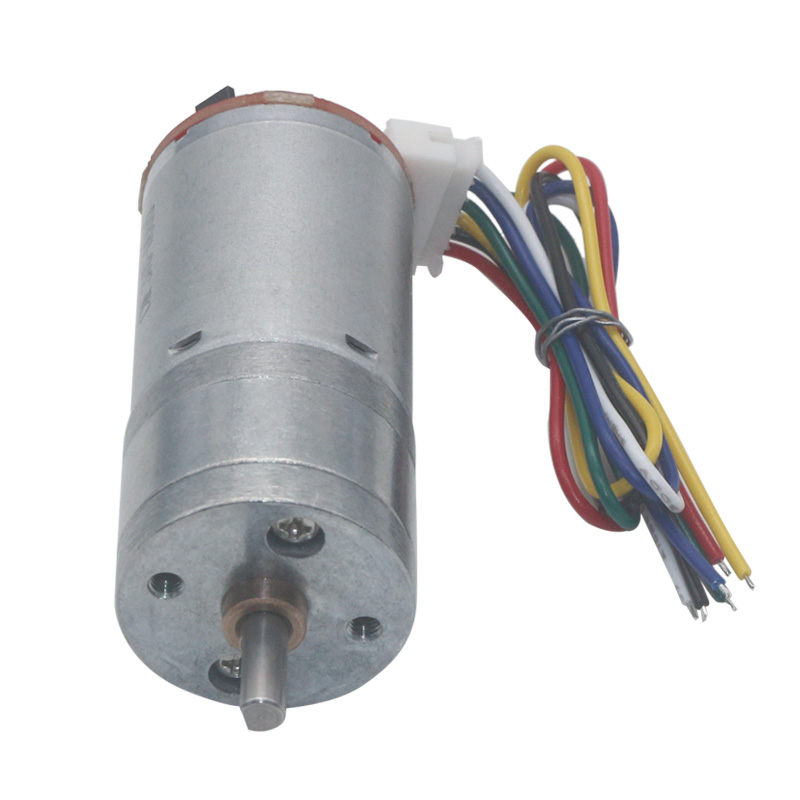
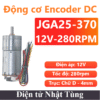
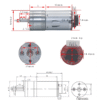
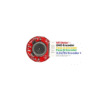
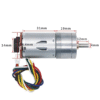
Động cơ DC Encoder JGA25-370 12V 280rpm, Động cơ giảm tốc
175.000 ₫
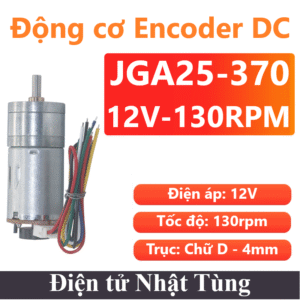
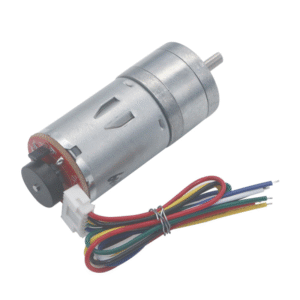
Động cơ DC encoder JGA25-370 12V 280RPM thực tế là động cơ DC GA25 thường có gắn thêm phần Encoder để trả xung về vi điều khiển giúp xác định vị trí, vận tốc
| Điện áp hoạt động: | 12V |
| Dòng tiêu thụ: | 100mA |
| Công suất: | 3W |
| Loại sản phẩm: | Module |
| Chuẩn giao tiếp: | Digital (D0) |
Còn 100 trong kho
Giới thiệu Động cơ DC Encoder JGA25-370 12V 280rpm
Động cơ DC encoder JGA25-370 12V 280RPM thực tế là động cơ DC GA25 thường có gắn thêm phần Encoder để trả xung về vi điều khiển giúp xác định vị trí, vận tốc,… và thành Động cơ DC giảm tốc
Động cơ encoder JGA25-370 12V 280RPM thường được sử dụng trong các ứng dụng cần xác định tốc độ, vị trí, chiều quay của động cơ DC: Robot mê cung, robot xe hai bánh tự cân bằng,…
Về cách điều khiển thì động cơ DC giảm tốc GA25 Encoder sử dụng Driver như động cơ DC thường để điều khiển công suất động cơ, tốc độ và đảo chiều: L298, L293,…, chỉ có điểm khác biệt là có thêm phần encoder để có thể hồi tiếp (feedback) xung về Vi điều khiển, từ đó vi điều khiển tác động lại động cơ qua mạch công suất sử dụng các thuật toán điều khiển như PID,… để điều khiển tốc độ, vị trí,…
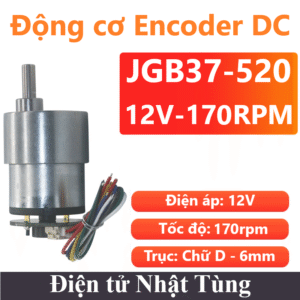
Các loại động cơ Encoder: JGA25-370 – JGY-370 – JGB37-545 – JGB37-520

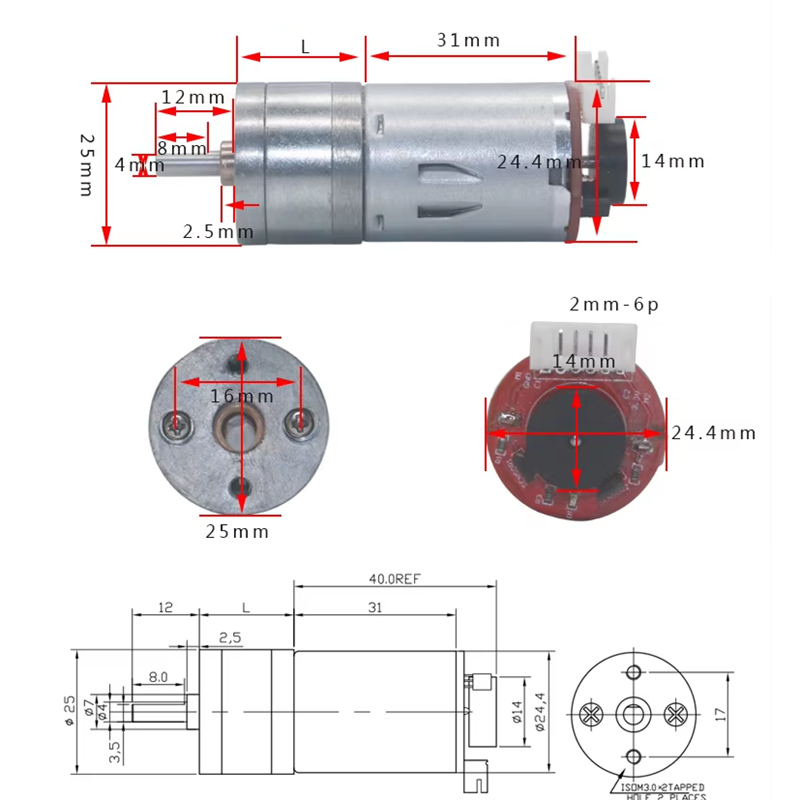
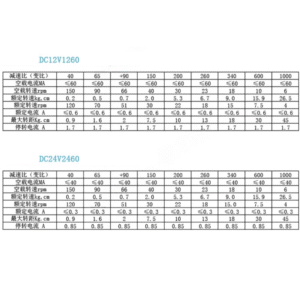
Thông số cơ bản động cơ :
- Mode: GA25-370
- Điện áp cấp cho động cơ hoạt động: 12VDC
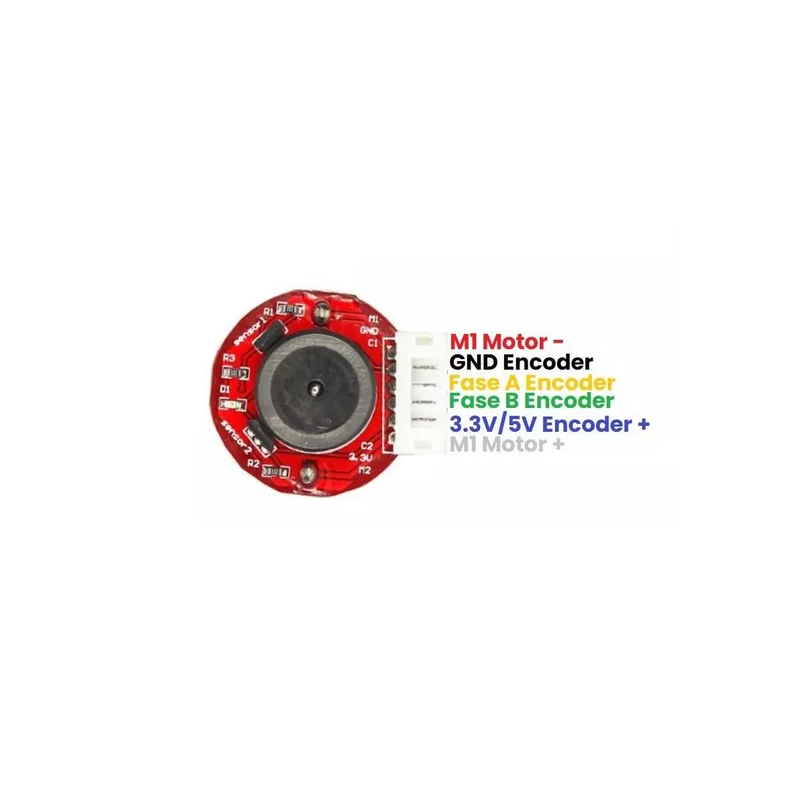
- Điện áp cấp cho Encoder hoạt động: 3.3VDC – 5VDC
- Dòng điện không tải: 100mA
- Công suất: 3W
- Tốc độ động cơ chưa giảm tốc: 6 – 2000RPM
- Tốc độ sau giảm tốc: 280RPM
- Đĩa Encoder: hai kênh A-B
- Loại trục: Chữ D
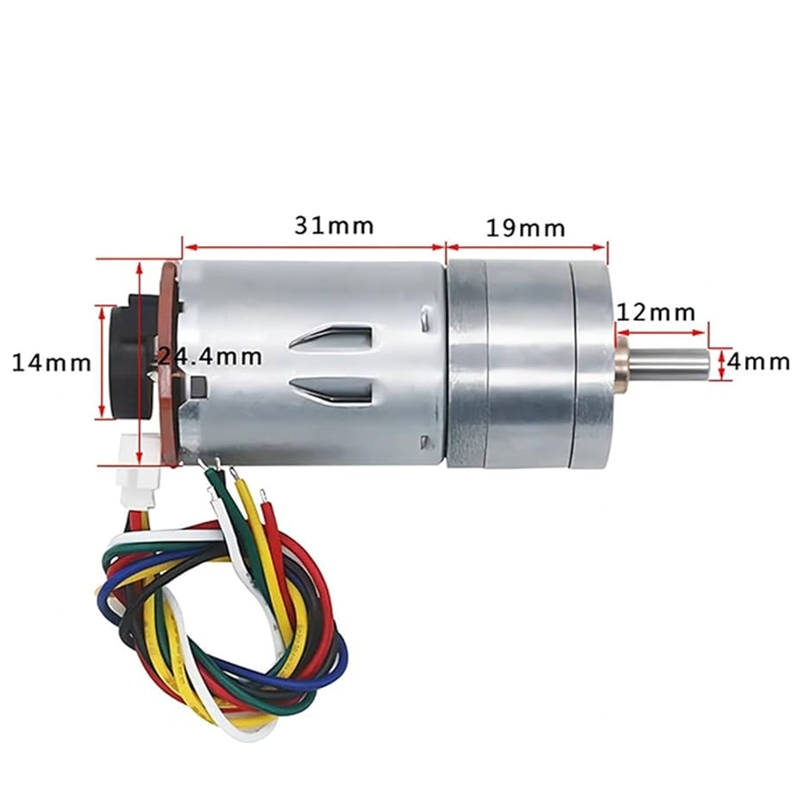
- Đường kính động cơ: 25mm
- Đường kính trục: 4mm
- Trọng lượng: 93g
- Kích thước: 50mm * 24mm
Nguyên lý hoạt động động cơ DC encoder JGA25-370 12V 280RPM
Encoder hoạt động theo nguyên lý đĩa quay quanh trục. Trên đĩa mã hóa có các rãnh nhỏ để nguồn phát sáng chiếu tín hiệu quang qua đĩa. Chỗ có rãnh thì ánh sáng xuyên qua được, chỗ không có rãnh ánh sáng không xuyên qua được.
Với các tín hiệu có, hoặc không có ánh sáng chiếu qua, người ta ghi nhận được đèn led có chiếu qua lỗ hay không. Số xung đếm được và tăng lên được tính bằng số lần ánh sáng bị cắt.
Cảm biến thu ánh sáng sẽ bật tắt liên tục để tạo ra các xung vuông. Việc sử dụng các bộ mã hóa sẽ ghi nhận lại số xung và tốc độ xung. Tín hiệu dạng xung sẽ được truyền về bộ xử lý trung tâm (vi xử lý, PLC,…) và từ đó kỹ sư cơ khí sẽ biết được vị trí và tốc độ của động cơ.
Chương trình Test sản phẩm
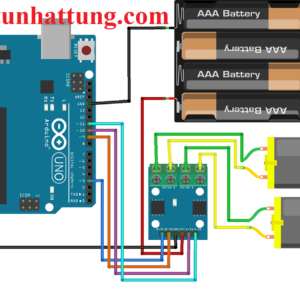
Nguyên lý kết nối
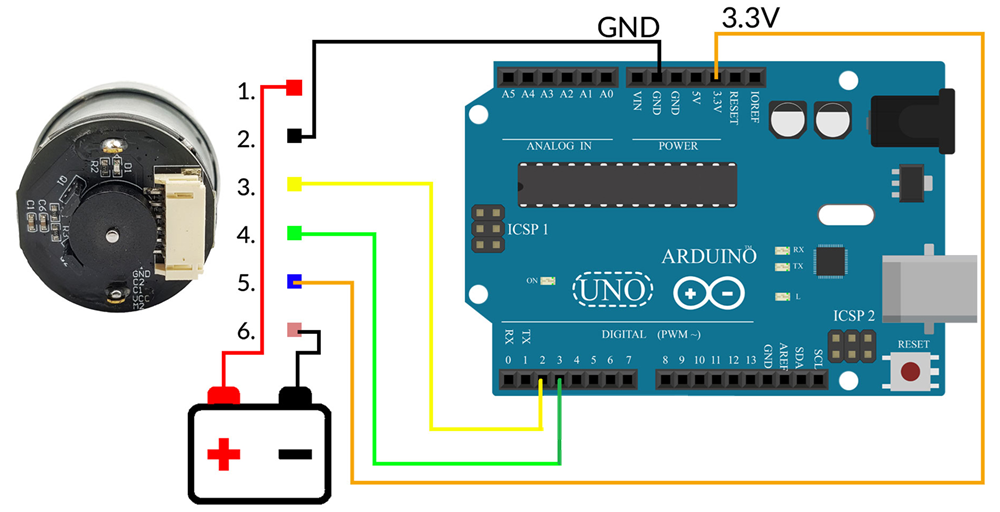
Chương trình
int encoderPin1 = 2;
int encoderPin2 = 3;
volatile int lastEncoded = 0;
volatile long encoderValue = 0;
volatile long correctEncoderValue =0;

long lastencoderValue = 0;

int lastMSB = 0;
int lastLSB = 0;

void setup() {
   Serial.begin (9600);
   pinMode(encoderPin1, INPUT);
   pinMode(encoderPin2, INPUT);
   attachInterrupt(1,updateEncoder,RISING);
}

void loop() {
   correctEncoderValue = encoderValue;
   Serial.println(correctEncoderValue);
   delay(100);

}

void updateEncoder(){
  int MSB = digitalRead(encoderPin2); //MSB = most significant bit

  if(MSB==1) encoderValue ++;
  if((MSB==0) encoderValue --;

  lastEncoded = encoded; //store this value for next time
}
Tham khảo chương trình mẫu và thông tin linh kiện chi tiết tại:
Chỉ những khách hàng đã đăng nhập và đã mua sản phẩm này mới có thể để lại đánh giá.
Sản phẩm tương tự
Đánh giá
Chưa có đánh giá nào.