
-
×
 VAN ĐIỆN NƯỚC 12V PHI 20MM, CÔNG SUẤT 0.02 - 0.8MPA
1 × 115.000 ₫
-
×
 IC SỐ SN74HC132 CỔNG NAND, IC CỔNG LOGIC 2-INPUT DIP
1 × 8.000 ₫
-
×
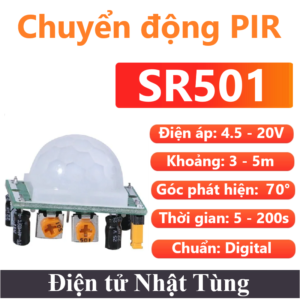 CẢM BIẾN PIR HC-SR501, CHUYỂN ĐỘNG THÂN NHIỆT
1 × 23.000 ₫
-
×
 Điện trở 100R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
2 × 10.000 ₫
-
×
 IC SỐ SN74HC153 CỔNG MUX, CỔNG LOGIC GHÉP KÊNH DIP
1 × 8.000 ₫
-
×
 Điện trở 8R2 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
2 × 10.000 ₫
-
×
 Điện trở 560R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
 Điện trở 3R9 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
 ANTEN 2.4GHz 6DBI 19.5CM KIM TRONG, ANTEN WIFI, ZIGBEE, RF
1 × 20.000 ₫
-
×
 CẢM BIẾN DHT11, ĐO NHIỆT ĐỘ VÀ ĐỘ ẨM
2 × 29.000 ₫
-
×
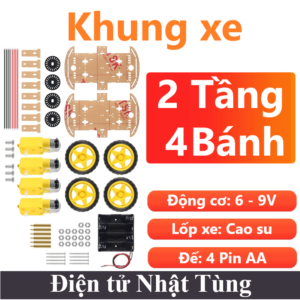 Bộ khung xe robot 4 bánh 2 tầng, Khung xe mô hình 4 bánh
2 × 177.000 ₫
-
×
 ỐNG NƯỚC MỀM 6MM, ỐNG DÂY CHO MÁY BƠM - 1 MÉT
1 × 8.000 ₫
-
×
 CẦU DIODE KBPC5010 DIP, CHỈNH LƯU TOÀN KỲ 50A - 1000V
1 × 25.000 ₫
-
×
 Động cơ DC Encoder JGA25-370 12V 60rpm, Động cơ giảm tốc
1 × 175.000 ₫
-
×
 Module cảm biến đo độ đục nước AZDM01, Mạch phát hiện độ đục nước
1 × 196.000 ₫
-
×
 OLED 2.42IN I2C SPI TRẮNG, MÀN HÌNH HIỂN THỊ ĐIỂM ẢNH
1 × 250.000 ₫
-
×
 Arduino Mega2560 CH340, VI ĐIỀU KHIỂN HỌ ARDUINO
1 × 450.000 ₫
-
×
 Điện trở 2R2 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
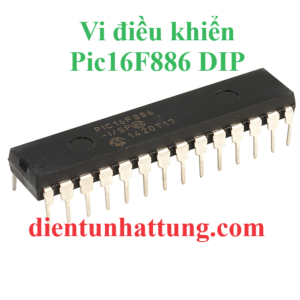 Pic16F886 DIP, VI ĐIỀU KHIỂN HỌ PIC CỦA MICROCHIP
1 × 72.000 ₫
-
×
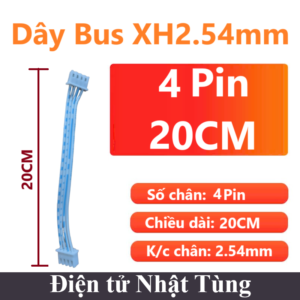 Dây bus 4pin 20cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
3 × 5.500 ₫
-
×
 ANTEN 433MHz 3DBI 3.5CM KIM TRONG, ANTEN LORA, RF
1 × 24.000 ₫
-
×
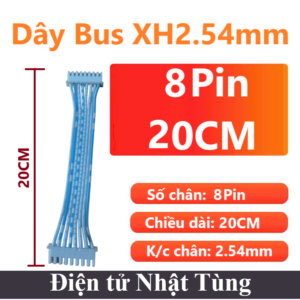 Dây bus 8pin 20cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 10.000 ₫
-
×
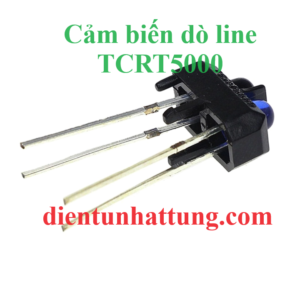 CẢM BIẾN TCRT5000, DÒ LINE TRẮNG ĐEN
1 × 5.000 ₫
-
×
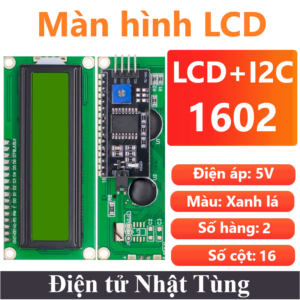 Màn hình LCD1602 I2C Xanh lá, Màn hình hiển thị Text
1 × 58.000 ₫
-
×
 TRANSISTOR NPN 2N3904 DIP, HOẠT ĐỘNG 60V VÀ 200mA
1 × 1.000 ₫
-
×
 ANTEN 433Mhz 5dBi KIM TRONG 14.5CM, ANTEN LORA 433MHz
1 × 40.000 ₫
-
×
 IC SỐ SN74HC08 CỔNG AND, IC CỔNG LOGIC 14 CHÂN DIP
1 × 7.000 ₫
-
×
 CẦU DIODE KBPC610 DIP, CHỈNH LƯU TOÀN KỲ 6A - 1000V
1 × 6.000 ₫
-
×
 Dây bus 6pin 10cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 7.000 ₫
-
×
 Pic12F629 DIP, VI ĐIỀU KHIỂN HỌ PIC CỦA MICROCHIP
1 × 30.000 ₫
-
×
 Cảm biến nhiệt độ NTC 10K 5*25mm 0.5m, Nhiệt độ điện trở
1 × 11.000 ₫
-
×
 MÁY BƠM CHÌM USB ĐỨNG TRẮNG, LƯU LƯỢNG 1.6L/P
1 × 30.000 ₫
-
×
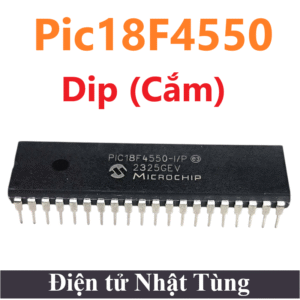 PIC18F4550 DIP, VI ĐIỀU KHIỂN HỌ PIC CỦA MICROCHIP
1 × 298.000 ₫
-
×
 Dây bus 6pin 40cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
2 × 9.000 ₫
-
×
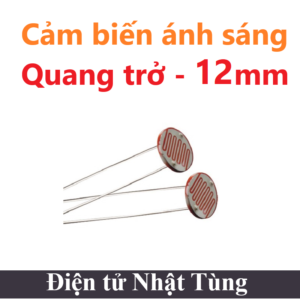 QUANG TRỞ LỚN CDS 12MM 12528, CẢM BIẾN ÁNH SÁNG
1 × 9.000 ₫
-
×
 ANTEN 433Mhz 8dBi 20.5CM KIM TRONG, ANTEN LORA, RF
1 × 49.000 ₫
-
×
 CẢM BIẾN AM2322, ĐO NHIỆT ĐỘ VÀ ĐỘ ẨM KHÔNG KHÍ
1 × 106.000 ₫
-
×
 TRANSISTOR NPN TIP112 DIP, DÃY HOẠT ĐỘNG 100V VÀ 2A
1 × 5.000 ₫
-
×
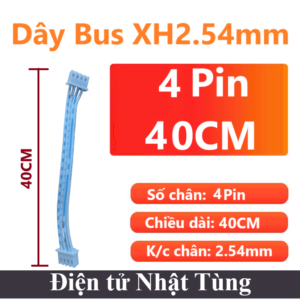 Dây bus 4pin 40cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 7.000 ₫
-
×
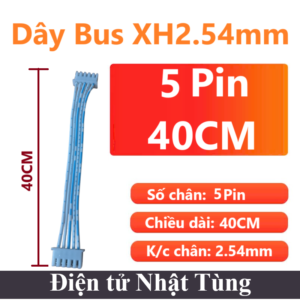 Dây bus 5pin 40cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
2 × 8.000 ₫
-
×
 ANTEN 2.4G/5.8GHz 8DBI 16CM KIM TRONG, ANTEN WIFI, ZIGBEE
1 × 35.000 ₫
-
×
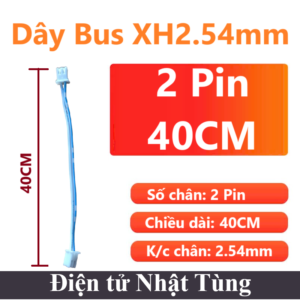 Dây bus 2pin 40cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
2 × 4.000 ₫
-
×
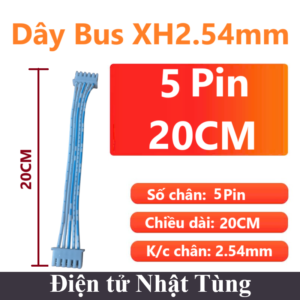 Dây bus 5pin 20cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 6.500 ₫
-
×
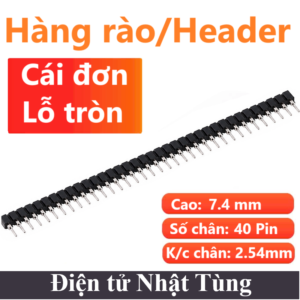 Hàng rào cái lỗ tròn đơn thẳng 1*40P 2.54mm, Jump header đơn 40 pin
1 × 7.000 ₫
-
×
 IC SỐ SN74HC21 CỔNG AND, IC CỔNG LOGIC 4-INPUT DIP
1 × 8.000 ₫
-
×
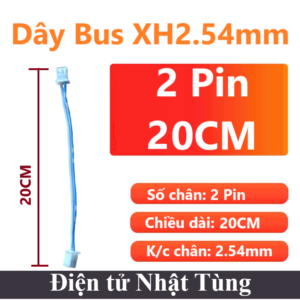 Dây bus 2pin 20cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 3.000 ₫
-
×
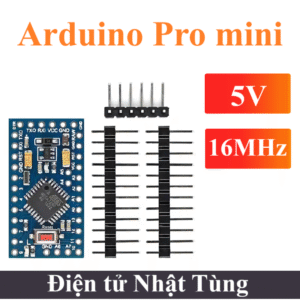 Arduino Pro Mini 16Mhz, Vi điều khiển họ arduino
1 × 72.000 ₫
-
×
 Dây bus 2pin 10cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
2 × 2.500 ₫
-
×
 TRANSISTOR PNP TIP127 DIP, HOẠT ĐỘNG -100V VÀ -5A
2 × 5.000 ₫
-
×
 CẢM BIẾN ACS712 5A, ĐO DÒNG ĐIỆN DC/AC
1 × 28.000 ₫
-
×
 Điện trở 16R 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
 Module GPS GY-NEO 6M Anten liền, Mạch định vị tọa độ GPS
1 × 170.000 ₫
-
×
 Điện trở 6R2 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
2 × 10.000 ₫
-
×
 CẢM BIẾN DS18b20 DÂY 1M, NHIỆT ĐỘ MÔI TRƯỜNG
1 × 23.000 ₫
-
×
 Dây bus 5pin 10cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
2 × 5.000 ₫
-
×
 IC SỐ SN74HC04 CỔNG NOT, IC CỔNG LOGIC 14 CHÂN DIP
1 × 7.000 ₫
-
×
 Điện trở 2R7 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
 CẢM BIẾN QUANG HỒNG NGOẠI E18-R2N1 NPN, GƯƠNG PHẢN XẠ 6-36VDC
1 × 135.000 ₫
-
×
 Dây bus 4pin 10cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 4.000 ₫
-
×
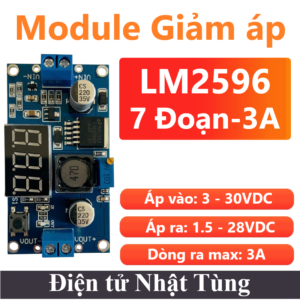 Module giảm áp LM2596 3led 7 đoạn, Ổn áp DC-DC giảm áp 5A
1 × 40.000 ₫
-
×
 Dây chuyển 1ipex sang SMA 11mm lỗ trong 10cm, Dây chuyển ipex 1
1 × 18.000 ₫
-
×
 TRANSISTOR PNP TIP147 DIP, HOẠT ĐỘNG 100V VÀ 10A
1 × 5.000 ₫
-
×
 Điện trở 5R6 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
 Dây bus 6pin 20cm 24AWG cùng hướng XH2.54mm, Kích thước chân 2.54mm
1 × 7.000 ₫
-
×
 Hàng rào Cái vuông đôi thẳng 2*40P 2.54mm, Jump header đôi 40 pin
1 × 5.000 ₫
-
×
 CẦU DIODE KBL608 DIP, CHỈNH LƯU TOÀN KỲ 6A - 800V
1 × 5.000 ₫
 VI ĐIỀU KHIỂN
 CẢM BIẾN
 ĐỘ K & Pt100
 MODULE VÀ MẠCH ĐIỆN
 ANTEN
 ĐIỆN TRỞ
 TỤ ĐIỆN
 IC CHỨC NĂNG
 ĐỘNG CƠ
 NGUỒN CUNG CẤP
 DỤNG CỤ & PHỤ KIỆN
 ĐÈN LED & DIODE


LED MATRIX 8X8 2088BS 5.0MM, LED MA TRẬN 60.2×60.2MM MÀU ĐỎ

26.500 ₫
Led matrix 8×8 2088BS 5.0mm có 16 chân là ma trận điểm (mỗi điểm là một đèn LED) được xếp thành các hàng, các cột nối tiếp nhau trên một màn hình lớn
| Điện áp hoạt động: | 2 - 2.2V |
| Dòng tiêu thụ: | 20mA |
| Công suất: | 352mW |
| Loại sản phẩm: | Module |
| Chuẩn giao tiếp: | Digital |
Còn 100 trong kho
Giới thiệu Led matrix 8×8 2088BS 5.0mm
Led matrix 8×8 2088BS 5.0mm có 16 chân là ma trận điểm (mỗi điểm là một đèn LED) được xếp thành các hàng, các cột nối tiếp nhau trên một màn hình lớn, độ phân giải thấp, được sử dụng để làm màn hình công nghiệp hoặc thương mại.
Bên trong nó là ma trận diode hai chiều có cực dương sắp theo hàng và cực âm sắp theo cột. Có thể điều khiển từng điểm của led ma trận bằng cách điều khiển dòng điện đi qua mỗi cặp diode theo cột hoặc hàng.
Là loại led khi phát sáng có màu đỏ. Led Matrix này có rất nhiều ứng dụng khác nhau: Làm biển quảng cáo, mạch chạy chữu và kí tự,….
Loại ma trận này rất phổ biến trong sử dụng hiển thị thông tin, nó cho phép hiển thị hình ảnh và văn bản dạng tĩnh hoặc động.
Ngoài ra các loại led: Đèn led và Diode
Thông số kỹ thuật của led matrix 8×8 2088BS 5.0mm:
- Loại led: 8×8 2088BS Anot chung
- Đường kính led: Ø5.0mm
- Số led: 64 led
- Kích thước: 60.2×60.2mm
- Số chân: 16 chân 2.54mm dạng dip
- Màu sắc led: Đỏ
- Điện áp: 2 – 2.2V
- Dòng điện: 20mA
- Cường độ sáng: 110 – 130 MCD
Cấu trúc led:
Led ma trận 8×8 thông thường sẽ có 16 chân, 8 chân cho mỗi hàng và 8 chân cho mỗi cột. Tất cả các hàng và cột được nối với nhau. Cách nối này sẽ giúp led matrix 8×8 giảm được số lượng chân, nếu không nó sẽ có 65 chân, mỗi chân đại diện cho một đèn LED và một chân sẽ mắc vào điện áp dương (Anode chung) hoặc điện áp âm (Cathode chung). Bằng cách kết nối các hàng và cột, chỉ cần 16 chân để điều khiển toàn bộ 8×8 led matrix. Kỹ thuật điều khiển này được gọi là Ghép kênh .
Trong kỹ thuật này, mỗi cột được kích hoạt trong một thời gian rất ngắn, đồng thời, đèn LED trên cột đó sáng lên bằng cách gọi địa chỉ cho hàng tương ứng. Các cột được chuyển đổi nhanh đến mức (hàng trăm hoặc hàng nghìn lần mỗi giây).
Chương trình
Nguyên lý kết nối
Chương trình
// Pins connect as per define
// Fill in the pins you used on your own setup.

#define ROW_1 2
#define ROW_2 3
#define ROW_3 4
#define ROW_4 5
#define ROW_5 6
#define ROW_6 7
#define ROW_7 8
#define ROW_8 9

#define COL_1 10
#define COL_2 11
#define COL_3 12
#define COL_4 13
#define COL_5 A0
#define COL_6 A1
#define COL_7 A2
#define COL_8 A3

const byte rows[] = {
    ROW_1, ROW_2, ROW_3, ROW_4, ROW_5, ROW_6, ROW_7, ROW_8
};

// The display buffer
// It shows a walking steps (1 = ON, 0 = OFF)
byte star1[] = {B00000110,B11000010,B10100100,B00011000,B00011000,B00100101,B01000011,B01100000};
byte star2[] = {B00110000,B00100000,B00100111,B00011001,B10011000,B11100100,B00000100,B00001100};
byte star3[] = {B00000110,B10001000,B10010000,B01011100,B00111010,B00001001,B00010001,B01100000};

float timeCount = 0;

void setup() {
    // Open serial port
    Serial.begin(9600);

    // Set all used pins to OUTPUT
    // This is very important! If the pins are set to input
    for (byte i = 2; i <= 13; i++)
        pinMode(i, OUTPUT);
    pinMode(A0, OUTPUT);
    pinMode(A1, OUTPUT);
    pinMode(A2, OUTPUT);
    pinMode(A3, OUTPUT);
}

void loop() {
  // This could be rewritten to not use a delay, which would make it appear brighter
delay(5);
timeCount += 1;
if(timeCount <  20) {
drawScreen(star1);
} else if (timeCount <  80) {
drawScreen(star2);
} else if (timeCount <  100) {
drawScreen(star3);
} else if (timeCount <  120) {
drawScreen(star1);
} else if (timeCount <  140) {
drawScreen(star2);
} else if (timeCount <  160) {
drawScreen(star3);
} else {
// back to the start
timeCount = 0;
}
}
 void  drawScreen(byte buffer2[]){


   // Turn on each row in series
    for (byte i = 0; i < 8; i++) {
        setColumns(buffer2[i]); // Set columns for this specific row

        digitalWrite(rows[i], HIGH);
        delay(2); // Set this to 50 or 100 if you want to see the multiplexing effect!
        digitalWrite(rows[i], LOW);

    }
}


void setColumns(byte b) {
    digitalWrite(COL_1, (~b >> 0) & 0x01); // Get the 1st bit: 10000000
    digitalWrite(COL_2, (~b >> 1) & 0x01); // Get the 2nd bit: 01000000
    digitalWrite(COL_3, (~b >> 2) & 0x01); // Get the 3rd bit: 00100000
    digitalWrite(COL_4, (~b >> 3) & 0x01); // Get the 4th bit: 00010000
    digitalWrite(COL_5, (~b >> 4) & 0x01); // Get the 5th bit: 00001000
    digitalWrite(COL_6, (~b >> 5) & 0x01); // Get the 6th bit: 00000100
    digitalWrite(COL_7, (~b >> 6) & 0x01); // Get the 7th bit: 00000010
    digitalWrite(COL_8, (~b >> 7) & 0x01); // Get the 8th bit: 00000001

    // If the polarity of your matrix is the opposite of mine
    // remove all the '~' above.
}
Tham khảo chương trình mẫu và thông tin linh kiện chi tiết tại:
Chỉ những khách hàng đã đăng nhập và đã mua sản phẩm này mới có thể để lại đánh giá.
Sản phẩm tương tự


Đánh giá
Chưa có đánh giá nào.