
-
×
 PIC18F4550 DIP, VI ĐIỀU KHIỂN HỌ PIC CỦA MICROCHIP
1 × 298.000 ₫
-
×
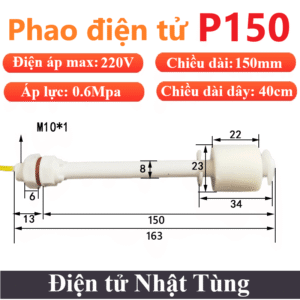 Cảm biến phao điện tử P150 220V, Công tắc phao điện tử
1 × 76.000 ₫
-
×
 ĐIỆN TRỞ 1R 100W, ĐIỆN TRỞ CÔNG SUẤT NHÔM RX24
1 × 30.000 ₫
-
×
 ANTEN 20dBi 5G/4G/3G/GSM/LTE 33.8CM KIM TRONG, DÂY 3M
1 × 68.000 ₫
-
×
 ANTEN 2.4G/5.8GHz 10DBI 19.5CM LỖ TRONG NHỌN, ANTEN WIFI, ZIGBEE
1 × 50.000 ₫
-
×
 Module relay 12V 10A 4 Kênh chân domino, Rơ le công suất 250V/10A
1 × 64.000 ₫
-
×
 Pic12F683 DÁN SMD, VI ĐIỀU KHIỂN HỌ PIC CỦA MICROCHIP
1 × 30.000 ₫
-
×
 ANTEN 2.4/5.8GHz 3DBI 11CM KIM TRONG, ANTEN WIFI, ZIGBEE
1 × 21.000 ₫
-
×
 Điện trở 10K 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
 ĐIỆN TRỞ 22R 100W, ĐIỆN TRỞ CÔNG SUẤT NHÔM RX24
1 × 30.000 ₫
-
×
 Điện trở 3R9 1/4W 5 vòng màu, Điện trở 1/4W - 100 con
1 × 10.000 ₫
-
×
 TRANSISTOR NPN TIP41 DIP, DÃY HOẠT ĐỘNG 100V VÀ 6A
1 × 5.000 ₫
-
×
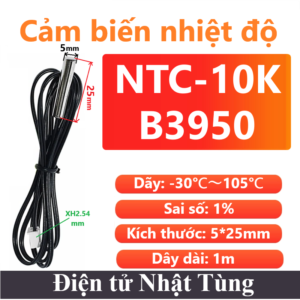 Cảm biến nhiệt độ NTC 5K 5*25mm 1m, Nhiệt độ điện trở
1 × 14.000 ₫
-
×
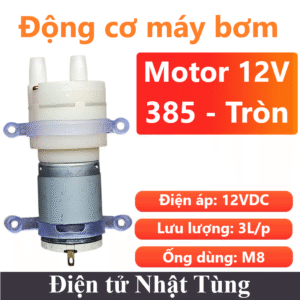 Động cơ máy bơm 385 12V tròn, Động cơ bơm lưu lượng 3L/P
1 × 62.000 ₫
-
×
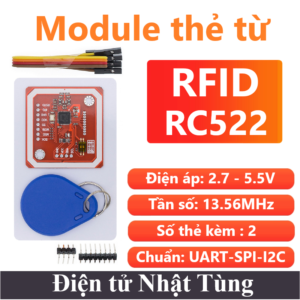 Module thẻ từ RFID PN532 UART SPI I2C, Mạch thẻ từ NFC 13.56MHz
1 × 99.000 ₫
 VI ĐIỀU KHIỂN
 CẢM BIẾN
 ĐỘ K & Pt100
 MODULE VÀ MẠCH ĐIỆN
 ANTEN
 ĐIỆN TRỞ
 TỤ ĐIỆN
 IC CHỨC NĂNG
 ĐỘNG CƠ
 NGUỒN CUNG CẤP
 DỤNG CỤ & PHỤ KIỆN
 ĐÈN LED & DIODE
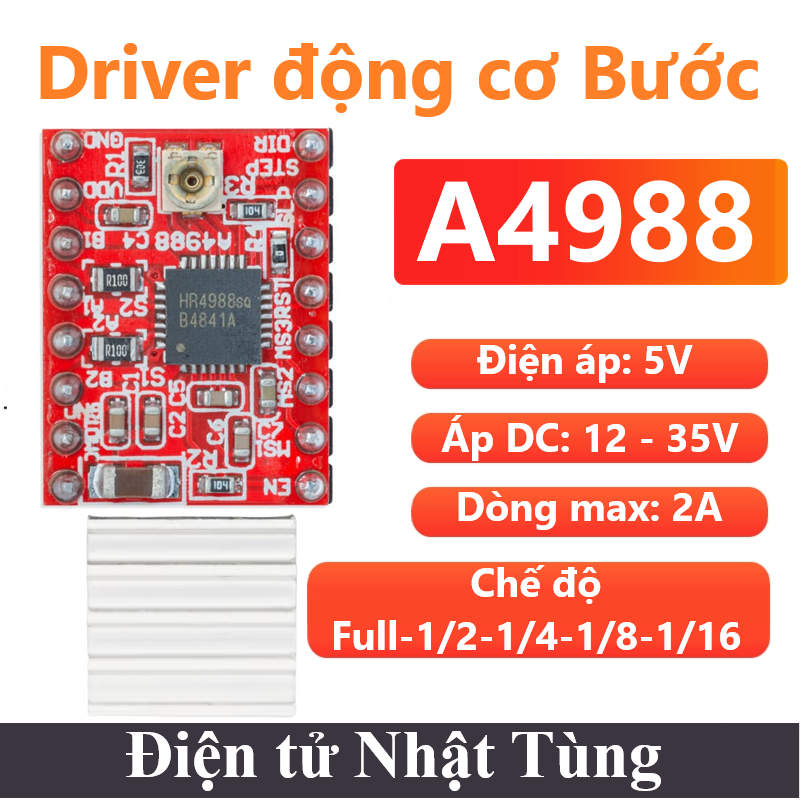


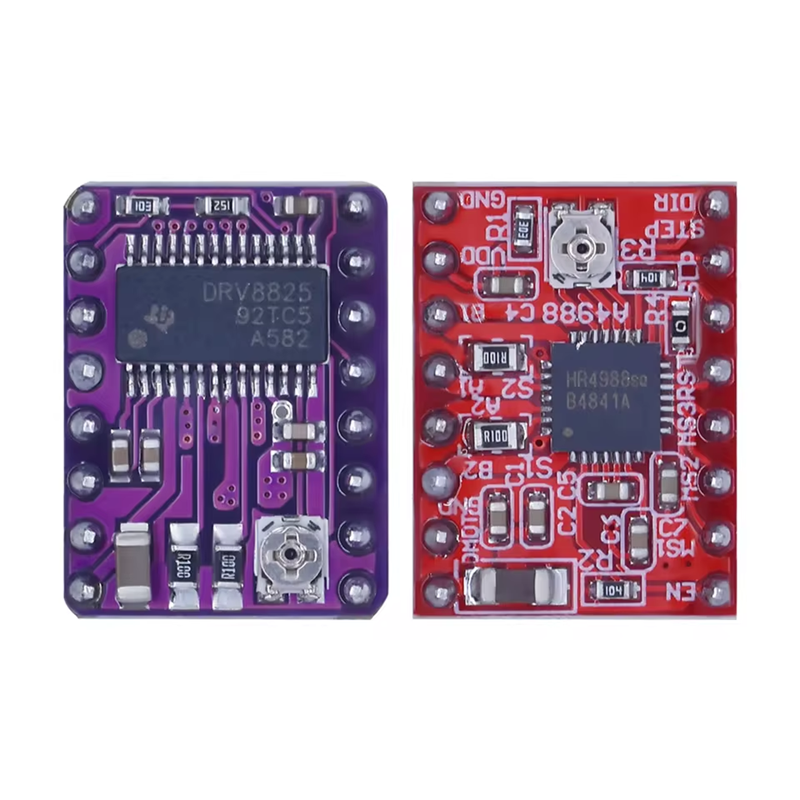
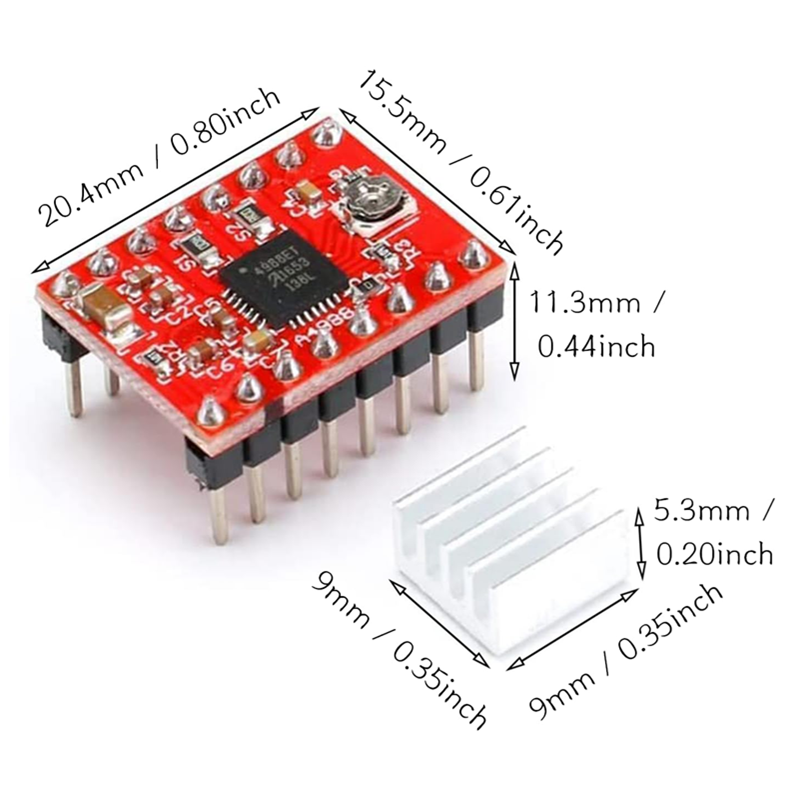
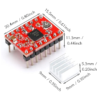
Module điều khiển động cơ bước A4988, Driver động cơ Step
33.000 ₫
Module điều khiển động cơ bước A4988 lưỡng cực như: Full, 1/2, 1/4, 1/8 và 1/16 điều chỉnh được dòng ra cho động cơ, tự động ngắt điện khi quá nóng.
| Điện áp hoạt động: | 5V |
| Dòng tiêu thụ: | 2A |
| Công suất: | 70W |
| Loại sản phẩm: | Module |
| Chuẩn giao tiếp: | Tạo xung |
Còn 240 trong kho
Giới thiệu Module điều khiển động cơ bước A4988
Module điều khiển động cơ bước A4988 là driver điều khiển động cơ bước cực kỳ nhỏ gọn, hỗ trợ nhiều chế độ làm việc, điều chỉnh được dòng ra cho động cơ, tự động ngắt điện khi quá nóng.
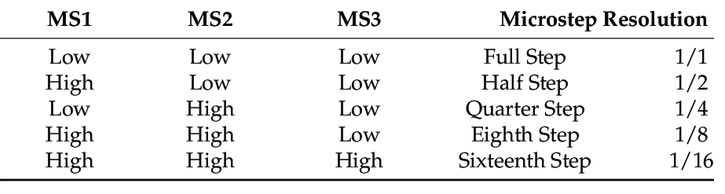
Mạch điều khiển A4988 hỗ trợ nhiều chế độ hoạt động của động cơ bước lưỡng cực như: Full, 1/2, 1/4, 1/8 và 1/16.
Các mạch điều khiển động cơ: Driver DC / AC / Step
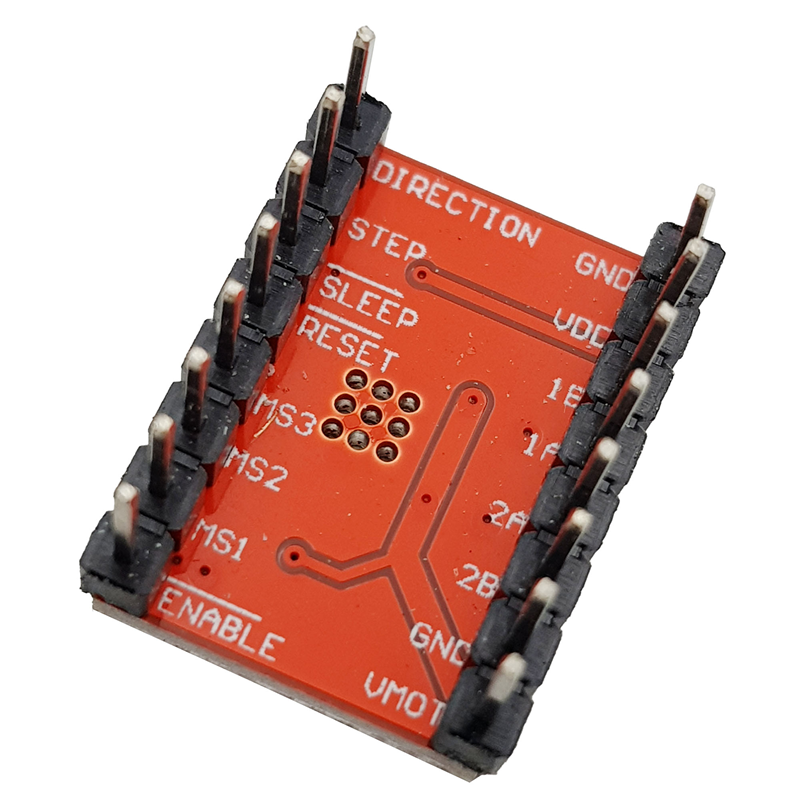
Chức năng các chân Module A4988
- EN : Cho phép động cơ bước quay
- MS1, MS2, MS3 : Lựa chọn tỉ số Full, 1/2, 1/4, 1/8 và 1/16.
- RST : Reset động cơ.
- SLP : Chế độ SLEEP nghỉ.
- STEP : điều khiển quay động cơ bước.
- DIR : Lựa chọn quay thuận nghịch.
- GND : Cấp nguồn 0V.
- VCC : Cấp nguồn 12V.
- 1B, 1A : Ngõ ra cuộn 1 kích động cơ bước
- 2A, 2B : Ngõ ra cuộn 2 kích động cơ bước
- GND : Cấp nguồn 0V.
- VMOT : Cấp nguồn cho động cơ
Thông số kỹ thuật Module điều khiển động cơ bước A4988
- Điện áp hoạt động : 5V
- Điện áp động cơ : 12V – 35V
- Dòng điện đỉnh : 2A
- Công suất hoạt động : Max 70W
- Chuẩn truyền : I/O
- Nhiệt độ hoạt động : -40°C – 150°C
- Có 5 chế độ : Full bước, 1/2 bước, 1/4 bước, 1/8 bước, 1/16 bước
- Số chân : 16
- Loại : Module
- Dòng ra : điều chỉnh bằng biến trở
- Tự động ngắt điện khi quá nhiệt.
- Kích thước : 50mm*36mm*14.4mm
Cách sử dụng
- Lựa chọn chế độ full hay 1/2 hay 1/4… sẽ được thông qua 3 pin MS1 MS2 MS3. Mình thường nối thẳng 3 pin này với công tắc bit 3p để dễ thiết lập từ trên phần cứng. Lưu ý là nếu thả nổi 3 pin này tức là mode full step.
- Bật tắt động cơ thì thông qua pin ENABLE, mức LOW là bật module, mức HIGH là tắt module
- Điều khiển chiều quay của động cơ thông qua pin DIR
- Điều khiển bước của động cơ thông qua pin STEP, mỗi xung là tương ứng với 1 bước (hoặc vi bước)
- Hai chân Sleep với Reset luôn nối với nhau.
Chương trình Test
Nguyên lý kết nối
Chương trình
// Define pin connections & motor's steps per revolution
const int dirPin = 2;
const int stepPin = 3;
const int stepsPerRevolution = 200;

void setup()
{
	// Declare pins as Outputs
	pinMode(stepPin, OUTPUT);
	pinMode(dirPin, OUTPUT);
}
void loop()
{
	// Set motor direction clockwise
	digitalWrite(dirPin, HIGH);

	// Spin motor slowly
	for(int x = 0; x < stepsPerRevolution; x++)
	{
		digitalWrite(stepPin, HIGH);
		delayMicroseconds(2000);
		digitalWrite(stepPin, LOW);
		delayMicroseconds(2000);
	}
	delay(1000); // Wait a second

	// Set motor direction counterclockwise
	digitalWrite(dirPin, LOW);

	// Spin motor quickly
	for(int x = 0; x < stepsPerRevolution; x++)
	{
		digitalWrite(stepPin, HIGH);
		delayMicroseconds(1000);
		digitalWrite(stepPin, LOW);
		delayMicroseconds(1000);
	}
	delay(1000); // Wait a second
}
Tham khảo chương trình mẫu và thông tin linh kiện chi tiết tại:
Chỉ những khách hàng đã đăng nhập và đã mua sản phẩm này mới có thể để lại đánh giá.
Sản phẩm tương tự
Đánh giá
Chưa có đánh giá nào.